六軸機器人定位
此協作機器人可實現±0.02毫米的重複定位精度。整個系統的出料定位精度為±0.3毫米,旋轉定位精度為±0.5°。

一個交鑰匙機器人平台,用於可重複的接觸和空氣放電定位、圖形化測試點編程、DUT偏移校正和受控ESD測試執行。
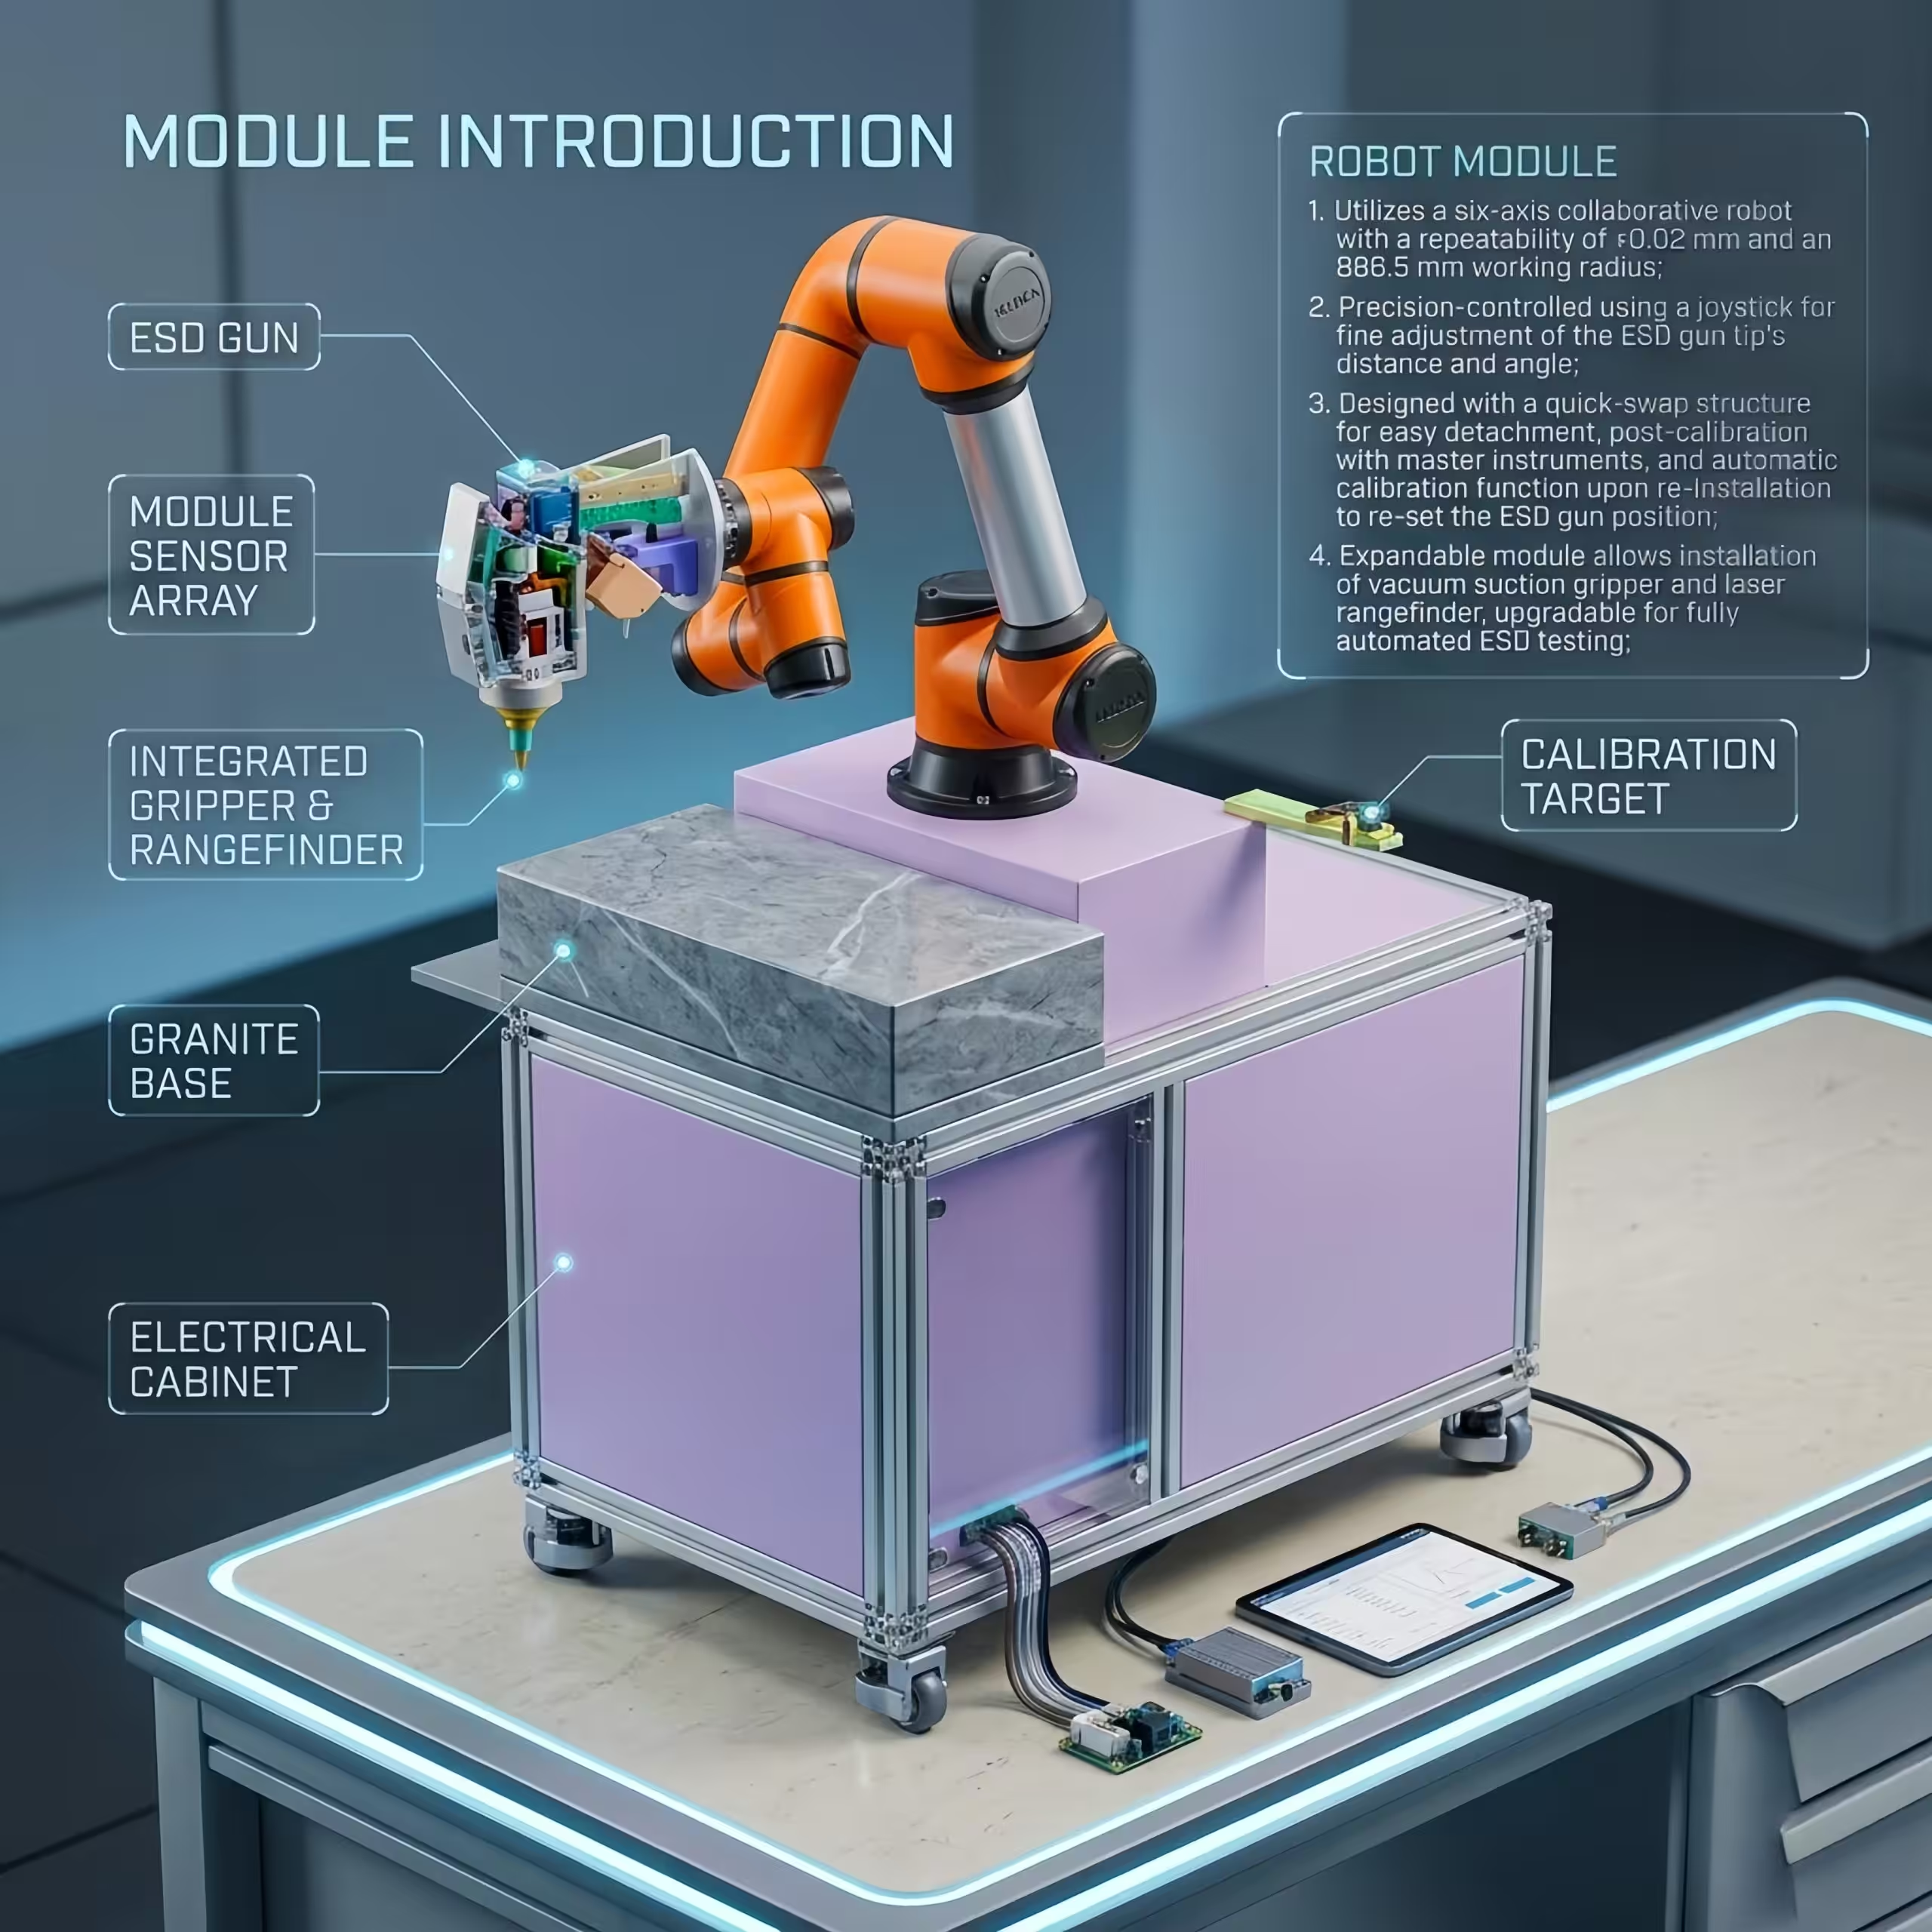
自動化靜電放電 (ESD) 測試系統利用可程式機器人,將靜電放電產生器定位在被測元件周圍的特定位置、角度和距離。與完全手動定位靜電放電槍相比,該系統提高了重複性並減少了操作人員之間的距離。 KINGPO 的這套配置整合了六軸協作機器人、靜電放電槍夾具、圖形化測試點軟體、被測元件偏移校正、漏電和充電控制、安全監控以及測試結果處理功能。此系統適用於受控實驗室抗擾度測試,而非半導體裝置操作敏感度表徵。
自動化解決了手動靜電放電測試中最薄弱的環節之一:難以在不同樣品和操作人員之間復現相同的放電位置、接近方向和順序。該平台標準化了動作和測試執行,同時將適用的測試等級、放電次數和性能指標置於相關產品標準和已批准的測試方案的控制之下。
此協作機器人可實現±0.02毫米的重複定位精度。整個系統的出料定位精度為±0.3毫米,旋轉定位精度為±0.5°。
該系統支援多個被測物體表面,並可精確控制氣流排放距離,可在配置的接觸式和氣流排放式噴嘴之間自動切換。
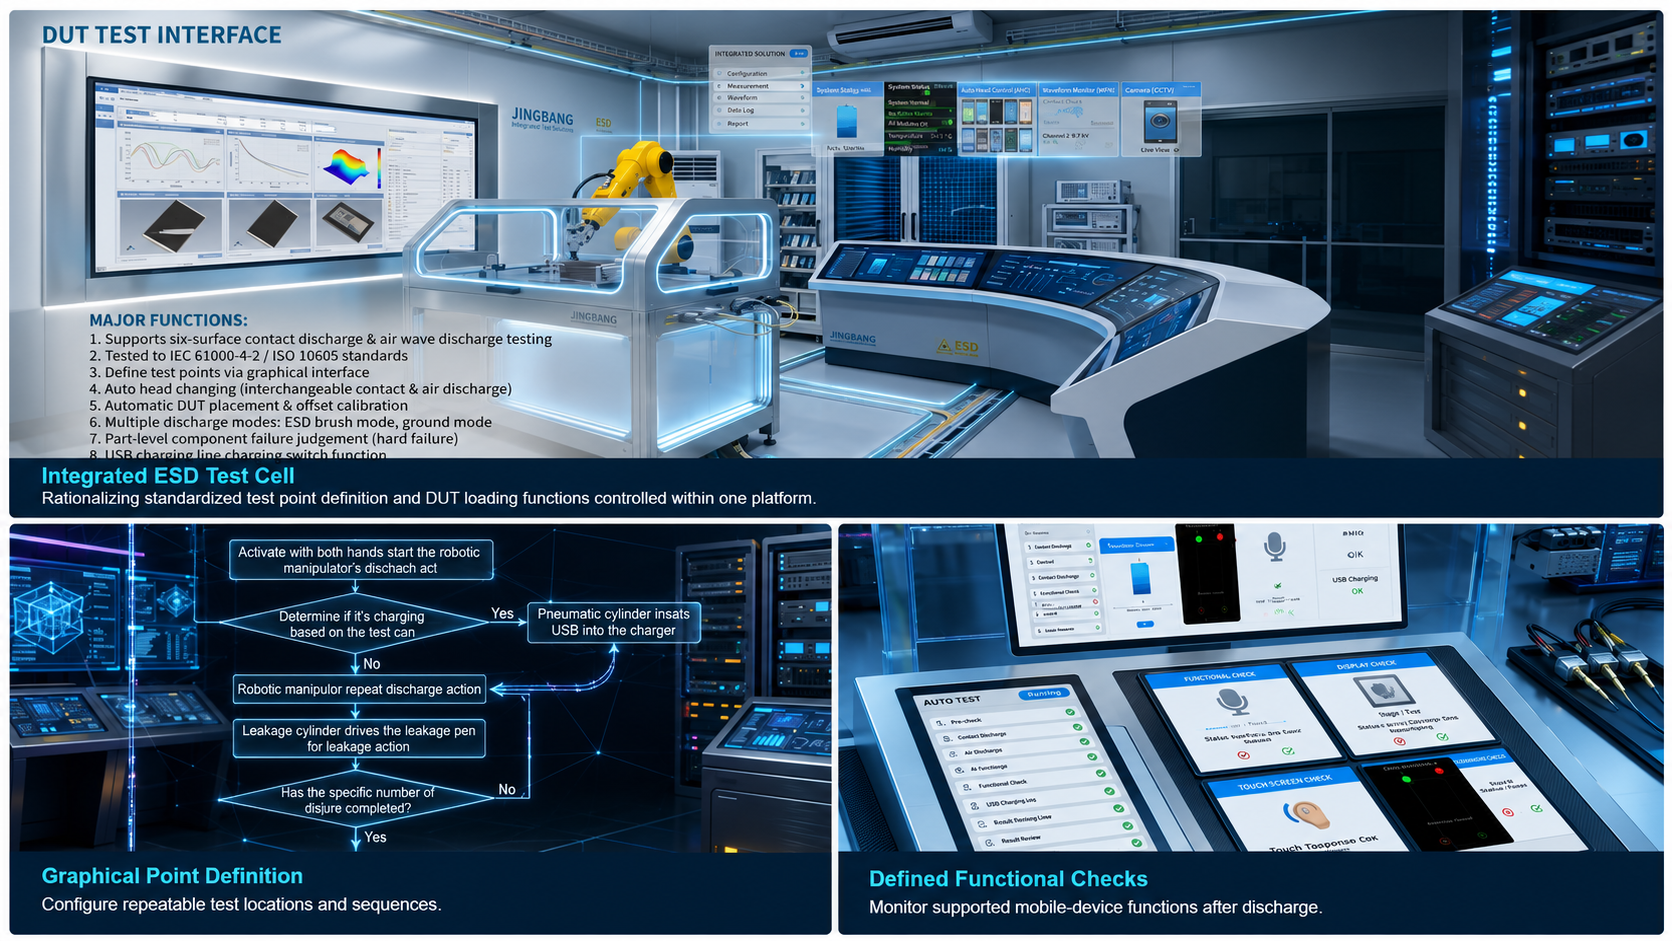
操作人員透過圖形介面定義卸貨點,而不是透過手動機器人移動反覆示教每個點。
自動校正功能可補償已定義的 DUT 放置偏移,使編程的放電位置與測試樣品保持對齊。
自動 470 kΩ 洩漏筆和可控 USB 充電功能支援可重複的電荷移除和帶電 DUT 測試序列。
雙按鈕啟動和光束光幕監控有助於防止在進入受保護的測試區域時發生意外的機器人移動。
受控的自動化流程可減少操作人員之間的差異。但仍需根據適用的標準、被測設備 (DUT) 的操作模式和實驗室規程對具體流程進行審核。
導入或配置被測設備,並指定放電點、放電頭類型、角度和順序。
放置被測設備並套用配置的偏移校正或位置驗證。
機器人操控相容的靜電放電槍按照預設的測試程序進行測試。
根據需要,在測試階段之間套用配置的洩漏和充電動作。
記錄結果並根據核准的驗收標準評估被測設備的性能。
| 機器人配置 | 六軸協作機器人;最大有效載荷 5 公斤 |
|---|---|
| 機器人重複性 | ±0.02毫米 |
| 工作半徑 | 886.5 mm |
| 系統排放定位 | ±0.3毫米 |
| 旋轉定位 | ±0.5° |
| 電力供應 | 交流 220 伏特 ±10 伏,50 赫茲;最大 10 安培 |
| 壓縮空氣 | 大於 0.5 MPa;2 L/min |
| 測試環境 | 溫度:18-25°C;相對濕度:35-80% |
| 支援的 DUT 範例 | 手機、10吋以下平板電腦、耳機和手錶 |
| 相容的防靜電槍 | 適用於包括 Noiseken 和 Lingse 型號在內的工業級 ESD 槍;特定型號/介面需確認。 |
| 控制連接 | 主機與系統控制之間專用的區域網路連接 |
| 安全措施 | 雙按鈕啟動和對射光幕監控 |
涵蓋電氣和電子設備的靜電放電抗擾度測試等級、設備、設定、程序、校準和測量不確定度的基本EMC出版物。
IEC官方出版品→道路車輛靜電放電測試方法。適用性、嚴苛程度和測試配置取決於汽車零件和已核准的測試方案。
官方 ISO 目錄 →中國EMC測試與測量標準,涉及靜電放電抗擾度測試方法。
中國標準平台→合規範圍:該系統提供自動化基礎設施以執行靜電放電測試計劃。它本身並不確定正確的嚴重程度等級、放電次數、被測設備 (DUT) 的工作模式或合格/不合格標準。這些要求來自適用的產品標準、車輛/OEM 規範或實驗室規程。
對顯示器、按鈕、連接埠、外殼和導電介面進行重複測試。
對支援的顯示、觸控、感應器和連接功能進行放電後檢查。
可程式定位,適用於經批准的 ISO 10605 或 OEM 特定組件測試計劃。
提高了重複性,記錄了點序列,並能更安全地從重複性放電工作中分離出來。
為確保採購決策的合理性,請索取配置圖、相容槍型確認、定位驗證方法、安全聯鎖裝置說明、樣品測試流程、軟體範圍、安裝要求和工廠驗收測試計畫。靜電放電發生器的校正仍是一項獨立的計量要求,應針對所提供的靜電放電槍進行確認。
不。機器人負責定位和操作相容的靜電放電發生器。靜電放電槍產生放電波形,必須根據適用的測試標準進行配置和校準。
機器人重複定位精度為±0.02 mm。整套系統的出料定位精度為±0.3 mm,旋轉定位精度為±0.5°。在評估測試點位置時,系統精確度更為重要。
是的。該平台支援配置接觸式和氣動式操作、自動噴嘴切換和精確的接近距離控制。報價前必須確認槍枝和噴嘴的具體相容性。
否。對於支援的行動裝置上的特定功能(例如顯示器、觸控、感應器和特定介面),可進行自動硬故障檢查。其他被測設備可能需要根據已批准的性能標準進行外部監控或由操作員評估。
該系統旨在支援 IEC 61000-4-2 測試的執行,但符合性取決於靜電放電發生器、校準、測試設定、環境、測試計劃和正確的測試程序。適用的產品委員會或產品標準確定了嚴重性和性能標準。
目前頁面資料可辨識尺寸不超過 10 吋的手機、耳機、手錶和平板電腦。尺寸較大或形狀特殊的被測設備 (DUT) 需要考慮工作空間、酬載、測量範圍和夾具等因素。
規定的要求是:交流電 220 伏特 ±10 伏,50 赫茲,最大電流 10 安,以及壓力大於 0.5 兆帕、流量為 2 公升/分鐘的壓縮空氣。建議的工作環境溫度為攝氏 18-25 度,相對濕度為 35-80%。
請提供被測設備 (DUT) 圖紙、測試標準及版本、放電點列表、靜電放電槍型號、所需測試模式、功能監控需求、循環量以及現場設施資訊。這將有助於金浦確認合適的機器人、夾具、軟體和安全配置。
