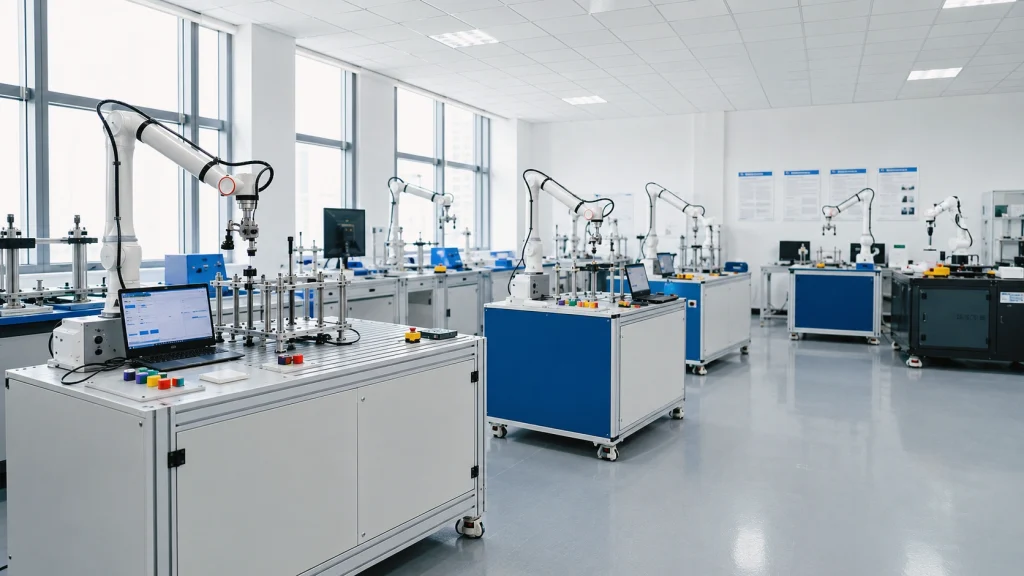
KingPo ได้จัดส่งระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ให้แก่สถาบันตรวจสอบและวิจัยอุปกรณ์ทางการแพทย์ยูนนาน เพื่อสนับสนุนการทดสอบความน่าเชื่อถือ ความทนทาน และการทำงานซ้ำๆ โดยอัตโนมัติสำหรับผลิตภัณฑ์อุปกรณ์ทางการแพทย์
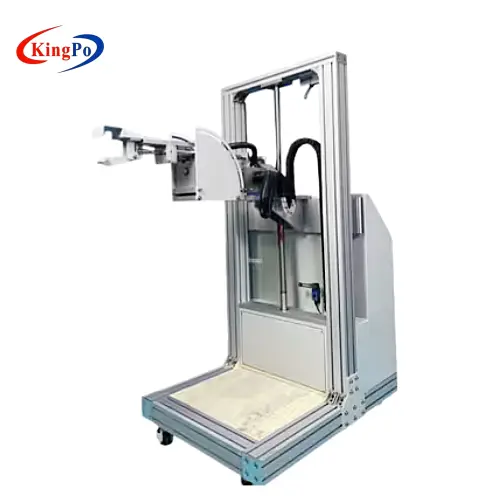
ระบบที่ส่งมอบได้รับการออกแบบให้เป็นแพลตฟอร์มทดสอบหุ่นยนต์แบบกำหนดเอง โดยผสมผสานการทำงานของแขนหุ่นยนต์ อุปกรณ์ยึดผลิตภัณฑ์ แท่นทดสอบ ซอฟต์แวร์ควบคุม และการบูรณาการระบบ เพื่อรองรับการทดสอบการทำงานซ้ำๆ ภายใต้สภาวะห้องปฏิบัติการที่กำหนดไว้
โครงการนี้สะท้อนให้เห็นถึงการพัฒนาอย่างต่อเนื่องของ KingPo ในด้านอุปกรณ์ทดสอบอุปกรณ์ทางการแพทย์ที่ปรับแต่งได้ โดยเฉพาะอย่างยิ่งสำหรับห้องปฏิบัติการที่ต้องการโซลูชันการทดสอบอัตโนมัติที่ทำซ้ำได้ และปรับแต่งได้มากขึ้นสำหรับการประเมินผลิตภัณฑ์อุปกรณ์ทางการแพทย์
ภาพรวมโครงการ
| รายการ | ข้อมูลโครงการ |
|---|---|
| ลูกค้า | สถาบันตรวจสอบและวิจัยอุปกรณ์การแพทย์ยูนนาน |
| ระบบที่จัดหาให้ | ระบบทดสอบความน่าเชื่อถือของหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ |
| ประเภทสินค้า | ระบบทดสอบอัตโนมัติหุ่นยนต์แบบกำหนดเอง |
| การใช้งาน | การทดสอบความน่าเชื่อถือและความทนทานของผลิตภัณฑ์อุปกรณ์ทางการแพทย์ |
| ฟังก์ชั่นหลัก | การทดสอบการทำงานซ้ำอัตโนมัติและการทดสอบตามการเคลื่อนไหว |
| โครงสร้างระบบ | แขนหุ่นยนต์ แท่นทดสอบ ระบบจับยึด ซอฟต์แวร์ควบคุม และคอมพิวเตอร์ปฏิบัติการ |
| วัตถุประสงค์ในการทดสอบ | เพื่อสนับสนุนการทดสอบในห้องปฏิบัติการที่สามารถทำซ้ำได้ของผลิตภัณฑ์หรือชิ้นส่วนอุปกรณ์ทางการแพทย์ |
| ประเภทโครงการ | การจัดส่งอุปกรณ์ทดสอบความน่าเชื่อถือของอุปกรณ์ทางการแพทย์แบบกำหนดเอง |
ภาพรวมโครงการ
การทดสอบความน่าเชื่อถือของอุปกรณ์ทางการแพทย์มักต้องอาศัยการใช้งานผลิตภัณฑ์หรือชิ้นส่วนซ้ำๆ อย่างสม่ำเสมอและควบคุมได้ ในหลายกรณี การใช้งานด้วยมืออาจไม่เหมาะสม เนื่องจากมุมการทำงาน ความเร็ว ตำแหน่งการสัมผัส สภาพแรง และรอบการทดสอบอาจแตกต่างกันไปในแต่ละผู้ปฏิบัติงาน
สำหรับโครงการนี้ KingPo ได้จัดหาระบบทดสอบความน่าเชื่อถือแบบหุ่นยนต์ที่ออกแบบมาสำหรับการทดสอบผลิตภัณฑ์อุปกรณ์ทางการแพทย์ ระบบนี้ใช้แขนหุ่นยนต์ในการปฏิบัติงานตามโปรแกรมบนแท่นทดสอบ ด้วยอุปกรณ์ยึดและโปรแกรมทดสอบที่เหมาะสม ระบบสามารถรองรับการกระทำซ้ำๆ เช่น การกด การกระตุ้น การจัดตำแหน่ง การจับ การเคลื่อนย้าย การใส่ หรือวงจรการทำงานเฉพาะของผลิตภัณฑ์อื่นๆ
อุปกรณ์ที่ส่งมอบไม่ใช่เครื่องทดสอบมาตรฐานที่ใช้งานได้เฉพาะด้าน แต่เป็นแพลตฟอร์มระบบอัตโนมัติที่ออกแบบมาโดยเฉพาะให้เหมาะสมกับวัตถุที่ต้องการทดสอบ วิธีการทำงาน ข้อกำหนดของอุปกรณ์จับยึด และขั้นตอนการทดสอบความน่าเชื่อถือของห้องปฏิบัติการ
ความเป็นมาของโครงการ
การทดสอบความน่าเชื่อถือเป็นส่วนสำคัญของการประเมินผลิตภัณฑ์อุปกรณ์ทางการแพทย์ อุปกรณ์และชิ้นส่วนทางการแพทย์หลายชนิดจำเป็นต้องคงความเสถียรหลังจากการใช้งานซ้ำๆ การใช้งานในระยะยาว หรือการสัมผัสทางกลบ่อยครั้ง
ในการปฏิบัติงานจริงในห้องปฏิบัติการ การทดสอบความน่าเชื่อถือบางอย่างเกี่ยวข้องกับการกระทำซ้ำๆ หลายพันหรือหลายหมื่นครั้ง การทดสอบเหล่านี้อาจรวมถึงการกดปุ่มซ้ำๆ การขยับด้ามจับ การเคลื่อนไหวของข้อต่อ การใช้งานตัวเชื่อมต่อ การกดสวิตช์ การจัดวางตำแหน่งผลิตภัณฑ์ หรือวงจรการทำงานอื่นๆ ขึ้นอยู่กับการออกแบบอุปกรณ์ทางการแพทย์
ระบบทดสอบด้วยหุ่นยนต์สามารถช่วยให้ห้องปฏิบัติการดำเนินการทดสอบซ้ำๆ เหล่านี้ได้อย่างสม่ำเสมอกว่าการทดสอบด้วยมือ นอกจากนี้ยังช่วยให้กำหนดเส้นทางการเคลื่อนที่ ทำซ้ำรอบการทำงาน และปรับการตั้งค่าการทดสอบสำหรับโครงสร้างผลิตภัณฑ์ที่แตกต่างกันได้ง่ายขึ้น
ระบบที่ KingPo นำเสนอได้รับการพัฒนาขึ้นเพื่อรองรับความต้องการการทดสอบความน่าเชื่อถือแบบอัตโนมัติประเภทนี้
ภาพรวมระบบที่ให้มา
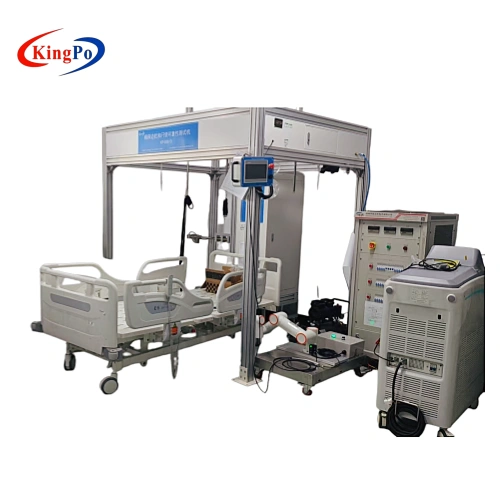
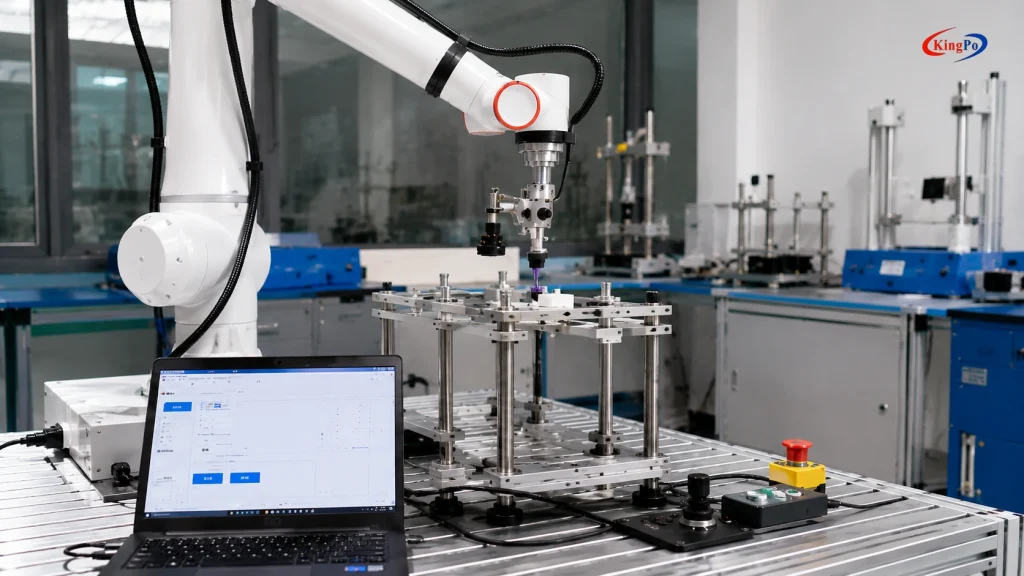
ระบบทดสอบความน่าเชื่อถือของอุปกรณ์ทางการแพทย์ด้วยหุ่นยนต์ที่ส่งมอบนั้น ประกอบด้วยแขนหุ่นยนต์ที่ติดตั้งอยู่บนแท่นทดสอบแบบเคลื่อนที่หรือแบบอยู่กับที่ ระบบนี้มีพื้นที่ทดสอบผลิตภัณฑ์ อินเทอร์เฟซควบคุม คอมพิวเตอร์ปฏิบัติการ ส่วนประกอบควบคุมฉุกเฉิน และอุปกรณ์เสริมที่ปรับแต่งได้ตามวิธีการทดสอบที่ต้องการ
แขนหุ่นยนต์สามารถตั้งโปรแกรมให้เคลื่อนที่ซ้ำๆ ตามขั้นตอนการทดสอบที่เลือกไว้ได้ แท่นทดสอบมีพื้นที่สำหรับวางชิ้นงานทดสอบ ติดตั้งอุปกรณ์จับยึด จัดตำแหน่งผลิตภัณฑ์ และวางส่วนประกอบเสริมต่างๆ
ขึ้นอยู่กับผลิตภัณฑ์และข้อกำหนดในการทดสอบ อุปกรณ์จับยึดสามารถออกแบบมาเพื่อยึดผลิตภัณฑ์อุปกรณ์ทางการแพทย์ จำลองการกระทำของผู้ใช้ สัมผัสตำแหน่งที่กำหนด หรือรองรับรูปแบบการเคลื่อนไหวซ้ำๆ ทำให้ระบบนี้เหมาะสมสำหรับการทดสอบความน่าเชื่อถือแบบกำหนดเอง ในกรณีที่วัตถุที่ทดสอบไม่สามารถประเมินได้อย่างมีประสิทธิภาพด้วยเครื่องทดสอบความทนทานแบบคงที่ทั่วไป
แอปพลิเคชันการทดสอบหลัก
ระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ สามารถนำไปใช้กับงานทดสอบความน่าเชื่อถือและความทนทานของอุปกรณ์ทางการแพทย์ได้หลากหลายประเภท ขึ้นอยู่กับโครงสร้างของผลิตภัณฑ์และการออกแบบอุปกรณ์จับยึด
การทดสอบทั่วไปอาจรวมถึงการกดซ้ำๆ การกระตุ้นซ้ำๆ การจับซ้ำๆ การเคลื่อนไหวซ้ำๆ การใช้งานตัวเชื่อมต่อ การใช้งานสวิตช์ การใช้งานด้ามจับ การเคลื่อนที่ของชิ้นส่วน ความแม่นยำในการกำหนดตำแหน่ง และการทดสอบความทนทานในการใช้งาน
สำหรับผู้ผลิตอุปกรณ์ทางการแพทย์และห้องปฏิบัติการทดสอบ ระบบประเภทนี้มีประโยชน์เมื่อผลิตภัณฑ์มีขั้นตอนการทำงานที่ซับซ้อน หรือเมื่อการทดสอบต้องการการเคลื่อนไหวที่ยืดหยุ่นกว่าที่เครื่องทดสอบความทนทานเชิงกลแบบดั้งเดิมสามารถให้ได้
เหตุใดการทดสอบด้วยหุ่นยนต์จึงมีประโยชน์สำหรับการประเมินความน่าเชื่อถือของอุปกรณ์ทางการแพทย์
เครื่องทดสอบความน่าเชื่อถือแบบดั้งเดิมมักได้รับการออกแบบมาสำหรับการกระทำคงที่เพียงอย่างเดียว เช่น การผลัก การดึง การกด การดัด หรือการหมุน ซึ่งอาจเหมาะสมสำหรับการทดสอบความทนทานมาตรฐานหลายอย่าง แต่ก็อาจไม่เพียงพอสำหรับผลิตภัณฑ์อุปกรณ์ทางการแพทย์ที่มีวิธีการใช้งานที่ซับซ้อนกว่า
แพลตฟอร์มทดสอบแบบหุ่นยนต์ช่วยให้การทดสอบมีความยืดหยุ่นมากขึ้น สามารถปรับเส้นทางการเคลื่อนที่ ลำดับการทำงาน ระยะเวลาการหยุดนิ่ง ความถี่ในการทำงาน และรอบการทดสอบได้ผ่านการเขียนโปรแกรม นอกจากนี้ แพลตฟอร์มเดียวกันยังสามารถปรับให้เข้ากับผลิตภัณฑ์ต่างๆ ได้โดยการเปลี่ยนอุปกรณ์จับยึดและโปรแกรมทดสอบ
สำหรับผู้ใช้งานในห้องปฏิบัติการ เครื่องมือนี้จะช่วยลดการพึ่งพาการทำงานด้วยมือซ้ำๆ และสนับสนุนกระบวนการทดสอบที่สม่ำเสมอยิ่งขึ้น นอกจากนี้ยังเป็นแพลตฟอร์มที่ใช้งานได้จริงสำหรับการทดสอบความน่าเชื่อถือของอุปกรณ์ทางการแพทย์แบบกำหนดเอง ซึ่งวิธีการทดสอบมีความเกี่ยวข้องอย่างใกล้ชิดกับสภาพการใช้งานจริงของผลิตภัณฑ์
ข้อควรพิจารณาทางวิศวกรรมและการกำหนดค่า
สำหรับระบบทดสอบความน่าเชื่อถือของอุปกรณ์ทางการแพทย์แบบหุ่นยนต์นั้น ข้อกำหนดทางวิศวกรรมที่สำคัญไม่ได้มีเพียงแค่ตัวหุ่นยนต์เท่านั้น ชุดทดสอบที่สมบูรณ์ต้องประกอบด้วยอุปกรณ์ยึดที่ถูกต้อง การวางตำแหน่งตัวอย่างที่มั่นคง เส้นทางการเคลื่อนที่ที่เหมาะสม พื้นที่การทำงานที่ปลอดภัย ตรรกะการควบคุม และขั้นตอนการทดสอบที่ทำซ้ำได้
ก่อนที่จะออกแบบระบบประเภทนี้ ห้องปฏิบัติการมักจะต้องยืนยันขนาดของผลิตภัณฑ์ จุดการทำงาน การเคลื่อนที่ที่ต้องการ รอบการทดสอบ ทิศทางการใช้งาน วิธีการยึด ความเร็วในการทำงาน และว่าจำเป็นต้องมีการตรวจจับหรือบันทึกข้อมูลเพิ่มเติมหรือไม่
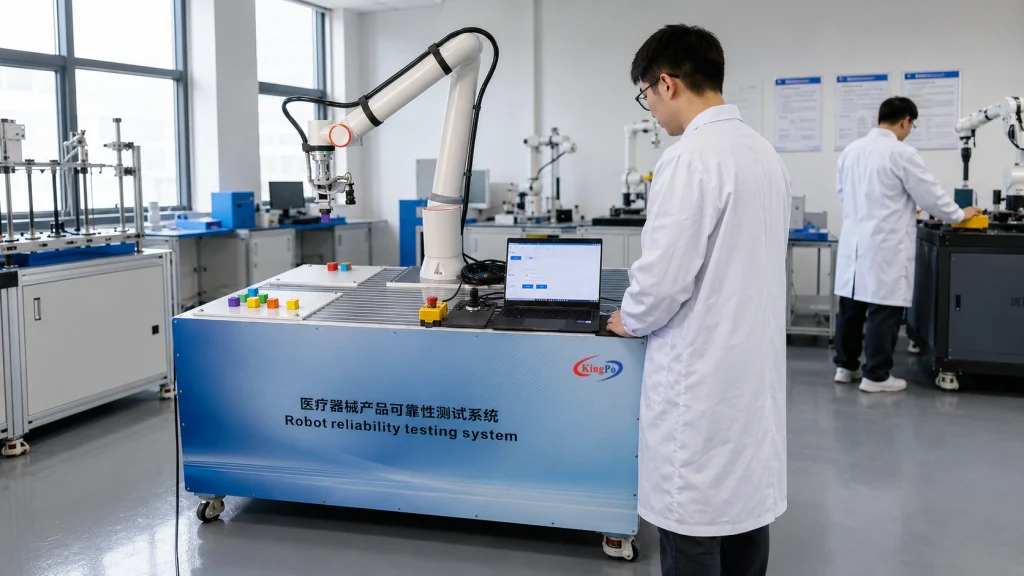
KingPo ได้ออกแบบระบบให้เหมาะสมกับการใช้งานในโครงการ โดยผสมผสานการเคลื่อนไหวของหุ่นยนต์เข้ากับแพลตฟอร์มทดสอบเฉพาะและอินเทอร์เฟซควบคุม การออกแบบนี้ช่วยให้สามารถใช้งานอุปกรณ์นี้เป็นเครื่องมืออัตโนมัติในห้องปฏิบัติการที่ใช้งานได้จริง แทนที่จะเป็นเพียงอุปกรณ์สาธิตหุ่นยนต์เท่านั้น
มูลค่าการจัดส่งและการใช้งานในห้องปฏิบัติการ
โครงการนี้ส่งผลให้มีการส่งมอบระบบทดสอบความน่าเชื่อถือของหุ่นยนต์ที่ปรับแต่งตามความต้องการเฉพาะสำหรับสถาบันตรวจสอบและวิจัยอุปกรณ์การแพทย์ยูนนาน
ระบบที่จัดจำหน่ายนี้เป็นแพลตฟอร์มหุ่นยนต์สำหรับการทดสอบการทำงานซ้ำๆ ของผลิตภัณฑ์หรือชิ้นส่วนอุปกรณ์ทางการแพทย์ รองรับการดำเนินการทดสอบอัตโนมัติ การเคลื่อนที่ที่ปรับแต่งได้ การวางตำแหน่งตัวอย่างโดยใช้ตัวยึด และรอบการทำงานที่ทำซ้ำได้ภายใต้สภาวะห้องปฏิบัติการ
สำหรับห้องปฏิบัติการที่เกี่ยวข้องกับการทดสอบอุปกรณ์ทางการแพทย์ อุปกรณ์ประเภทนี้สามารถรองรับงานประเมินความน่าเชื่อถือที่ต้องการระยะเวลาการทดสอบที่ยาวนาน การกระทำทางกลซ้ำๆ หรือสภาวะการทำงานที่สม่ำเสมอ นอกจากนี้ยังเป็นพื้นฐานสำหรับการใช้งานทดสอบหุ่นยนต์แบบกำหนดเองในอนาคต ซึ่งการทำงานของผลิตภัณฑ์นั้นยากที่จะจำลองได้ด้วยเครื่องทดสอบความทนทานแบบแกนเดียวธรรมดา
ระบบที่จัดส่งมีวัตถุประสงค์เพื่อสนับสนุนการทดสอบในห้องปฏิบัติการและการประเมินทางเทคนิคเท่านั้น ไม่ถือเป็นผลการรับรอง การอนุมัติผลิตภัณฑ์ หรือการรับรองจากหน่วยงานกำกับดูแลหรือสถาบันทดสอบใดๆ
แอพลิเคชันพื้นที่
ระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ สามารถใช้สำหรับการทดสอบความน่าเชื่อถือของผลิตภัณฑ์อุปกรณ์ทางการแพทย์ การทดสอบความทนทาน การทดสอบการทำงานซ้ำ การทดสอบการเคลื่อนไหวอัตโนมัติ และการทดสอบวงจรการทำงานแบบกำหนดเองได้
เหมาะสำหรับห้องปฏิบัติการทดสอบอุปกรณ์ทางการแพทย์ สถาบันตรวจสอบ ผู้ผลิต สถาบันวิจัย และแผนกควบคุมคุณภาพที่ต้องการประเมินประสิทธิภาพการใช้งานซ้ำหรือความน่าเชื่อถือในการทำงานเชิงกลของผลิตภัณฑ์อุปกรณ์ทางการแพทย์
ระบบนี้สามารถปรับแต่งให้เหมาะสมกับผลิตภัณฑ์ต่างๆ ได้ด้วยการเปลี่ยนโปรแกรมหุ่นยนต์ โครงสร้างอุปกรณ์จับยึด แท่นทดสอบ หัวจับ และการกำหนดค่าการวัดเสริม
หมายเหตุทางเทคนิค
ระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์คืออะไร?
ระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ คือแพลตฟอร์มทดสอบอัตโนมัติที่ปรับแต่งได้ ซึ่งใช้แขนหุ่นยนต์ อุปกรณ์ยึด ซอฟต์แวร์ควบคุม และแท่นทดสอบ เพื่อทำการทดสอบการทำงานซ้ำๆ กับผลิตภัณฑ์หรือชิ้นส่วนอุปกรณ์ทางการแพทย์
ระบบนี้แตกต่างจากเครื่องทดสอบความทนทานแบบมาตรฐานอย่างไร?
เครื่องทดสอบความทนทานแบบมาตรฐานมักจะทำการกระทำคงที่เพียงอย่างเดียว แต่ระบบทดสอบความน่าเชื่อถือแบบหุ่นยนต์สามารถทำการเคลื่อนที่และลำดับการกระทำที่ยืดหยุ่นกว่า ทำให้เหมาะสำหรับผลิตภัณฑ์ที่มีวิธีการใช้งานที่ซับซ้อน
ระบบนี้สามารถจำลองการกระทำประเภทใดได้บ้าง?
ขึ้นอยู่กับอุปกรณ์จับยึดและโปรแกรม ระบบสามารถจำลองการกดซ้ำ การกระตุ้น การจับยึด การเคลื่อนย้าย การจัดตำแหน่ง การสอดใส่ หรือวงจรการทำงานเฉพาะของผลิตภัณฑ์อื่นๆ ได้
เหตุใดระบบอัตโนมัติด้วยหุ่นยนต์จึงมีประโยชน์สำหรับการทดสอบความน่าเชื่อถือ?
ระบบอัตโนมัติด้วยหุ่นยนต์ช่วยให้การทำงานซ้ำๆ มีการเคลื่อนไหวและจังหวะที่สม่ำเสมอกว่าการทำงานด้วยมือ โดยเฉพาะอย่างยิ่งมีประโยชน์สำหรับการทดสอบที่มีรอบการทำงานยาวนาน หรือผลิตภัณฑ์ที่ต้องการการควบคุมการเคลื่อนไหวที่ทำซ้ำได้
ระบบสามารถปรับแต่งให้เหมาะสมกับผลิตภัณฑ์อุปกรณ์ทางการแพทย์ที่แตกต่างกันได้หรือไม่?
ใช่แล้ว โปรแกรมหุ่นยนต์ อุปกรณ์จับยึด แท่นทดสอบ ปลายแขนกล วิธีการวางตำแหน่งชิ้นงาน และฟังก์ชันควบคุมเสริม สามารถปรับแต่งได้ตามโครงสร้างของผลิตภัณฑ์และข้อกำหนดในการทดสอบ
ต้องใช้ข้อมูลอะไรบ้างก่อนที่จะออกแบบระบบที่คล้ายคลึงกัน?
ลูกค้าควรระบุขนาดของผลิตภัณฑ์ ภาพวาดหรือตัวอย่างผลิตภัณฑ์ ขั้นตอนการทดสอบที่ต้องการ ตำแหน่งการทำงาน รอบการทดสอบ ความเร็วในการทดสอบ ข้อกำหนดของอุปกรณ์จับยึด สภาพการรับน้ำหนักที่คาดหวัง และข้อกำหนดเกี่ยวกับการบันทึกข้อมูลหรือความปลอดภัยใดๆ
เกี่ยวกับคิงโป
บริษัท คิงโป เทคโนโลยี ดีเวลลอปเมนต์ จำกัด พัฒนาและผลิตอุปกรณ์ทดสอบสำหรับทดสอบอุปกรณ์ทางการแพทย์ การทดสอบความปลอดภัยทางไฟฟ้า การทดสอบการป้องกันการซึมผ่าน การทดสอบความน่าเชื่อถือ การทดสอบด้านสิ่งแวดล้อม และระบบอัตโนมัติสำหรับห้องปฏิบัติการแบบกำหนดเอง
นอกเหนือจากเครื่องมือทดสอบมาตรฐานแล้ว KingPo ยังจัดหาระบบทดสอบแบบกำหนดเองสำหรับห้องปฏิบัติการและผู้ผลิต ในกรณีที่อุปกรณ์มาตรฐานไม่สามารถตอบสนองโครงสร้างผลิตภัณฑ์ ขั้นตอนการทดสอบ หรือข้อกำหนดด้านระบบอัตโนมัติได้อย่างครบถ้วน
ต้องการระบบทดสอบความน่าเชื่อถือของหุ่นยนต์สำหรับอุปกรณ์ทางการแพทย์ที่ปรับแต่งได้ตามความต้องการหรือไม่?
KingPo สามารถพัฒนาระบบทดสอบความน่าเชื่อถือด้วยหุ่นยนต์แบบกำหนดเองสำหรับผลิตภัณฑ์อุปกรณ์ทางการแพทย์ ซึ่งรวมถึงแพลตฟอร์มการเคลื่อนที่ของหุ่นยนต์ อุปกรณ์จับยึดชิ้นงานทดสอบ ตัวยึดชิ้นงานจำลองการทำงาน ซอฟต์แวร์ควบคุม และระบบทดสอบในห้องปฏิบัติการแบบบูรณาการ
สำหรับโครงการที่คล้ายคลึงกัน ลูกค้าอาจจัดเตรียมตัวอย่างผลิตภัณฑ์ ภาพวาดผลิตภัณฑ์ ขั้นตอนการทดสอบที่คาดหวัง รอบการทดสอบความน่าเชื่อถือ ความเร็วในการทำงาน ข้อกำหนดของอุปกรณ์จับยึด และข้อกำหนดพิเศษด้านการวัดหรือความปลอดภัยใดๆ เพื่อใช้ในการหารือทางเทคนิค