Posicionamento Robótico de 6 Eixos
O robô colaborativo oferece repetibilidade de ±0.02 mm. O sistema completo é especificado para posicionamento de descarga de ±0.3 mm e posicionamento rotacional de ±0.5°.

Uma plataforma robótica completa para posicionamento repetível por contato e descarga de ar, programação gráfica de pontos de teste, correção de offset do dispositivo sob teste e execução controlada de testes ESD.
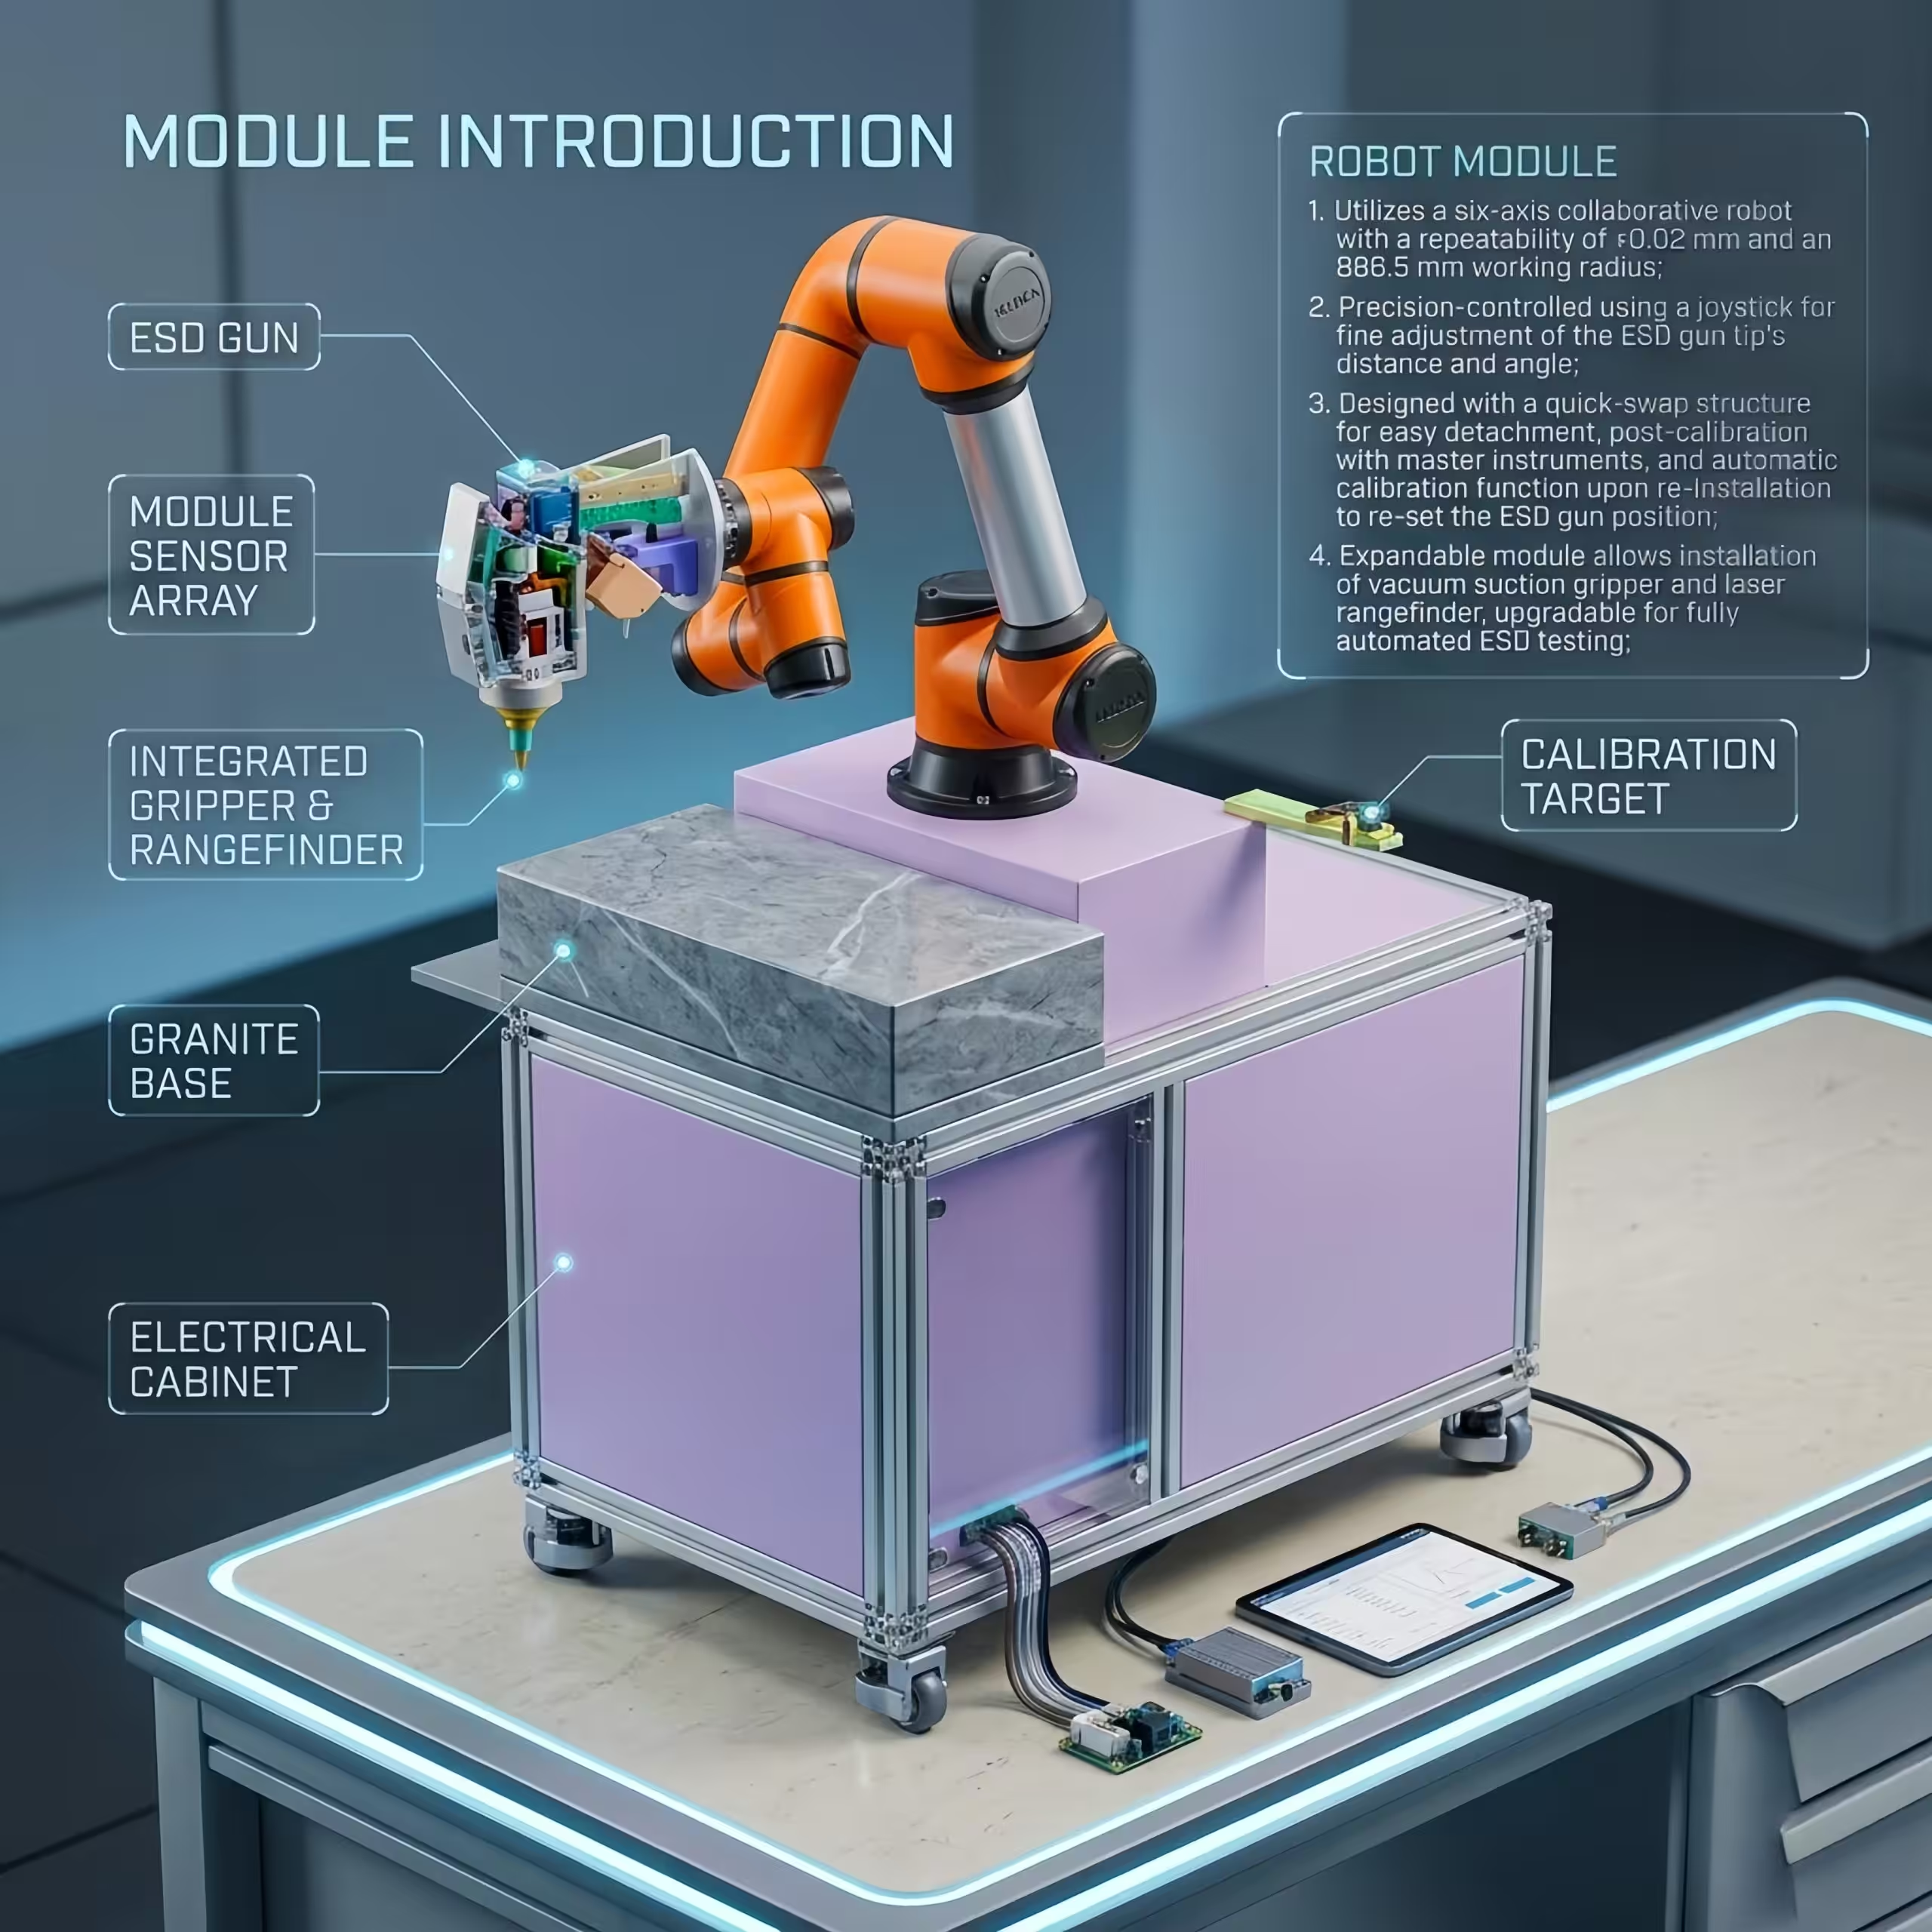
Um sistema automatizado de teste ESD utiliza um robô programável para posicionar um gerador ESD em pontos, ângulos e distâncias de aproximação definidos ao redor de um dispositivo em teste. Ele melhora a repetibilidade e o distanciamento entre operadores em comparação com o posicionamento manual por pistola de descarga eletrostática. Esta configuração da KINGPO combina um robô colaborativo de 6 eixos, dispositivo de fixação para a pistola ESD, software gráfico para pontos de teste, correção de offset do dispositivo em teste, controles de fuga e carregamento, monitoramento de segurança e processamento de resultados de teste. É destinado a testes de imunidade controlados em laboratório — não à caracterização da sensibilidade ao manuseio de semicondutores.
A automação resolve um dos pontos fracos dos testes ESD manuais: reproduzir a mesma localização de descarga, direção de aproximação e sequência em diferentes amostras e operadores. A plataforma padroniza o movimento e a execução do teste, mantendo o nível de teste aplicável, a contagem de descargas e os critérios de desempenho sob o controle da norma do produto relevante e do plano de teste aprovado.
O robô colaborativo oferece repetibilidade de ±0.02 mm. O sistema completo é especificado para posicionamento de descarga de ±0.3 mm e posicionamento rotacional de ±0.5°.
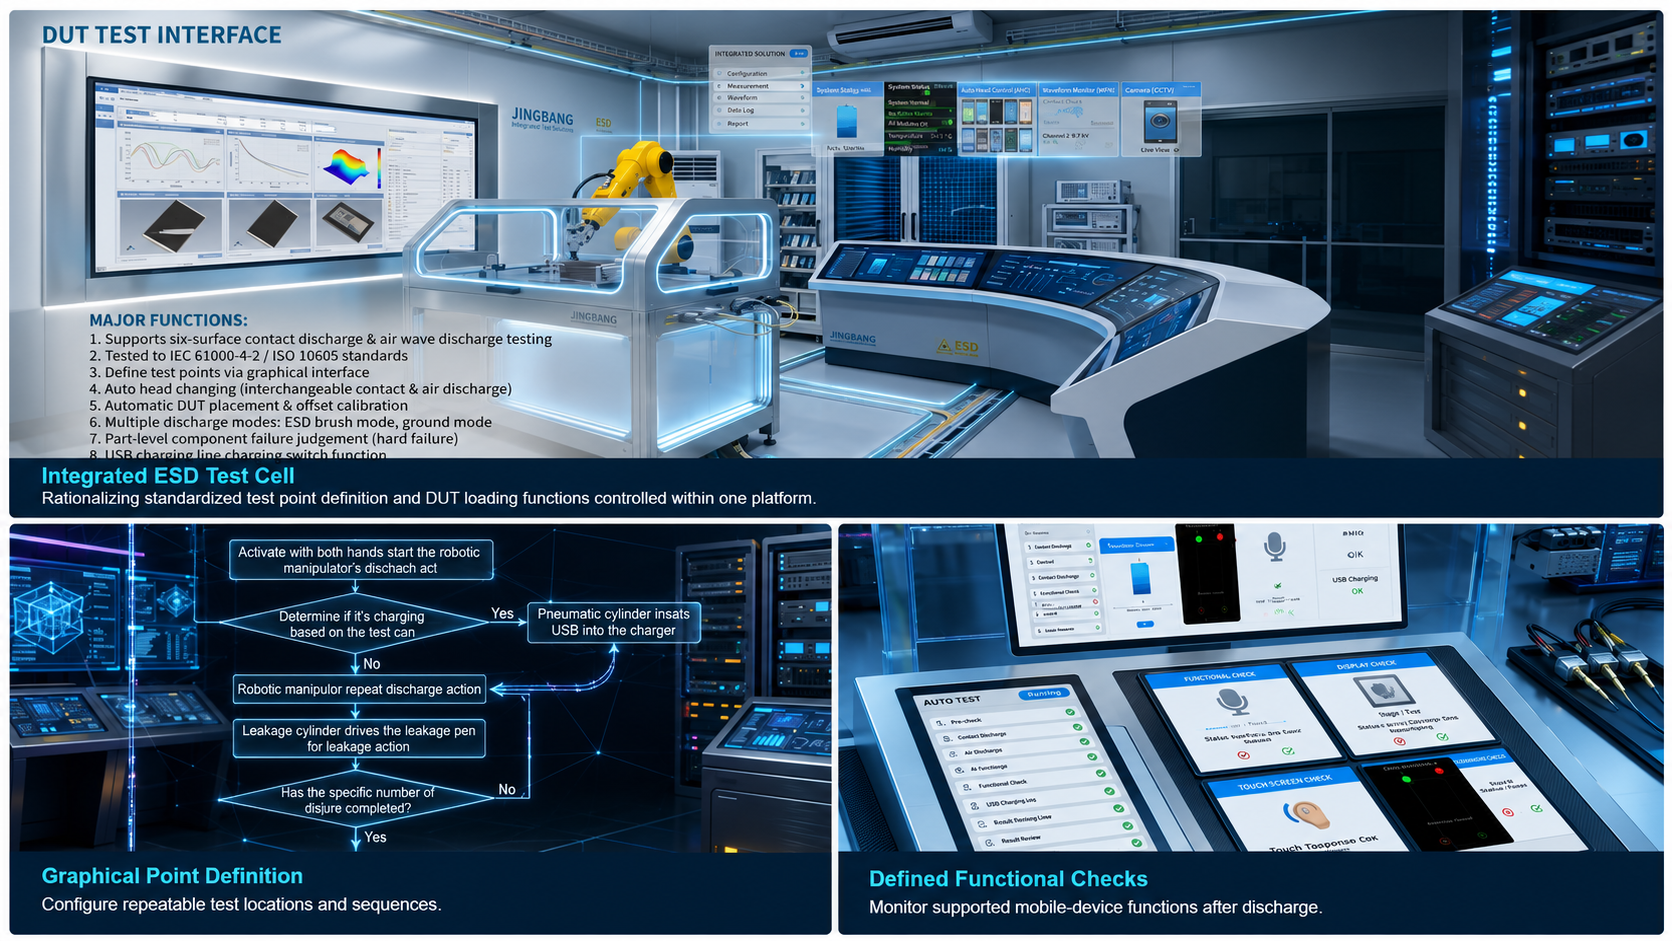
O sistema suporta múltiplas superfícies de dispositivos sob teste (DUT) e controle preciso de distância para descarga de ar, com comutação automática entre pontas de contato e de descarga de ar configuradas.
Os operadores definem os pontos de descarga por meio de uma interface gráfica, em vez de ensinar repetidamente cada ponto através do movimento manual do robô.
A correção automática compensa os desvios de posicionamento definidos do dispositivo sob teste (DUT), de forma que os locais de descarga programados permaneçam alinhados com a amostra de teste.
Uma caneta de detecção de fuga automática de 470 kΩ e uma função de carregamento USB controlada permitem sequências repetíveis de teste de carga e remoção, bem como de teste com o dispositivo sob teste energizado.
A ativação por botão duplo e o monitoramento por cortina de luz através do feixe ajudam a evitar movimentos não intencionais do robô quando a área de teste protegida é acessada.
Uma sequência automatizada e controlada reduz a variação entre operadores. No entanto, a sequência exata deve ser verificada em relação à norma aplicável, ao modo de operação do dispositivo sob teste (DUT) e ao procedimento de laboratório.
Importe ou configure o dispositivo em teste (DUT) e especifique os pontos de descarga, o tipo de ponta, o ângulo e a sequência.
Posicione o dispositivo em teste (DUT) e aplique a correção de offset ou a verificação de posição configurada.
O robô move a pistola ESD compatível através da sequência de testes programada.
Aplique as ações de vazamento e carregamento configuradas entre os estágios de teste, quando necessário.
Registre os resultados e avalie o desempenho do dispositivo em teste (DUT) em relação aos critérios de aceitação aprovados.
| Configuração do robô | Robô colaborativo de 6 eixos; carga útil máxima de 5 kg |
|---|---|
| repetibilidade do robô | ±0.02 mm |
| Raio de trabalho | 886.5 mm |
| Posicionamento de descarga do sistema | ±0.3 mm |
| posicionamento rotacional | ±0.5° |
| alimentação eléctrica | CA 220 V ±10 V, 50 Hz; máximo 10 A |
| O ar comprimido | Superior a 0.5 MPa; 2 L/min |
| Ambiente de teste | 18–25 °C; 35–80% UR |
| Exemplos de DUT suportados | Celulares, tablets de até 10 polegadas, fones de ouvido e relógios. |
| Pistolas ESD compatíveis | Configurado para pistolas ESD industriais, incluindo os modelos Noiseken e Lingse; o modelo/interface exato deve ser confirmado. |
| Conexão de controle | Conexão LAN dedicada entre o computador host e o controle do sistema. |
| Medidas de segurança | Partida com botão duplo e monitoramento por cortina de luz através do feixe. |
Publicação básica sobre EMC (Compatibilidade Eletromagnética) que abrange níveis de teste de imunidade a ESD (descarga eletrostática), equipamentos, configuração, procedimento, calibração e incerteza de medição para equipamentos elétricos e eletrônicos.
Publicação oficial da IEC â†'Métodos de teste ESD para veículos rodoviários. A aplicabilidade, a severidade e a configuração do teste dependem do componente automotivo e do plano de teste aprovado.
Catálogo oficial ISO â†'Norma chinesa de teste e medição de EMC que aborda métodos de teste de imunidade à descarga eletrostática.
Plataforma de padrões da China →Limite de conformidade: o sistema fornece infraestrutura de automação para a execução de um plano de teste ESD. Ele não determina, por si só, o nível de severidade correto, o número de descargas, o modo de operação do dispositivo sob teste (DUT) ou os critérios de aprovação/reprovação. Esses requisitos provêm da norma de produto aplicável, da especificação do veículo/OEM ou do procedimento de laboratório.
Repita os testes em torno de telas, botões, portas, gabinetes e interfaces condutoras.
Verificações pós-descarga definidas para funções suportadas de tela, toque, sensor e conectividade.
Posicionamento programável para planos de teste de componentes aprovados pela ISO 10605 ou específicos do fabricante do equipamento original (OEM).
Melhoria na repetibilidade, sequências de pontos documentadas e separação mais segura de trabalhos repetitivos de descarga.
Para uma decisão de aquisição bem fundamentada, solicite um desenho de configuração, confirmação de compatibilidade da pistola, método de verificação de posicionamento, descrição do sistema de intertravamento de segurança, sequência de testes de amostra, escopo do software, requisitos de instalação e plano de testes de aceitação em fábrica. A calibração do gerador de ESD permanece um requisito metrológico separado e deve ser confirmada para a pistola fornecida.
Não. O robô posiciona e opera um gerador ESD compatível. A pistola ESD produz a forma de onda da descarga e deve ser configurada e calibrada de acordo com a norma de teste aplicável.
A repetibilidade do robô é especificada como ±0.02 mm. O posicionamento de descarga do sistema completo é especificado como ±0.3 mm, com posicionamento rotacional de ±0.5°. O valor do sistema é o mais relevante na avaliação do posicionamento do ponto de teste.
Sim. A plataforma suporta operação configurável por contato e descarga de ar, troca automática de ponta e controle preciso da distância de aproximação. A compatibilidade exata da pistola e da ponta deve ser confirmada antes da cotação.
Não. Verificações automatizadas de falhas graves estão disponíveis para funções definidas em dispositivos móveis compatíveis, como tela, toque, sensores e interfaces selecionadas. Outros dispositivos em teste podem exigir monitoramento externo ou avaliação do operador em relação aos critérios de desempenho aprovados.
O sistema foi projetado para suportar a execução de testes de acordo com a norma IEC 61000-4-2, mas a conformidade depende do gerador de ESD, da calibração, da configuração de teste, do ambiente, do plano de teste e do procedimento correto. O comitê de produto ou a norma de produto aplicável determina os critérios de severidade e desempenho.
Os dados da página atual identificam telefones celulares, fones de ouvido, relógios e tablets de até 10 polegadas. Dispositivos sob teste (DUTs) maiores ou com formatos incomuns exigem uma revisão do espaço de trabalho, da carga útil, do alcance e dos dispositivos de fixação.
Os requisitos especificados são: CA 220 V ±10 V, 50 Hz, máximo 10 A, mais ar comprimido superior a 0.5 MPa a 2 L/min. O ambiente operacional recomendado é de 18–25 °C e 35–80% de umidade relativa.
Envie o desenho do dispositivo em teste (DUT), a norma e edição do teste, a lista de pontos de descarga, o modelo da pistola ESD, os modos de teste necessários, as necessidades de monitoramento funcional, o volume de ciclos e as instalações do local. Isso permite que a KINGPO confirme a configuração correta do robô, da fixação, do software e dos equipamentos de segurança.
