6軸ロボット位置決め
この協働ロボットは±0.02mmの繰り返し精度を実現します。システム全体としては、±0.3mmの吐出位置決め精度と±0.5°の回転位置決め精度が規定されています。

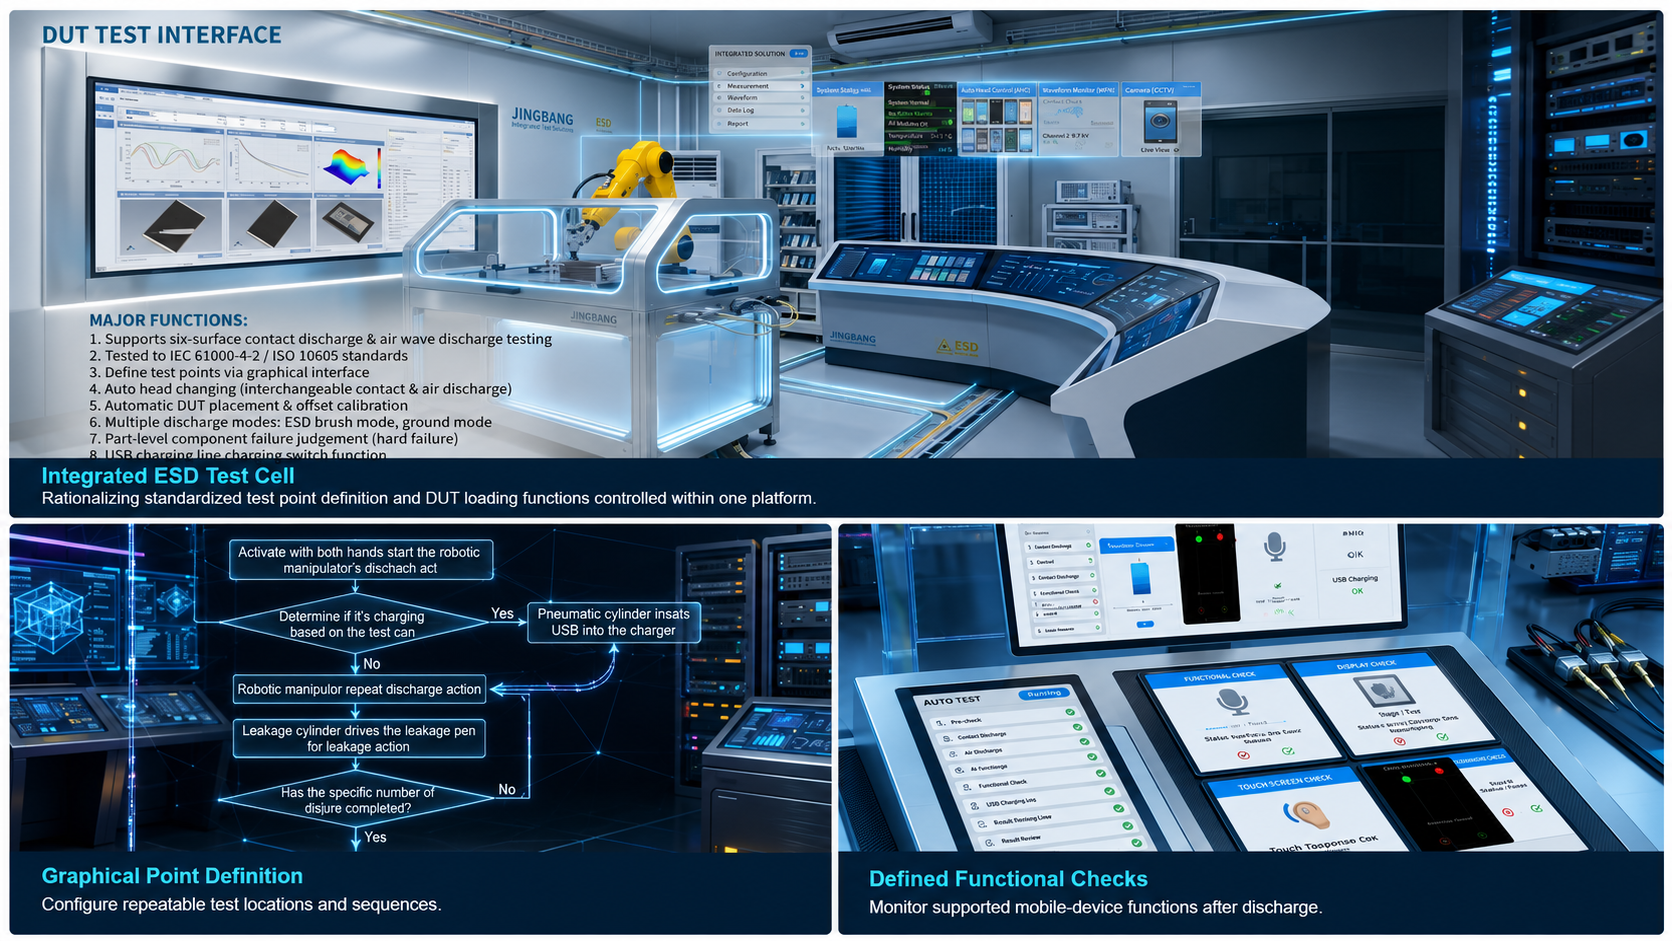
繰り返し可能な接触および空気放電位置決め、グラフィカルなテストポイントプログラミング、被試験デバイス(DUT)のオフセット補正、および制御されたESDテスト実行を実現するターンキーロボットプラットフォーム。
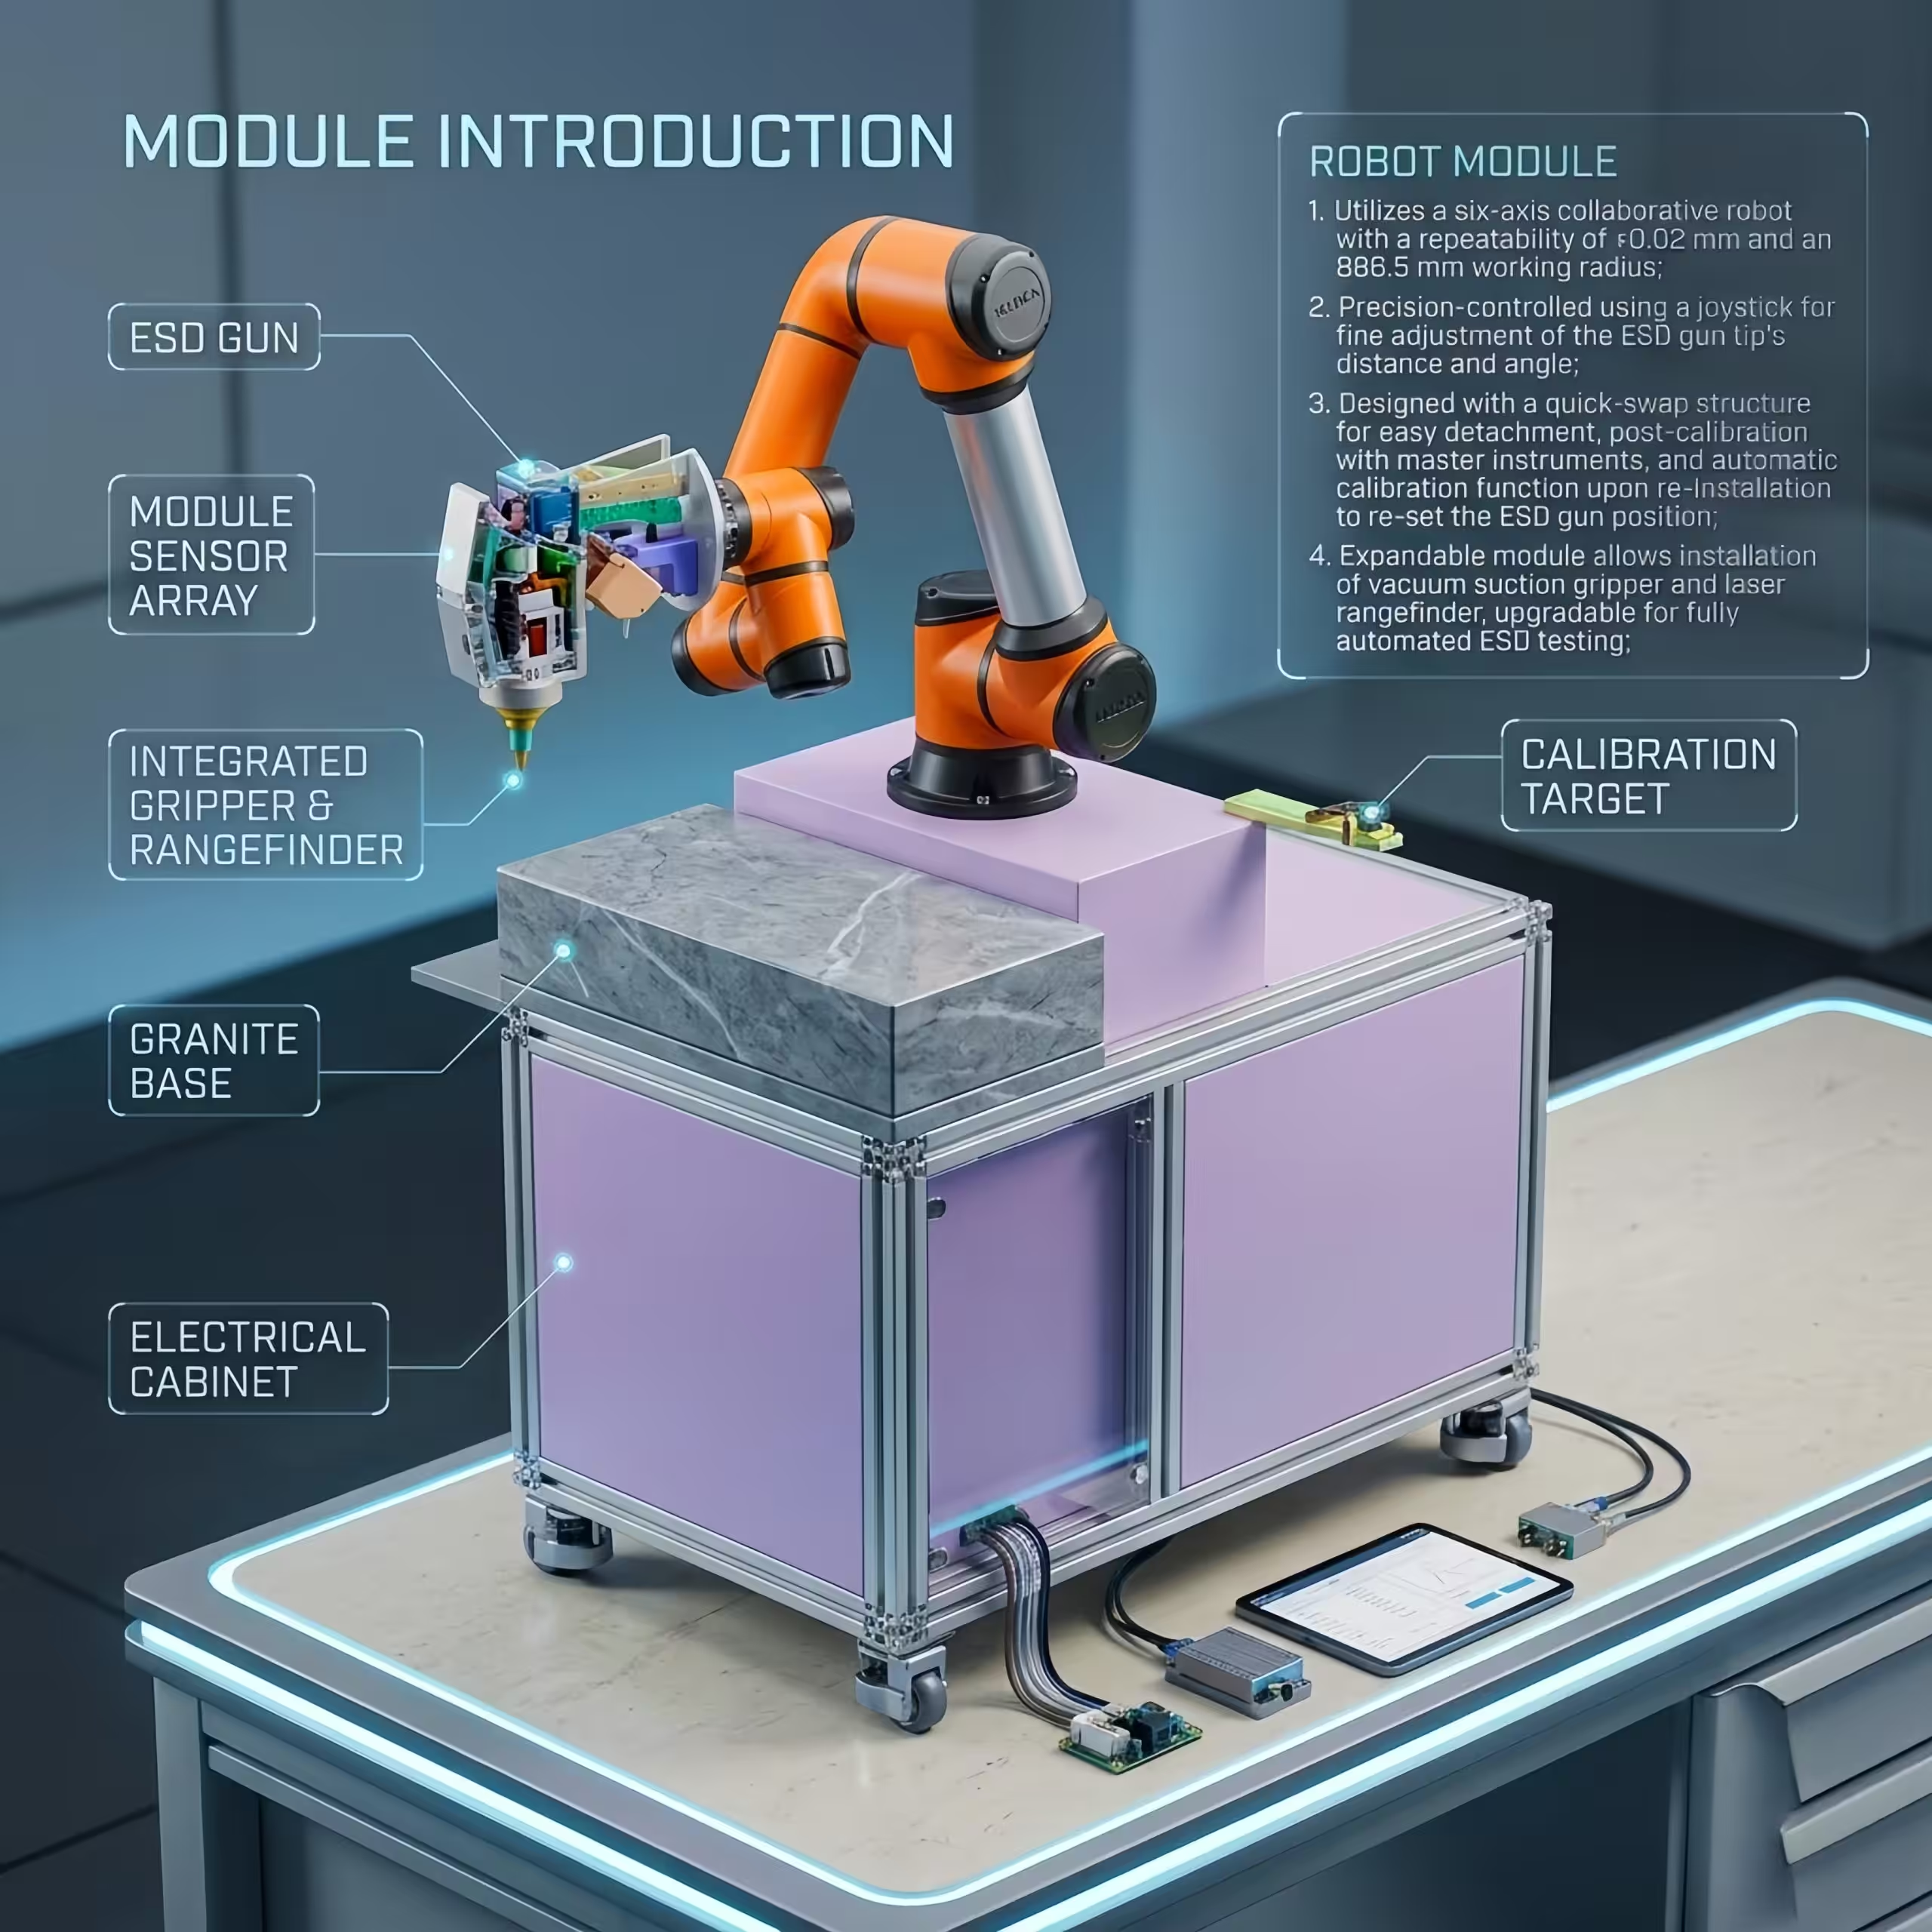
自動ESD試験システムは、プログラム可能なロボットを使用して、試験対象デバイスの周囲の所定の位置、角度、および接近距離にESD発生器を配置します。これにより、完全手動によるガン位置決めと比較して、再現性とオペレーター間の距離が向上します。このKINGPO構成は、6軸協働ロボット、ESDガン治具、グラフィカルな試験点ソフトウェア、DUTオフセット補正、漏洩および帯電制御、安全監視、および試験結果処理を組み合わせたものです。これは、半導体の取り扱い感度特性評価ではなく、制御された実験室での耐性試験を目的としています。
自動化は、手動ESD試験の最も弱い部分の一つである、サンプルや作業者間で放電位置、接近方向、放電順序を再現することの難しさを解消します。このプラットフォームは、動作と試験実行を標準化しつつ、適用可能な試験レベル、放電回数、性能基準は、関連する製品規格と承認済みの試験計画に基づいて管理されます。
この協働ロボットは±0.02mmの繰り返し精度を実現します。システム全体としては、±0.3mmの吐出位置決め精度と±0.5°の回転位置決め精度が規定されています。
本システムは、複数の被試験デバイス(DUT)表面に対応し、空気放電のための精密な距離制御が可能で、設定済みの接触式チップと空気放電式チップを自動的に切り替えることができます。
オペレーターは、ロボットを手動で動かして各ポイントを繰り返し教えるのではなく、グラフィカルインターフェースを通して排出ポイントを定義します。
自動補正機能は、定義された被試験デバイス(DUT)の配置ずれを補正し、プログラムされた放電位置が試験サンプルと常に一致するようにします。
自動470kΩ漏洩電流測定ペンと制御されたUSB充電機能により、繰り返し可能な電荷除去および電源供給された被試験デバイス(DUT)のテストシーケンスをサポートします。
2つのボタンによる起動と、ビーム透過型ライトカーテンによる監視により、保護されたテストエリアにアクセスした際に、ロボットが意図せず動くのを防ぎます。
制御された自動シーケンスにより、オペレーター間のばらつきが低減されます。ただし、正確なシーケンスは、適用される規格、被試験デバイスの動作モード、および実験室の手順に照らして確認する必要があります。
被試験デバイス(DUT)をインポートまたは設定し、放電点、チップタイプ、角度、および放電シーケンスを指定します。
被試験デバイス(DUT)を配置し、設定されたオフセット補正または位置検証を適用します。
ロボットは、互換性のあるESDガンをプログラムされたテストシーケンスに従って移動させる。
必要に応じて、テスト段階間で設定された漏洩および充電動作を適用します。
結果を記録し、承認された合格基準に基づいて被試験デバイス(DUT)の性能を評価する。
| ロボット構成 | 6軸協働ロボット、最大可搬重量5kg |
|---|---|
| ロボットの再現性 | ±0.02mm |
| 作業半径 | 20 mm |
| システム放電位置決め | ±0.3mm |
| 回転位置決め | ±0.5° |
| 電気供給 | AC 220 V ±10 V、50 Hz、最大 10 A |
| 圧縮空気 | 0.5 MPa以上、2 L/分 |
| テスト環境 | 18~25℃、35~80%RH |
| サポートされているDUTの例 | 携帯電話、10インチまでのタブレット、イヤホン、腕時計 |
| 互換性のあるESDガン | NoisekenやLingseなどの産業用ESDガンに対応。正確なモデル/インターフェースは確認が必要です。 |
| 制御接続 | ホストコンピュータとシステム制御間の専用LAN接続 |
| 安全対策 | デュアルボタンスタートと透過光カーテンモニタリング |
電気・電子機器のESD耐性試験レベル、機器、セットアップ、手順、校正、測定不確かさを網羅した、基本的なEMC規格に関する出版物。
IEC公式出版物→道路車両用ESD試験方法。適用範囲、厳しさ、試験構成は、自動車部品および承認された試験計画によって異なります。
公式ISOカタログ→静電気放電耐性試験方法に関する中国のEMC試験および測定規格。
中国標準プラットフォーム→準拠範囲:本システムは、ESDテスト計画を実行するための自動化インフラストラクチャを提供します。システム自体が、適切な放電レベル、放電回数、被試験デバイスの動作モード、または合否判定基準を決定するわけではありません。これらの要件は、該当する製品規格、車両/OEM仕様、または試験所の手順によって定められます。
ディスプレイ、ボタン、ポート、筐体、導電性インターフェース周辺で繰り返しテストを実施する。
サポートされているディスプレイ、タッチ、センサー、および接続機能について、放電後のチェック手順を定義します。
承認済みのISO 10605規格またはOEM固有の部品テスト計画に対応した、プログラム可能な位置決め機能。
再現性の向上、手順の文書化、反復的な排出作業からのより安全な分離。
調達決定を正当化するためには、構成図、互換性のあるガンの確認、位置決め検証方法、安全インターロックの説明、サンプルテストシーケンス、ソフトウェア範囲、設置要件、および工場受入テスト計画を要求してください。ESD発生器の校正は別途の計測要件であり、納入されたガンについて確認する必要があります。
いいえ。ロボットは互換性のあるESD発生器を配置し、操作します。ESDガンは放電波形を生成するため、該当する試験規格に合わせて設定および校正する必要があります。
ロボットの繰り返し精度は±0.02 mmと規定されています。システム全体の吐出位置決め精度は±0.3 mm、回転位置決め精度は±0.5°と規定されています。テストポイントの配置を評価する際には、システム全体の数値がより適切な値となります。
はい。本プラットフォームは、接触式および空気圧式噴射の設定、チップの自動切り替え、精密な接近距離制御に対応しています。お見積もり前に、ガンとチップの互換性を必ずご確認ください。
いいえ。ディスプレイ、タッチ、センサー、選択されたインターフェースなど、サポートされているモバイルデバイスの特定の機能については、自動ハードウェア障害チェックが利用可能です。その他のDUT(被試験デバイス)については、承認された性能基準に基づき、外部監視またはオペレーターによる評価が必要となる場合があります。
本システムはIEC 61000-4-2試験の実行をサポートするように設計されていますが、準拠性はESD発生器、校正、試験設定、環境、試験計画、および適切な手順に依存します。深刻度および性能基準は、該当する製品委員会または製品規格によって決定されます。
現在のページデータでは、最大10インチまでの携帯電話、イヤホン、腕時計、タブレットを識別できます。これより大きいサイズ、または特殊な形状の被試験デバイス(DUT)については、作業スペース、ペイロード、到達距離、および治具の見直しが必要です。
規定の要件は、AC 220 V ±10 V、50 Hz、最大 10 A、および 0.5 MPa を超える圧縮空気(2 L/分)です。推奨される動作環境は、18 ~ 25 °C、35 ~ 80% RH です。
被試験デバイス(DUT)の図面、試験規格と版、放電ポイント一覧、ESDガンモデル、必要な試験モード、機能監視要件、サイクル数、および設置場所の設備情報をお送りください。これにより、KINGPOは適切なロボット、治具、ソフトウェア、および安全構成を確認できます。
