Posizionamento robotico a 6 assi
Il robot collaborativo garantisce una ripetibilità di ±0.02 mm. Il sistema completo è specificato per un posizionamento di scarico di ±0.3 mm e un posizionamento rotazionale di ±0.5°.

Una piattaforma robotica chiavi in mano per il posizionamento ripetibile a contatto e a scarica d'aria, la programmazione grafica dei punti di test, la correzione dell'offset del dispositivo in prova e l'esecuzione controllata dei test ESD.
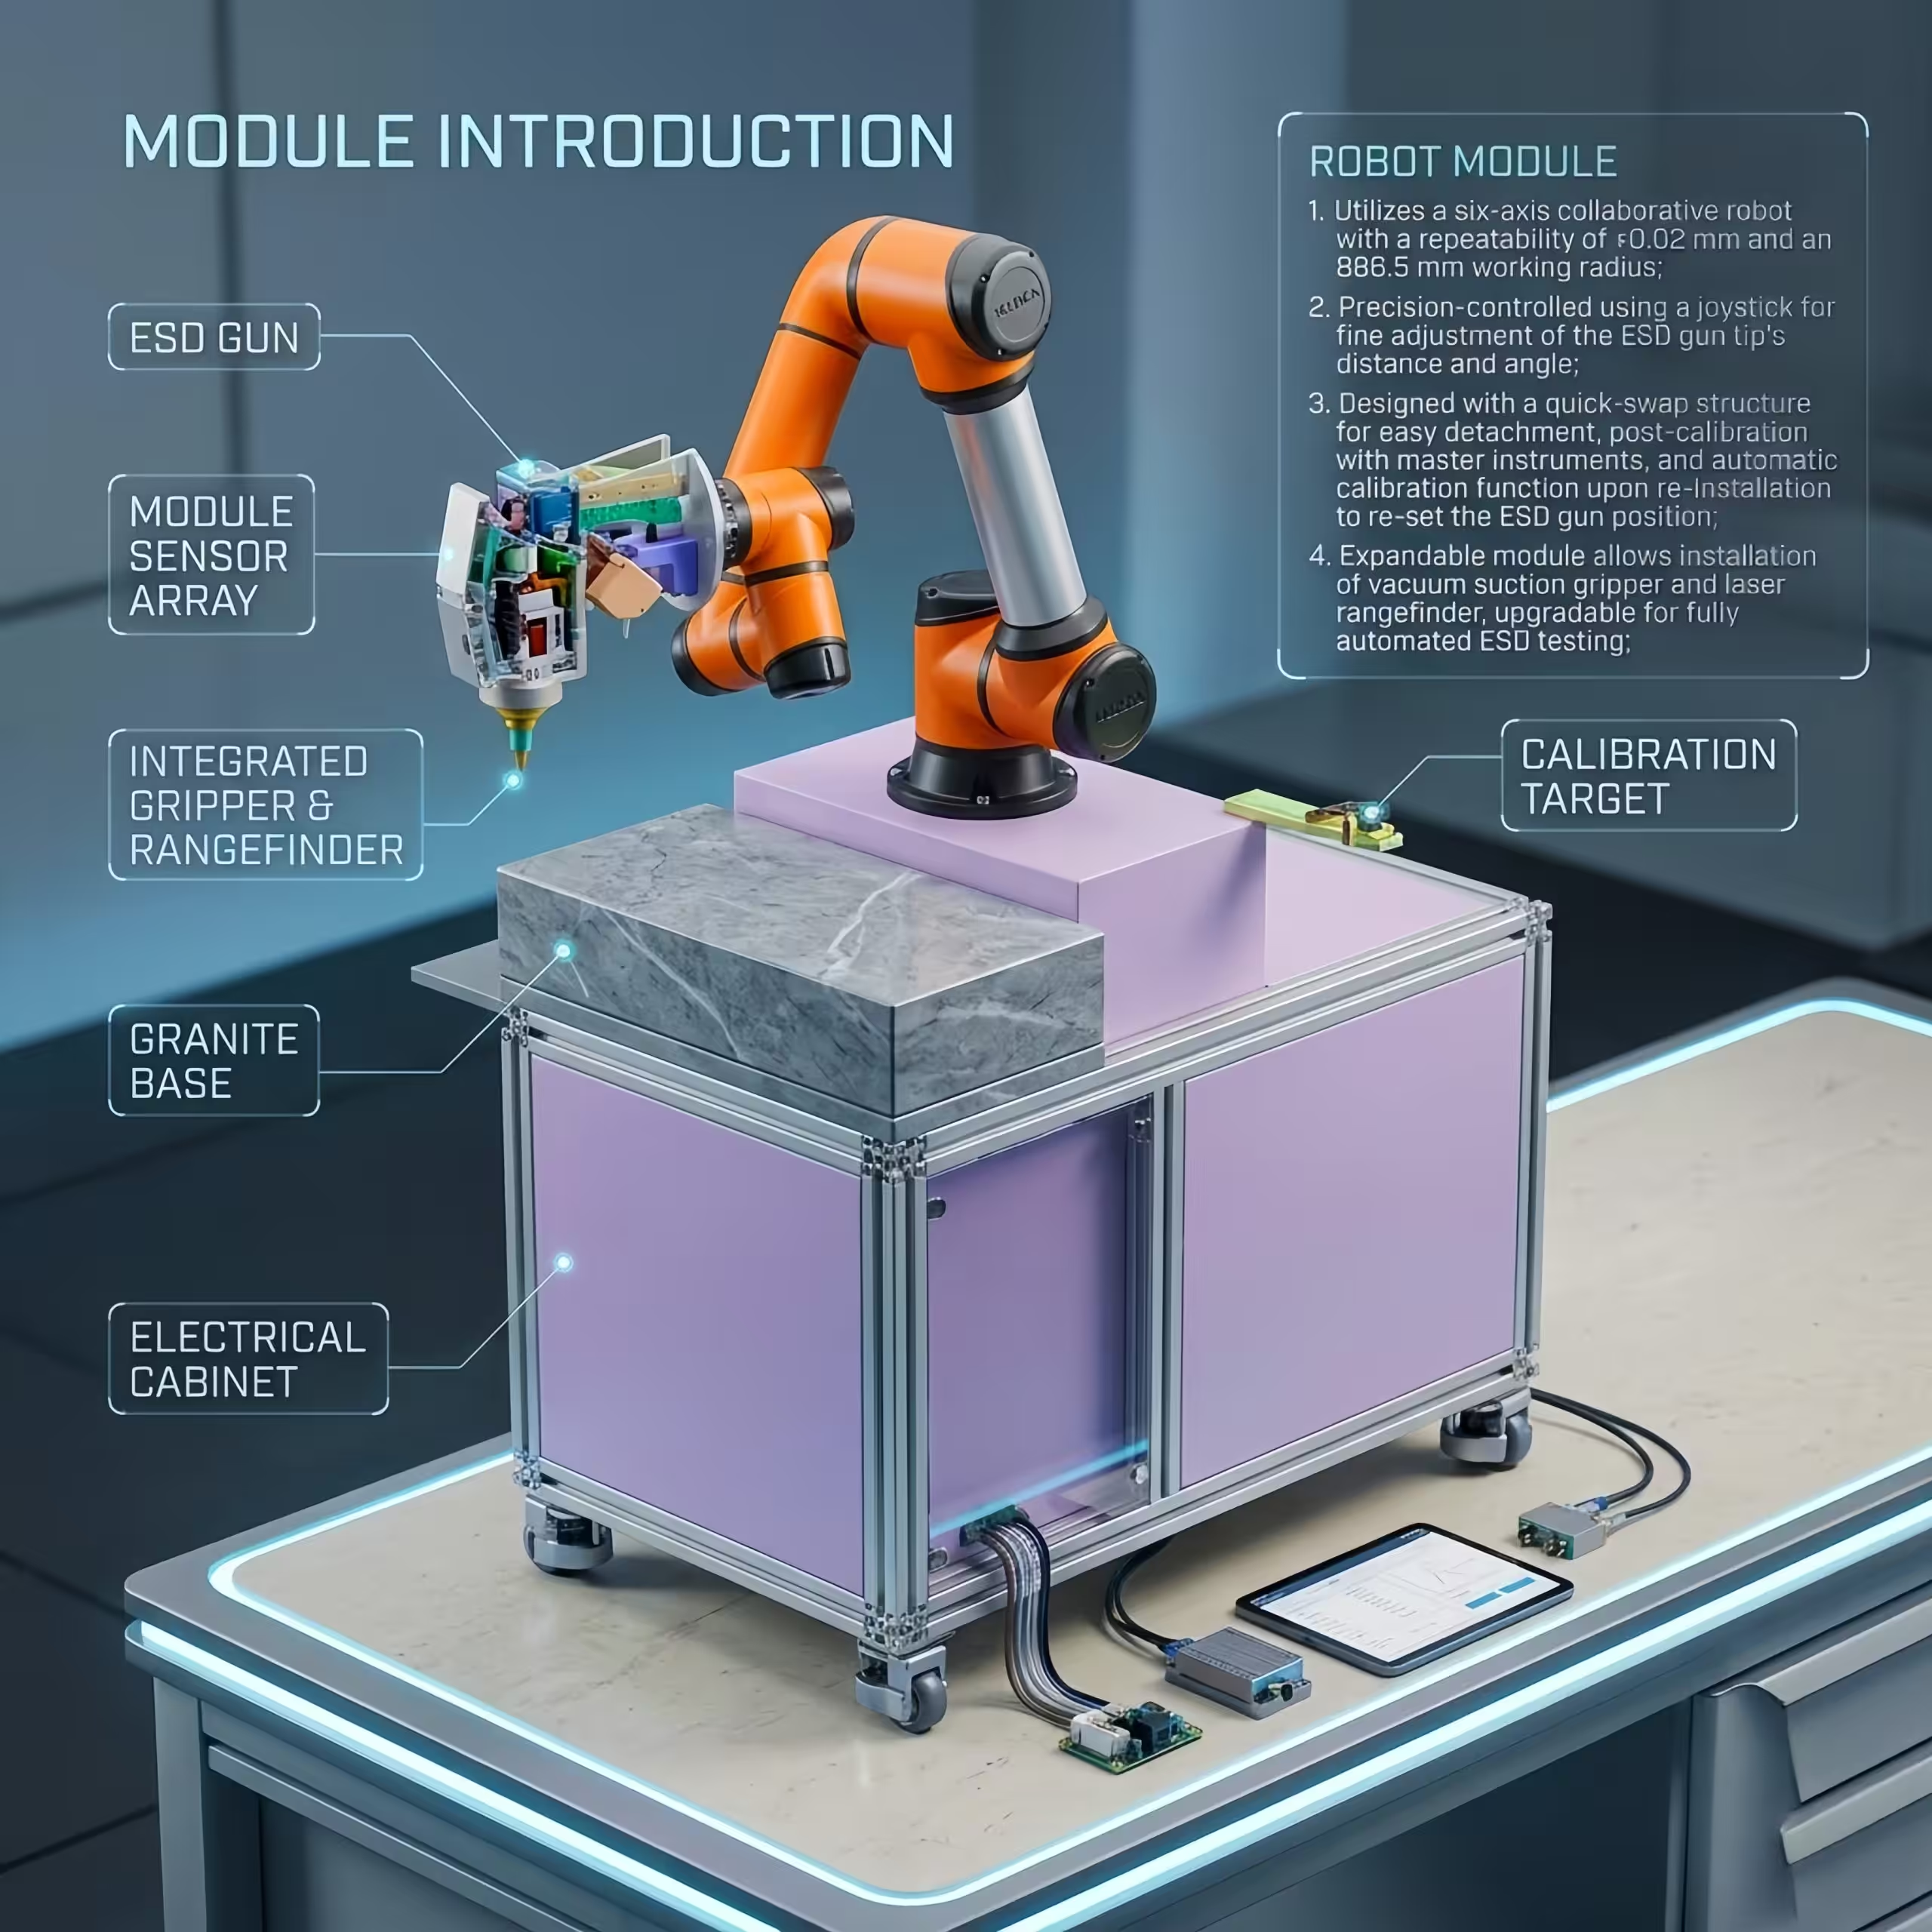
Un sistema automatizzato di test ESD utilizza un robot programmabile per posizionare un generatore ESD in punti, angoli e distanze di avvicinamento definiti attorno al dispositivo in prova. Migliora la ripetibilità e la distanza tra gli operatori rispetto al posizionamento completamente manuale della pistola. Questa configurazione KINGPO combina un robot collaborativo a 6 assi, un dispositivo di fissaggio per la pistola ESD, un software grafico per i punti di test, la correzione dell'offset del dispositivo in prova, i controlli di dispersione e carica, il monitoraggio della sicurezza e la gestione dei risultati dei test. È destinato a test di immunità in laboratorio controllati, non alla caratterizzazione della sensibilità alla manipolazione dei semiconduttori.
L'automazione risolve uno dei punti deboli dei test ESD manuali: riprodurre la stessa posizione di scarica, la stessa direzione di approccio e la stessa sequenza su campioni e operatori diversi. La piattaforma standardizza il movimento e l'esecuzione del test, lasciando il livello di test applicabile, il numero di scariche e i criteri di prestazione sotto il controllo dello standard di prodotto pertinente e del piano di test approvato.
Il robot collaborativo garantisce una ripetibilità di ±0.02 mm. Il sistema completo è specificato per un posizionamento di scarico di ±0.3 mm e un posizionamento rotazionale di ±0.5°.
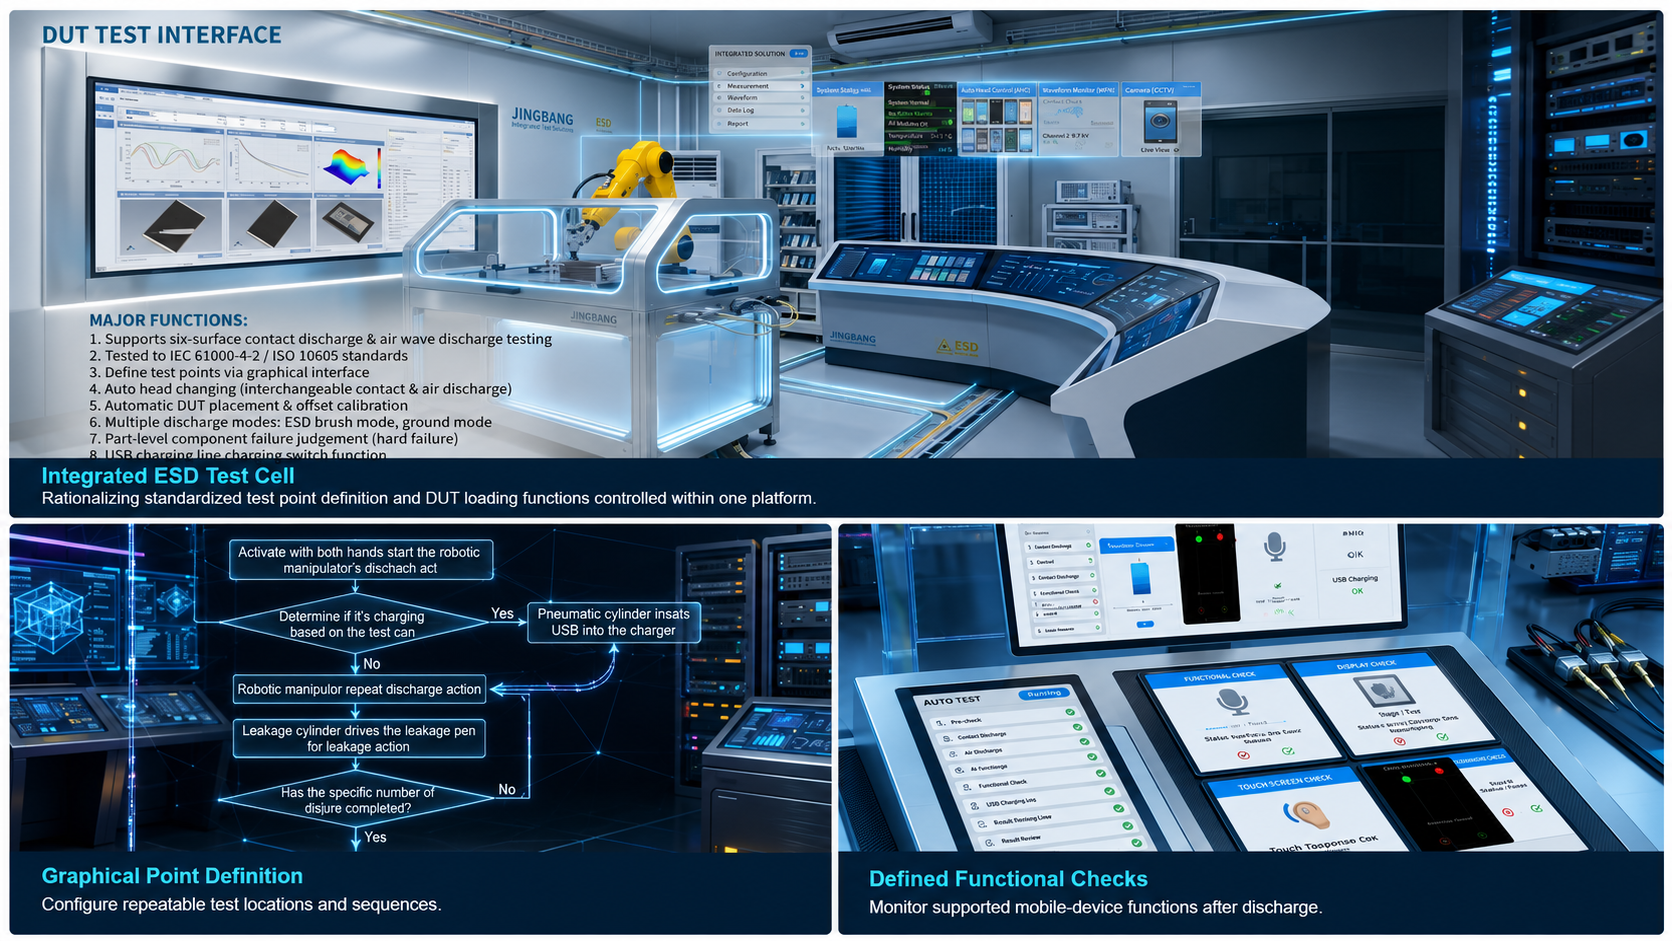
Il sistema supporta superfici multiple del dispositivo in prova e un controllo preciso della distanza per la scarica ad aria, con commutazione automatica tra le punte di contatto e di scarica ad aria configurate.
Gli operatori definiscono i punti di scarico tramite un'interfaccia grafica, anziché dover programmare ripetutamente ogni punto con il movimento manuale del robot.
La correzione automatica compensa gli scostamenti di posizionamento del dispositivo in prova (DUT) definiti, in modo che le posizioni di scarica programmate rimangano allineate con il campione di prova.
Una penna automatica per la rilevazione di perdite da 470 kΩ e una funzione di ricarica USB controllata supportano sequenze di test ripetibili di rimozione della carica e di alimentazione del dispositivo in prova.
L'attivazione tramite doppio pulsante e il monitoraggio tramite barriera fotoelettrica contribuiscono a prevenire movimenti indesiderati del robot quando si accede all'area di prova protetta.
Una sequenza automatizzata controllata riduce la variabilità tra gli operatori. La sequenza esatta deve comunque essere verificata in base allo standard applicabile, alla modalità operativa del dispositivo in prova e alla procedura di laboratorio.
Importa o configura il dispositivo in prova (DUT) e specifica i punti di scarica, il tipo di punta, l'angolo e la sequenza.
Posizionare il dispositivo in prova e applicare la correzione dell'offset o la verifica della posizione configurate.
Il robot sposta la pistola ESD compatibile attraverso la sequenza di test programmata.
Applicare le azioni di perdita e carica configurate tra le fasi di prova, ove necessario.
Registrare i risultati e valutare le prestazioni del dispositivo in prova rispetto ai criteri di accettazione approvati.
| Configurazione del robot | Robot collaborativo a 6 assi; carico utile massimo 5 kg |
|---|---|
| Ripetibilità del robot | ±0.02 mm |
| Raggio di lavoro | 886.5 mm |
| Posizionamento dello scarico del sistema | ±0.3 mm |
| Posizionamento rotazionale | ±0.5° |
| Fornitura elettrica | CA 220 V ±10 V, 50 Hz; massimo 10 A |
| Aria compressa | Maggiore di 0.5 MPa; 2 L/min |
| Ambiente di test | 18–25 °C; 35–80% UR |
| Esempi di dispositivi in prova supportati | Telefoni cellulari, tablet fino a 10 pollici, auricolari e orologi |
| Pistole ESD compatibili | Configurato per pistole ESD industriali, inclusi i modelli Noiseken e Lingse; è necessario confermare il modello/interfaccia esatti. |
| Collegamento di controllo | Connessione LAN dedicata tra il computer host e il sistema di controllo |
| Disposizioni di sicurezza | Avviamento a doppio pulsante e monitoraggio della barriera fotoelettrica tramite fascio luminoso. |
Pubblicazione di base sulla compatibilità elettromagnetica (EMC) che tratta i livelli di prova di immunità ESD, le apparecchiature, la configurazione, la procedura, la calibrazione e l'incertezza di misura per le apparecchiature elettriche ed elettroniche.
Pubblicazione ufficiale IEC →Metodi di prova ESD per veicoli stradali. L'applicabilità, la severità e la configurazione della prova dipendono dal componente automobilistico e dal piano di prova approvato.
Catalogo ufficiale ISO â†'Norma cinese di prova e misurazione EMC relativa ai metodi di prova per l'immunità alle scariche elettrostatiche.
Piattaforma standard cinese â†'Limite di conformità: il sistema fornisce un'infrastruttura di automazione per l'esecuzione di un piano di test ESD. Non determina autonomamente il livello di severità corretto, il numero di scariche, la modalità operativa del dispositivo in prova o il criterio di superamento/fallimento. Tali requisiti derivano dalla norma di prodotto applicabile, dalle specifiche del veicolo/OEM o dalle procedure di laboratorio.
Ripetere i test intorno a display, pulsanti, porte, involucri e interfacce conduttive.
Sono previsti controlli post-scarica definiti per le funzioni di visualizzazione, touch, sensori e connettività supportate.
Posizionamento programmabile per piani di test dei componenti approvati secondo la norma ISO 10605 o specifici del produttore OEM.
Migliore ripetibilità, sequenze di punti documentate e separazione più sicura dalle operazioni di scarica ripetitive.
Per una decisione di acquisto fondata, richiedere un disegno di configurazione, la conferma della compatibilità della pistola, il metodo di verifica del posizionamento, la descrizione del dispositivo di sicurezza, la sequenza di prova del campione, l'ambito del software, i requisiti di installazione e il piano di collaudo di accettazione in fabbrica. La calibrazione del generatore ESD rimane un requisito metrologico separato e deve essere confermata per la pistola fornita.
No. Il robot posiziona e aziona un generatore ESD compatibile. La pistola ESD produce la forma d'onda della scarica e deve essere configurata e calibrata secondo lo standard di prova applicabile.
La ripetibilità del robot è specificata come ±0.02 mm. Il posizionamento di scarico dell'intero sistema è specificato come ±0.3 mm, con posizionamento rotazionale di ±0.5°. Il valore relativo al sistema è il valore più rilevante per la valutazione del posizionamento del punto di prova.
Sì. La piattaforma supporta il funzionamento a contatto e a scarico d'aria configurabili, la commutazione automatica della punta e il controllo preciso della distanza di avvicinamento. La compatibilità esatta della pistola e della punta deve essere confermata prima del preventivo.
No. Sono disponibili controlli automatici di guasto grave per funzioni specifiche sui dispositivi mobili supportati, come display, touch, sensori e interfacce selezionate. Altri dispositivi in prova potrebbero richiedere il monitoraggio esterno o la valutazione da parte dell'operatore in base ai criteri di prestazione approvati.
Il sistema è progettato per supportare l'esecuzione dei test secondo la norma IEC 61000-4-2, ma la conformità dipende dal generatore ESD, dalla calibrazione, dalla configurazione del test, dall'ambiente, dal piano di test e dalla corretta procedura. Il comitato di prodotto o lo standard di prodotto applicabile determinano la severità e i criteri di prestazione.
I dati attualmente presenti in questa pagina identificano telefoni cellulari, auricolari, orologi e tablet fino a 10 pollici. I dispositivi di dimensioni maggiori o di forma insolita richiedono una verifica dello spazio di lavoro, del carico utile, della portata e del dispositivo di fissaggio.
I requisiti specificati sono: corrente alternata 220 V ±10 V, 50 Hz, corrente massima 10 A, più aria compressa con pressione superiore a 0.5 MPa e portata di 2 l/min. L'ambiente operativo raccomandato è compreso tra 18 e 25 °C e tra il 35 e l'80% di umidità relativa.
Inviare il disegno del dispositivo in prova (DUT), lo standard di prova e l'edizione, l'elenco dei punti di scarica, il modello della pistola ESD, le modalità di prova richieste, le esigenze di monitoraggio funzionale, il volume del ciclo e le utenze del sito. Ciò consente a KINGPO di confermare la corretta configurazione del robot, del dispositivo di fissaggio, del software e dei sistemi di sicurezza.
