Positionnement robotique à 6 axes
Le robot collaboratif offre une répétabilité de ±0.02 mm. Le système complet est spécifié pour un positionnement de décharge de ±0.3 mm et un positionnement rotationnel de ±0.5°.

Une plateforme robotique clé en main pour le positionnement répétable des contacts et des décharges d'air, la programmation graphique des points de test, la correction du décalage du dispositif testé et l'exécution contrôlée des tests ESD.
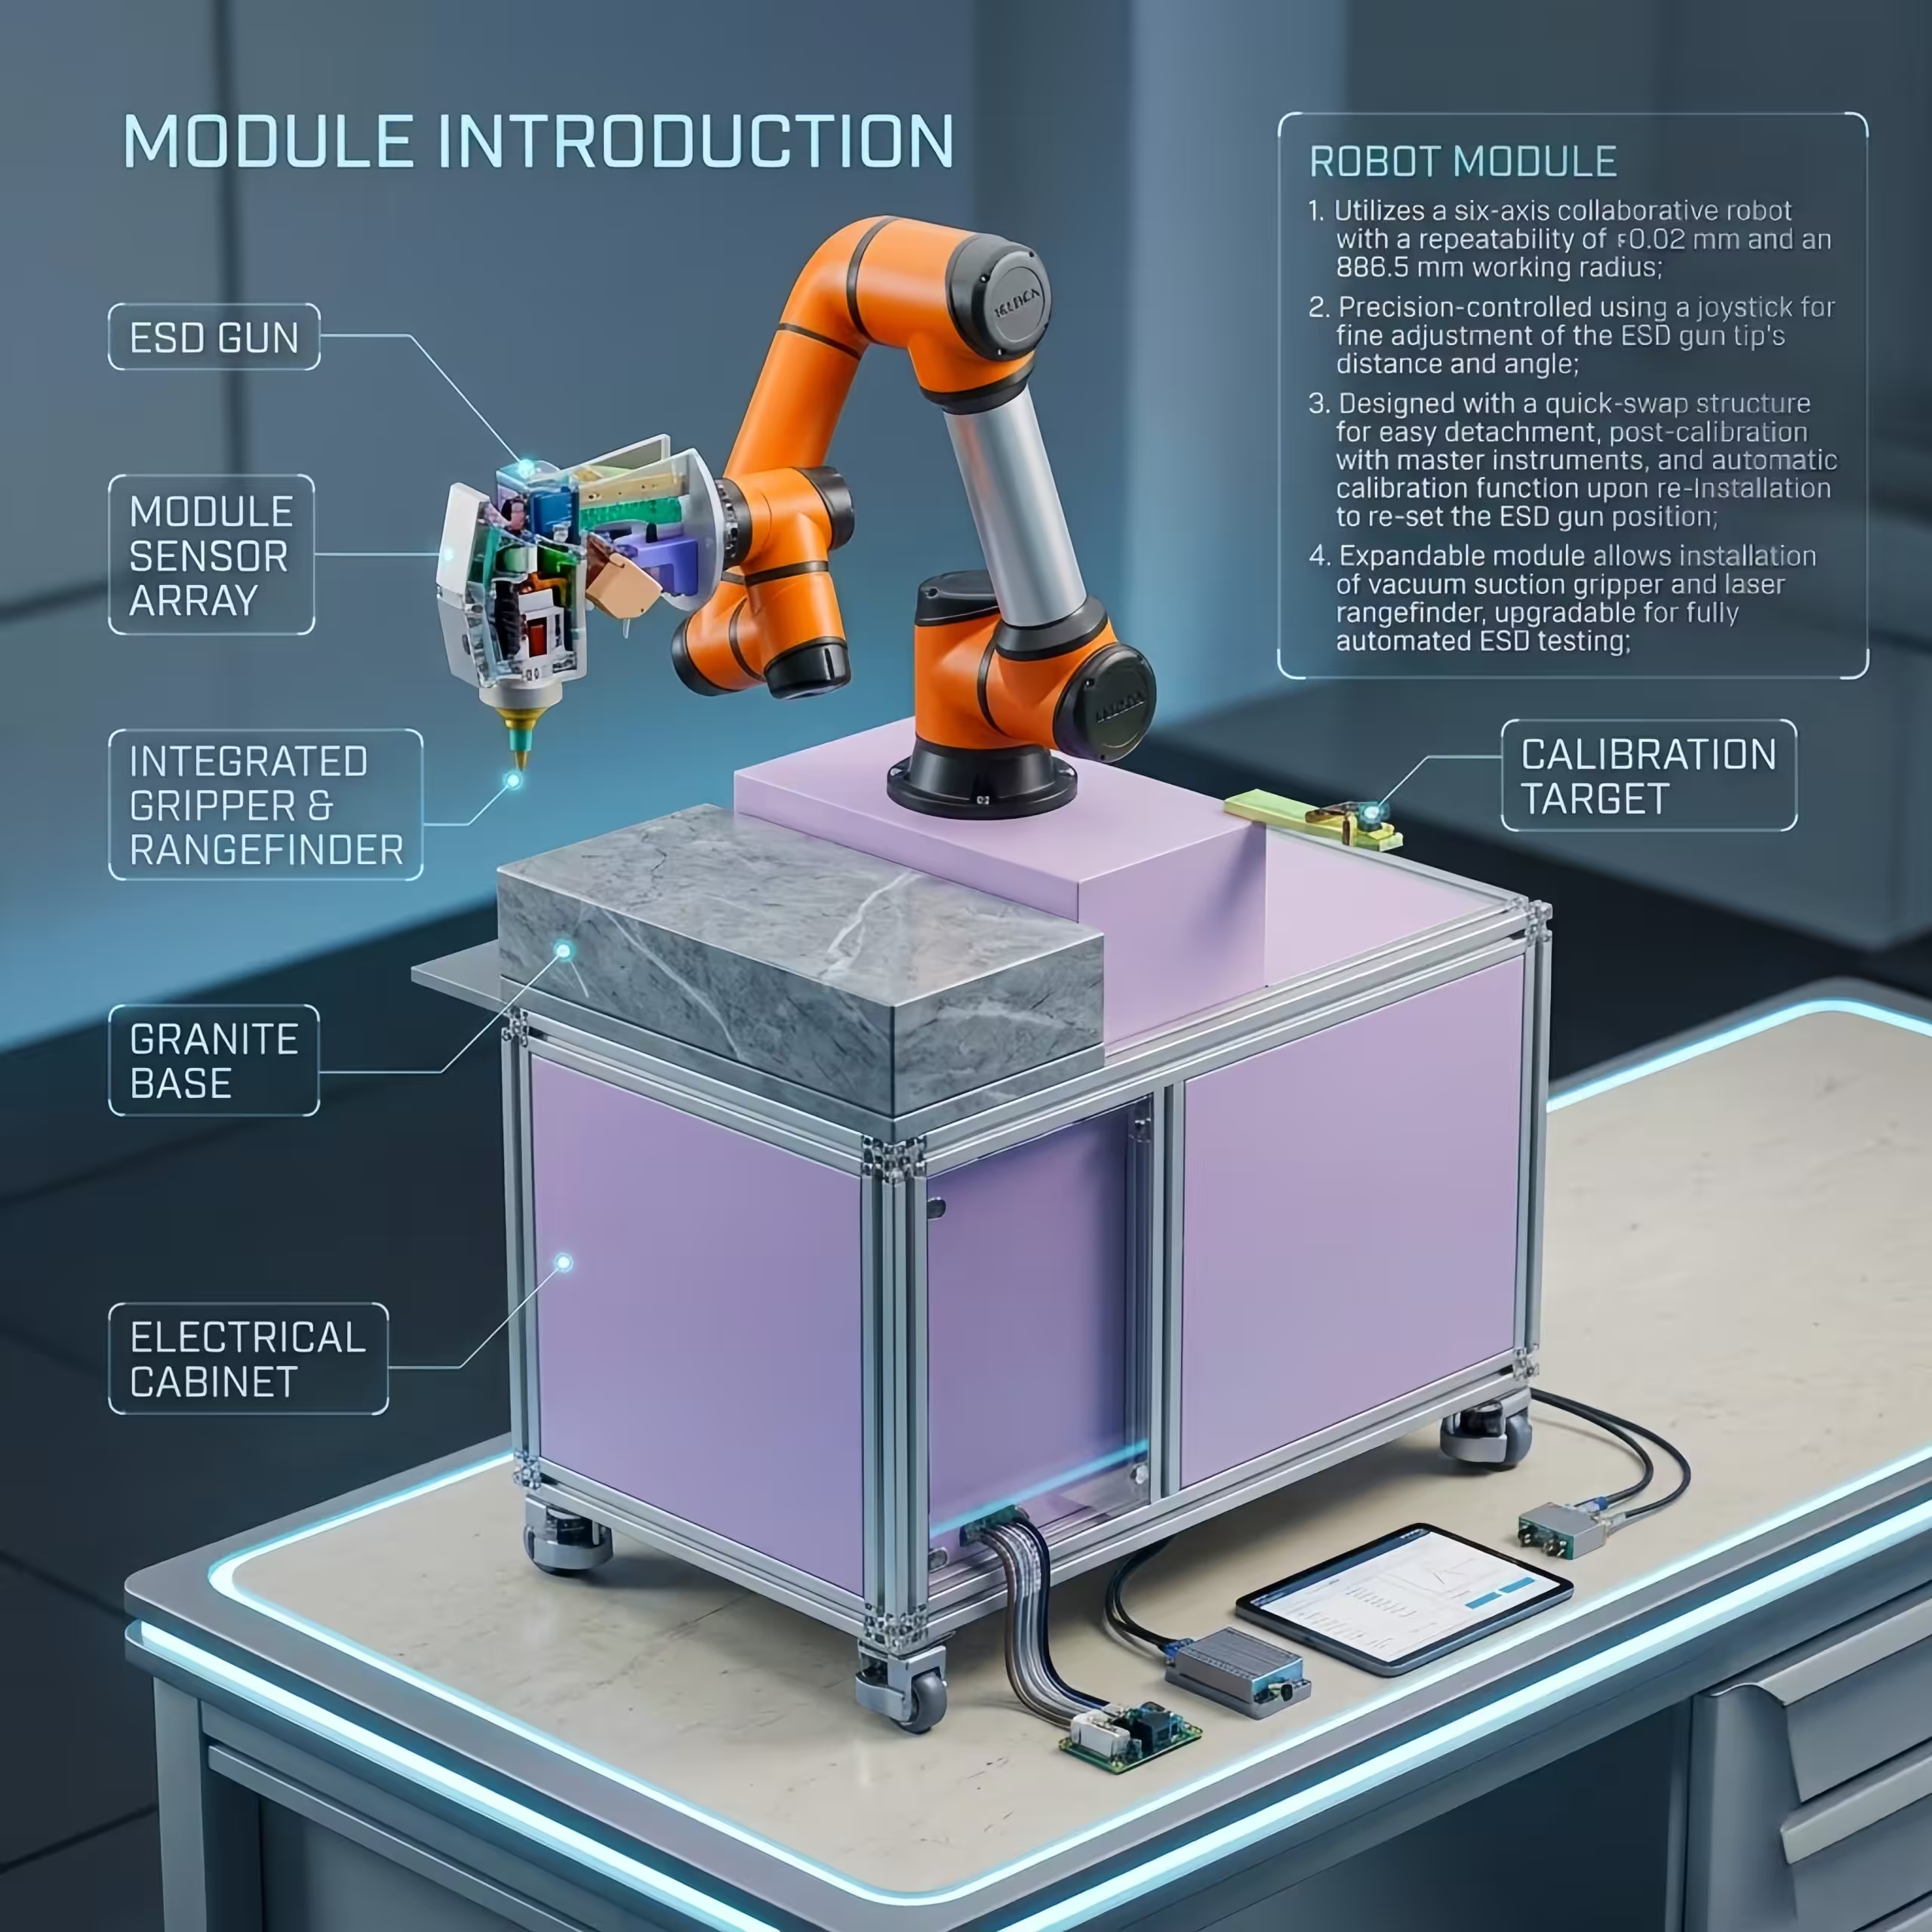
Un système de test ESD automatisé utilise un robot programmable pour positionner un générateur ESD à des points, angles et distances d'approche définis autour du dispositif testé. Il améliore la répétabilité et réduit la distance entre les opérateurs par rapport au positionnement manuel du générateur. Cette configuration KINGPO combine un robot collaboratif à 6 axes, un dispositif de fixation du générateur ESD, un logiciel graphique de positionnement des points de test, la correction du décalage du dispositif testé, le contrôle des fuites et de la charge, la surveillance de la sécurité et le traitement des résultats de test. Elle est conçue pour les tests d'immunité en laboratoire, et non pour la caractérisation de la sensibilité à la manipulation des semi-conducteurs.
L'automatisation remédie à l'un des principaux points faibles des tests ESD manuels : la difficulté à reproduire la même localisation, la même direction d'approche et la même séquence de décharge pour différents échantillons et opérateurs. La plateforme standardise les mouvements et l'exécution des tests, tout en laissant le niveau de test applicable, le nombre de décharges et les critères de performance sous la responsabilité de la norme produit correspondante et du plan de test approuvé.
Le robot collaboratif offre une répétabilité de ±0.02 mm. Le système complet est spécifié pour un positionnement de décharge de ±0.3 mm et un positionnement rotationnel de ±0.5°.
Le système prend en charge plusieurs surfaces de dispositif testé et un contrôle précis de la distance pour la décharge d'air, avec commutation automatique entre les embouts de contact et de décharge d'air configurés.
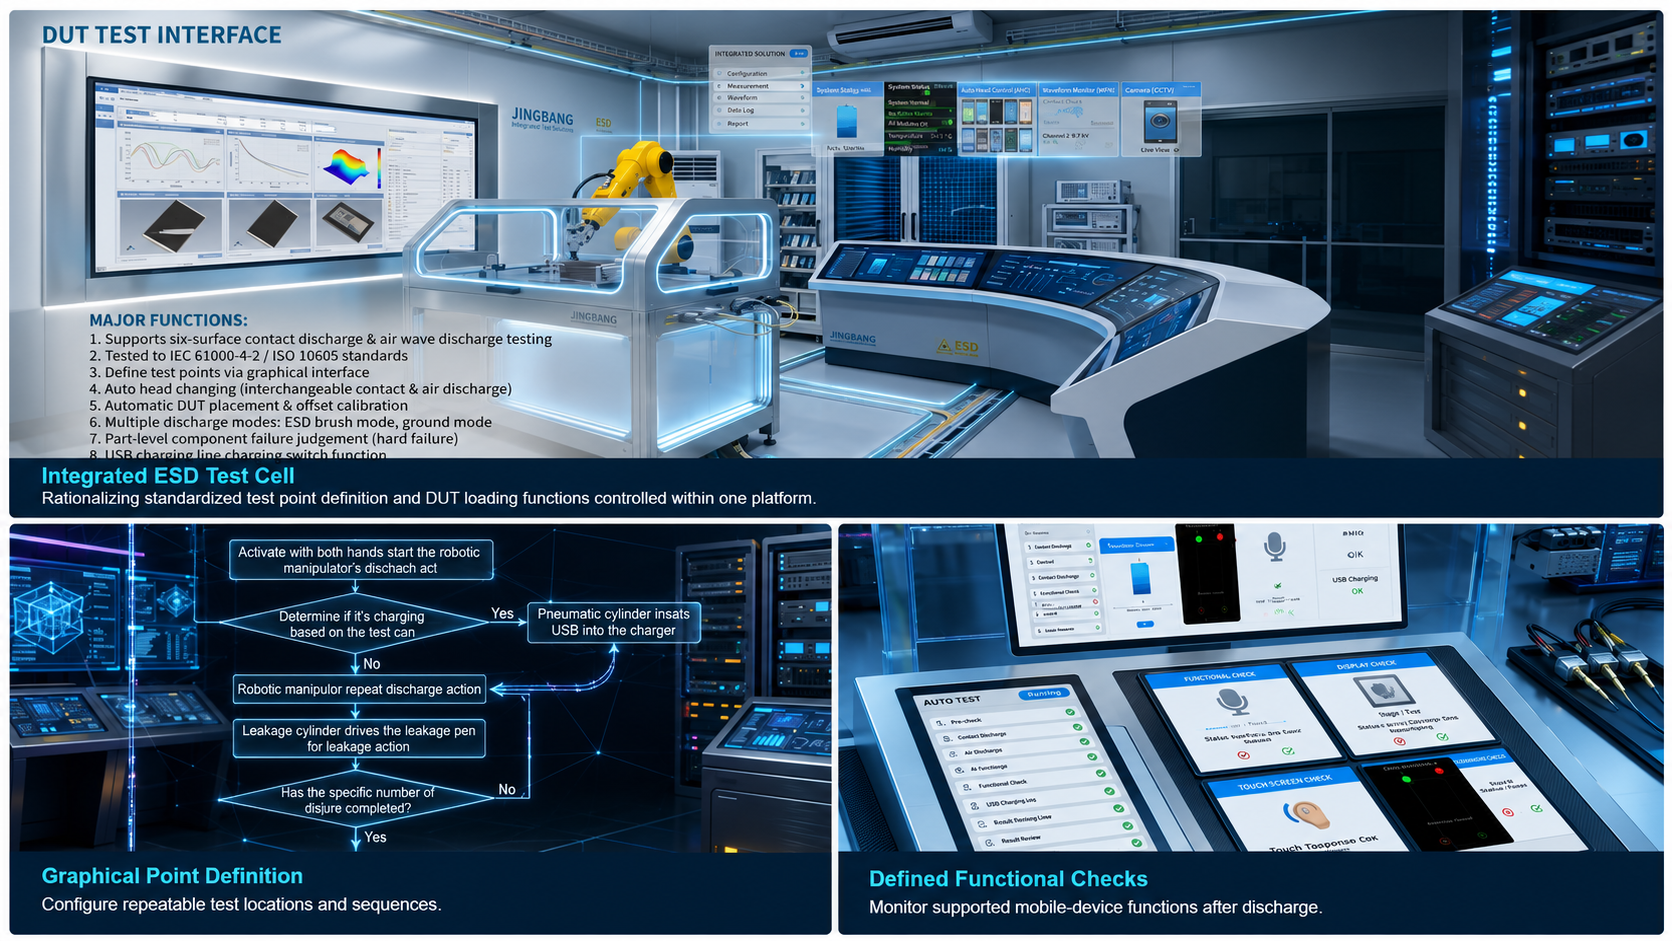
Les opérateurs définissent les points de décharge via une interface graphique au lieu de devoir répéter chaque point manuellement grâce aux mouvements du robot.
La correction automatique compense les décalages de positionnement définis du dispositif testé afin que les emplacements de décharge programmés restent alignés avec l'échantillon testé.
Un stylo de détection de fuites automatique de 470 kΩ et une fonction de chargement USB contrôlée permettent des séquences de test répétables de retrait de charge et de DUT alimenté.
Le déclenchement par double bouton et la surveillance par rideau lumineux à faisceau traversant contribuent à prévenir les mouvements involontaires du robot lorsque l'on accède à la zone de test protégée.
Une séquence automatisée et contrôlée réduit les variations entre opérateurs. La séquence exacte doit néanmoins être vérifiée au regard de la norme applicable, du mode de fonctionnement du dispositif testé et du protocole de laboratoire.
Importez ou configurez le dispositif testé et spécifiez les points de décharge, le type d'embout, l'angle et la séquence.
Placez le dispositif testé et appliquez la correction de décalage configurée ou la vérification de position.
Le robot déplace le pistolet ESD compatible selon la séquence de test programmée.
Appliquer les actions de fuite et de charge configurées entre les étapes de test, le cas échéant.
Consignez les résultats et évaluez les performances du dispositif testé par rapport aux critères d'acceptation approuvés.
| Configuration du robot | Robot collaboratif à 6 axes ; charge utile maximale de 5 kg |
|---|---|
| répétabilité du robot | ±0.02 mm |
| Rayon de travail | 886.5 mm |
| Positionnement de décharge du système | ±0.3 mm |
| Positionnement rotatif | ±0.5° |
| alimentation électrique | 220 V CA ±10 V, 50 Hz ; maximum 10 A |
| Air comprimé | Supérieure à 0.5 MPa ; 2 L/min |
| Environnement de test | 18–25 °C ; 35–80 % HR |
| Exemples de dispositifs testés pris en charge | Téléphones portables, tablettes jusqu'à 10 pouces, écouteurs et montres |
| Pistolets ESD compatibles | Configuré pour les pistolets ESD industriels, notamment les modèles Noiseken et Lingse ; le modèle et l’interface exacts doivent être confirmés. |
| Connexion de contrôle | Connexion LAN dédiée entre l'ordinateur hôte et le contrôle du système |
| dispositions de sécurité | Démarrage à double bouton et surveillance du rideau lumineux à travers le faisceau |
Publication de base sur la CEM couvrant les niveaux de test d'immunité aux décharges électrostatiques, l'équipement, la configuration, la procédure, l'étalonnage et l'incertitude de mesure pour les équipements électriques et électroniques.
Publication officielle de la CEI →Méthodes d'essai ESD pour véhicules routiers. L'applicabilité, la sévérité et la configuration de l'essai dépendent du composant automobile et du plan d'essai approuvé.
Catalogue officiel ISO →Norme chinoise de test et de mesure CEM relative aux méthodes de test d'immunité aux décharges électrostatiques.
Plateforme de normalisation chinoise →Limites de conformité : le système fournit l’infrastructure d’automatisation nécessaire à l’exécution d’un plan de test ESD. Il ne détermine pas à lui seul le niveau de sévérité approprié, le nombre de décharges, le mode de fonctionnement du dispositif testé ni le critère de réussite/échec. Ces exigences sont définies par la norme produit applicable, les spécifications du véhicule/constructeur ou la procédure de laboratoire.
Répétez les tests autour des écrans, des boutons, des ports, des boîtiers et des interfaces conductrices.
Contrôles post-décharge définis pour les fonctions d'affichage, tactiles, de capteurs et de connectivité prises en charge.
Positionnement programmable pour les plans de test de composants approuvés ISO 10605 ou spécifiques aux équipementiers.
Répétabilité améliorée, séquences de points documentées et séparation plus sûre des travaux de décharge répétitifs.
Pour une décision d'achat justifiée, demandez un schéma de configuration, la confirmation de la compatibilité de l'arme, la méthode de vérification du positionnement, la description du dispositif de verrouillage de sécurité, un exemple de séquence de test, la description du logiciel, les exigences d'installation et le plan de test de réception en usine. L'étalonnage du générateur de décharge électrostatique constitue une exigence métrologique distincte et doit être confirmé pour l'arme fournie.
Non. Le robot positionne et actionne un générateur de décharge électrostatique compatible. Le pistolet électrostatique produit la forme d'onde de décharge et doit être configuré et calibré conformément à la norme d'essai applicable.
La répétabilité du robot est spécifiée à ±0.02 mm. Le positionnement de décharge du système complet est spécifié à ±0.3 mm, avec un positionnement rotationnel de ±0.5°. La valeur du système est la plus pertinente pour évaluer le positionnement du point de test.
Oui. La plateforme prend en charge le fonctionnement par contact et par décharge d'air, la commutation automatique des embouts et le contrôle précis de la distance d'approche. La compatibilité exacte du pistolet et des embouts doit être confirmée avant l'établissement du devis.
Non. Des contrôles automatisés de défaillance matérielle sont disponibles pour certaines fonctions des appareils mobiles compatibles, comme l'affichage, l'écran tactile, les capteurs et certaines interfaces. D'autres dispositifs testés peuvent nécessiter une surveillance externe ou une évaluation par un opérateur au regard des critères de performance approuvés.
Le système est conçu pour prendre en charge l'exécution des tests IEC 61000-4-2, mais sa conformité dépend du générateur de décharge électrostatique, de l'étalonnage, de la configuration de test, de l'environnement, du plan de test et de la procédure appropriée. Le comité de produits ou la norme de produit applicable détermine les critères de sévérité et de performance.
Les données de cette page identifient les téléphones portables, les écouteurs, les montres et les tablettes jusqu'à 10 pouces. Les dispositifs testés plus grands ou de forme inhabituelle nécessitent une évaluation de l'espace de travail, de la charge utile, de la portée et du dispositif de fixation.
Les exigences spécifiées sont les suivantes : alimentation électrique de 220 V CA ±10 V, 50 Hz, courant maximal de 10 A, et air comprimé à une pression supérieure à 0.5 MPa et un débit de 2 L/min. Les conditions de fonctionnement recommandées sont de 18 à 25 °C et de 35 à 80 % d’humidité relative.
Veuillez nous envoyer le schéma du dispositif testé, la norme et l'édition du test, la liste des points de décharge, le modèle du pistolet ESD, les modes de test requis, les besoins en matière de surveillance fonctionnelle, le volume de cycles et les utilités du site. Cela permettra à KINGPO de confirmer la configuration appropriée du robot, du dispositif de fixation, du logiciel et des mesures de sécurité.
