Posicionamiento robótico de 6 ejes
El robot colaborativo ofrece una repetibilidad de ±0.02 mm. El sistema completo está especificado para un posicionamiento de descarga de ±0.3 mm y un posicionamiento rotacional de ±0.5°.

Plataforma robótica llave en mano para posicionamiento repetible por contacto y descarga de aire, programación gráfica de puntos de prueba, corrección de desplazamiento del dispositivo bajo prueba y ejecución controlada de pruebas ESD.
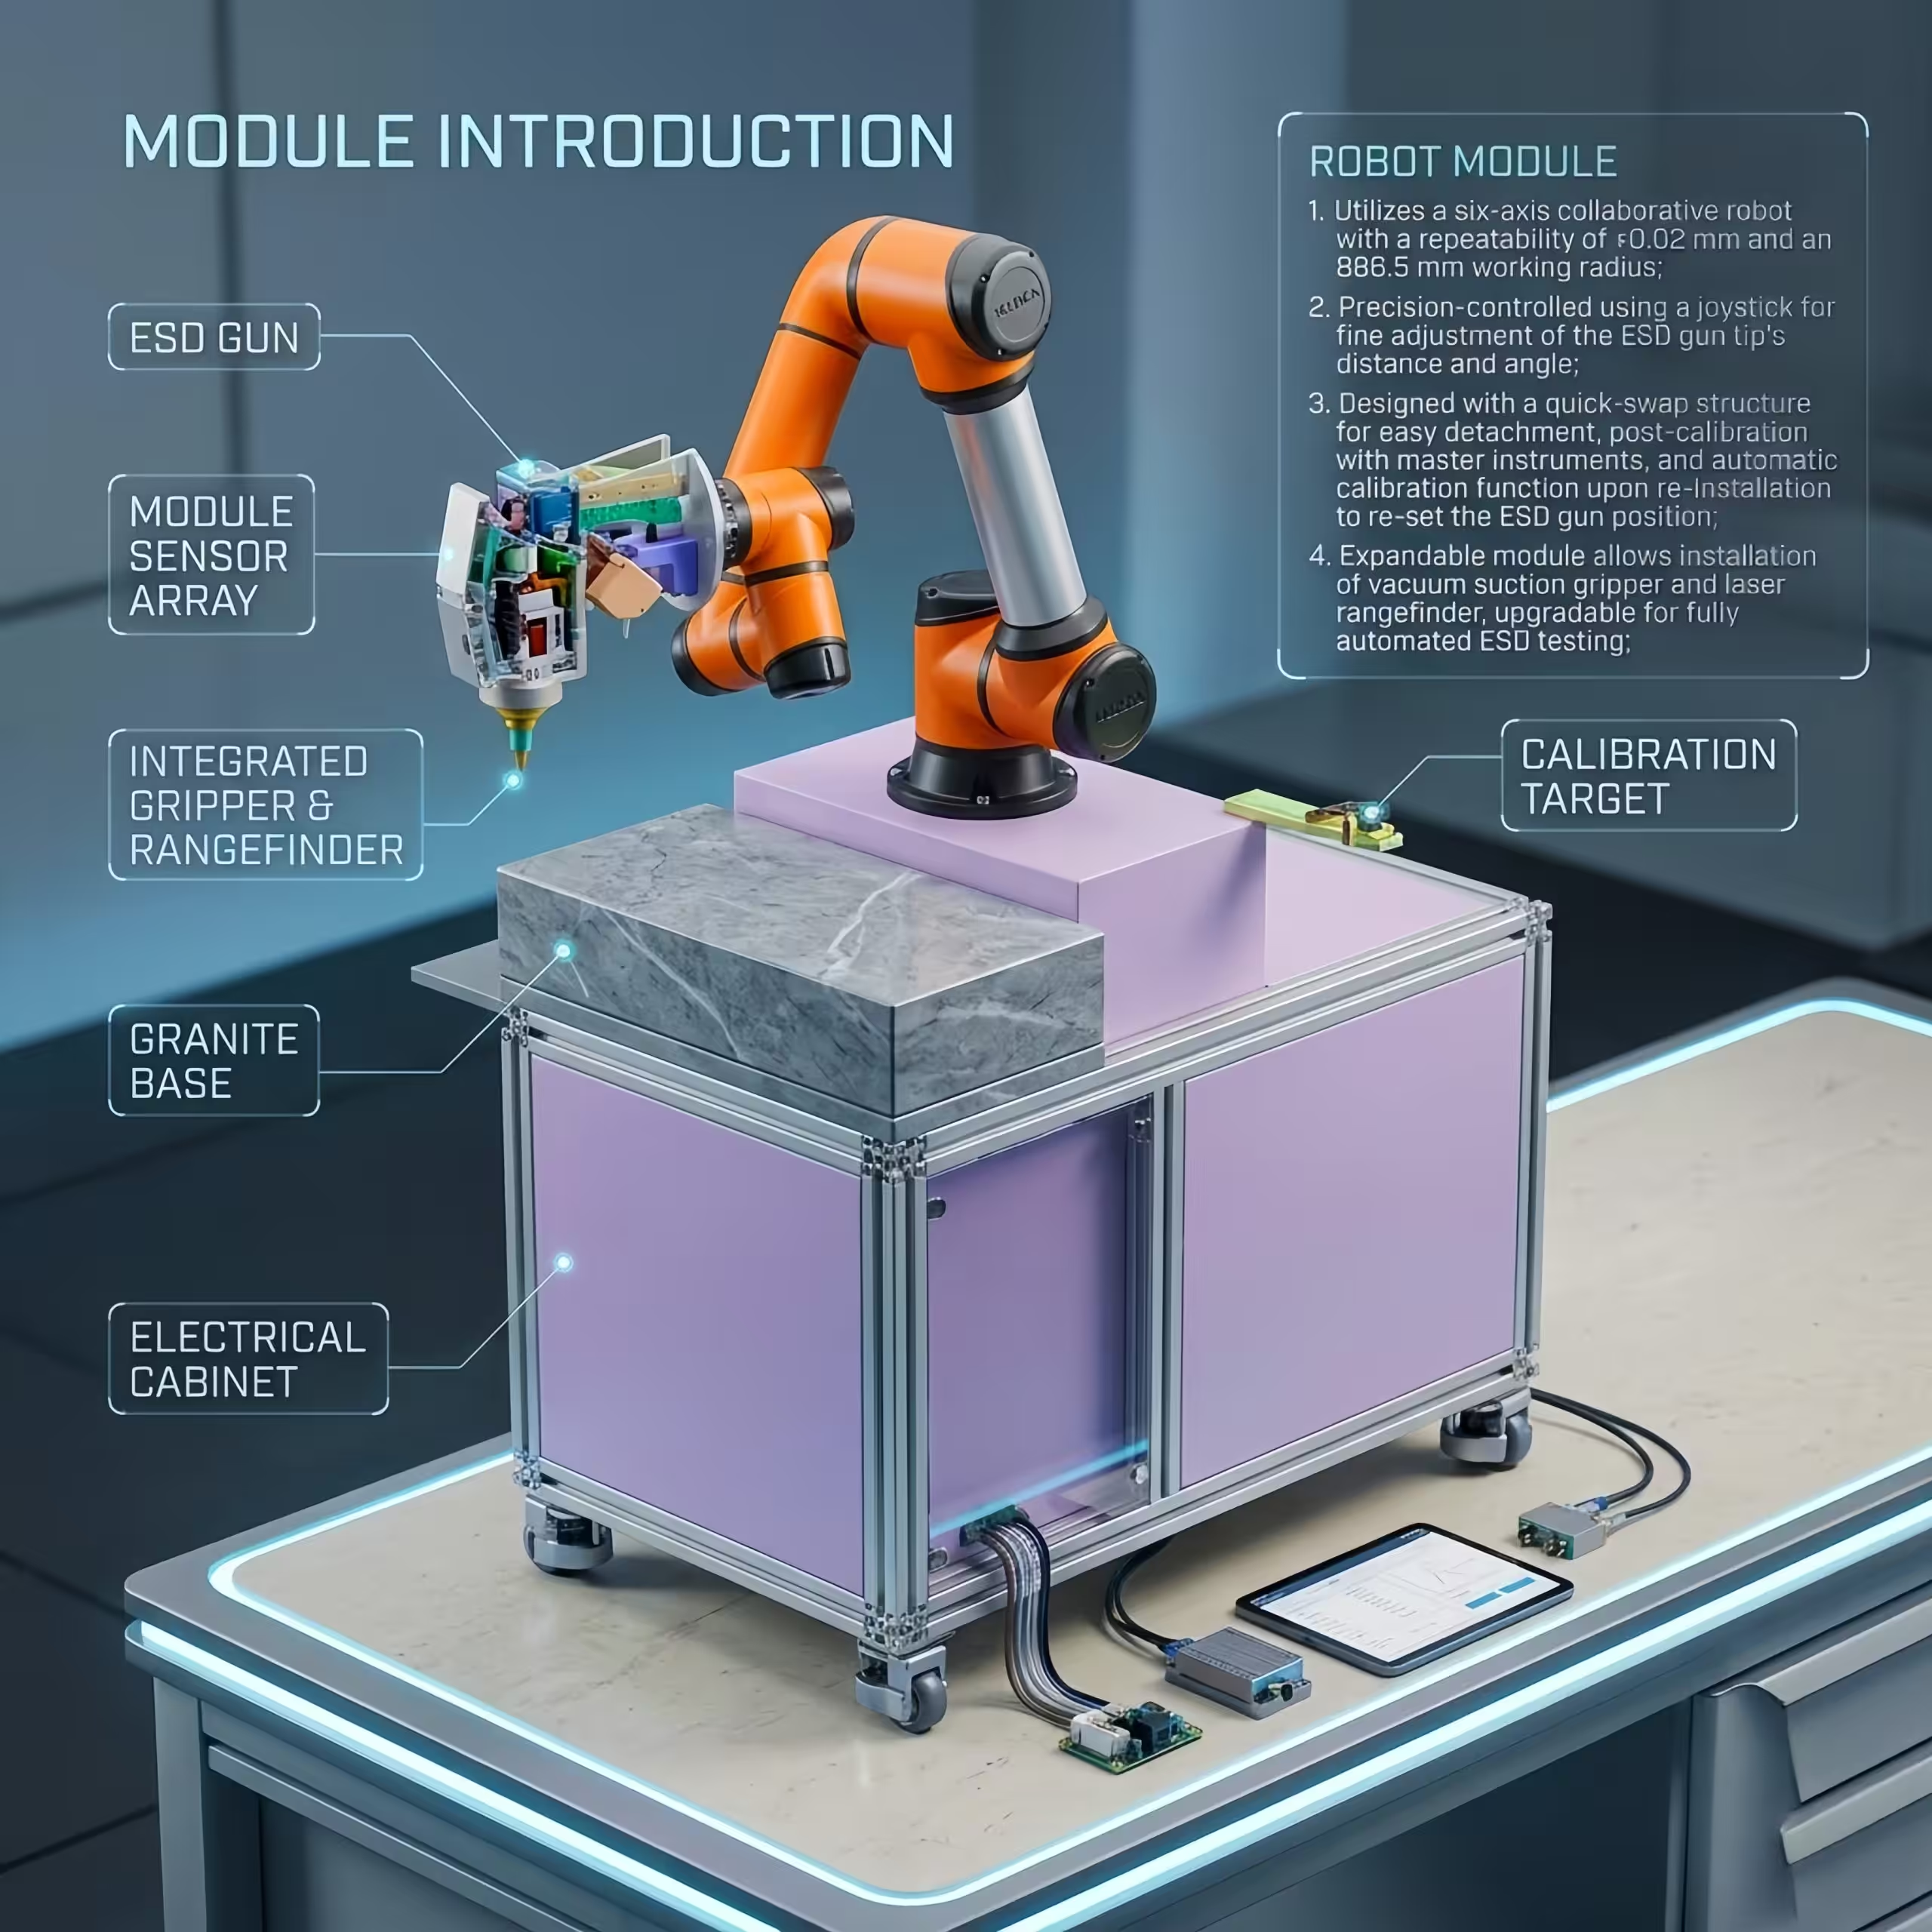
Un sistema automatizado de pruebas ESD utiliza un robot programable para posicionar un generador ESD en puntos, ángulos y distancias de aproximación definidos alrededor del dispositivo bajo prueba. Mejora la repetibilidad y reduce la separación entre operadores en comparación con el posicionamiento manual del generador. Esta configuración KINGPO combina un robot colaborativo de 6 ejes, un dispositivo de fijación para el generador ESD, software gráfico para puntos de prueba, corrección de desplazamiento del dispositivo bajo prueba, controles de fugas y carga, monitorización de seguridad y gestión de resultados. Está diseñado para pruebas de inmunidad en laboratorio controlado, no para la caracterización de la sensibilidad a la manipulación de semiconductores.
La automatización aborda una de las principales deficiencias de las pruebas ESD manuales: la dificultad para reproducir la misma ubicación de descarga, dirección de aproximación y secuencia en todas las muestras y operadores. La plataforma estandariza el movimiento y la ejecución de las pruebas, manteniendo el nivel de prueba, el número de descargas y los criterios de rendimiento bajo el control de la norma de producto correspondiente y el plan de pruebas aprobado.
El robot colaborativo ofrece una repetibilidad de ±0.02 mm. El sistema completo está especificado para un posicionamiento de descarga de ±0.3 mm y un posicionamiento rotacional de ±0.5°.
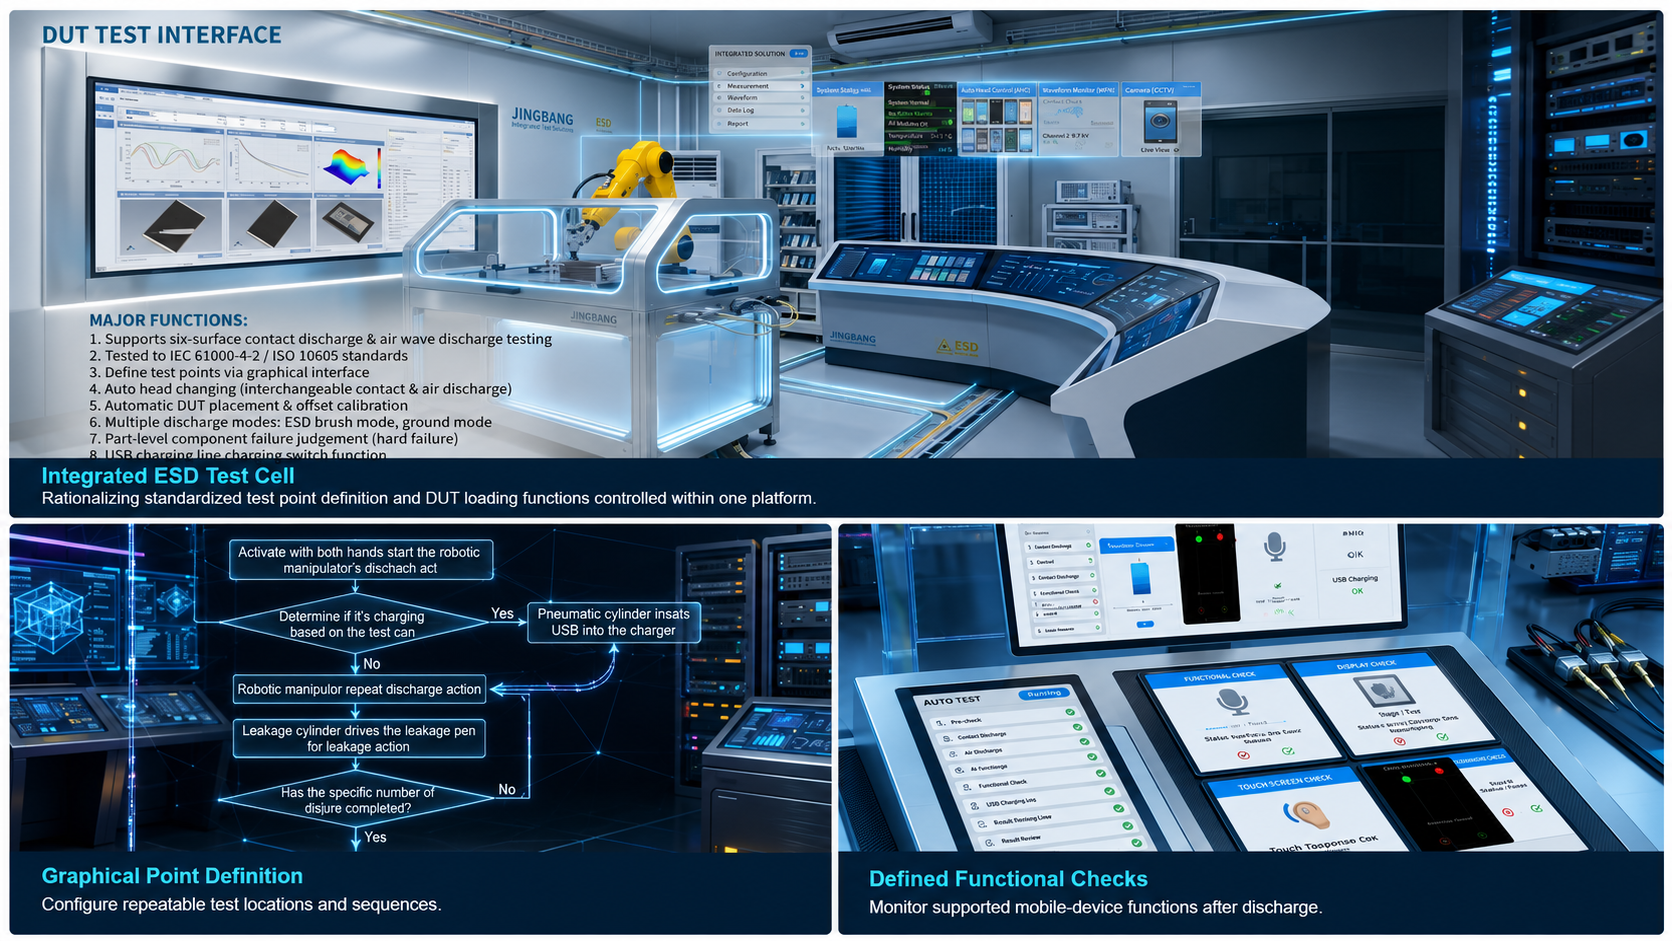
El sistema admite múltiples superficies del dispositivo bajo prueba y un control preciso de la distancia para la descarga de aire, con conmutación automática entre las puntas de contacto y de descarga de aire configuradas.
Los operarios definen los puntos de descarga a través de una interfaz gráfica en lugar de tener que programar repetidamente cada punto mediante el movimiento manual del robot.
La corrección automática compensa las desviaciones de posicionamiento definidas para el dispositivo bajo prueba, de modo que las ubicaciones de descarga programadas permanezcan alineadas con la muestra de prueba.
Un lápiz detector de fugas automático de 470 kΩ y una función de carga USB controlada permiten secuencias de prueba repetibles de desconexión de carga y de dispositivos bajo prueba alimentados.
El sistema de activación mediante doble botón y la monitorización mediante cortina de luz de haz pasante ayudan a prevenir movimientos involuntarios del robot cuando se accede a la zona de prueba protegida.
Una secuencia automatizada controlada reduce la variabilidad entre operadores. No obstante, la secuencia exacta debe revisarse en función de la norma aplicable, el modo de funcionamiento del dispositivo bajo prueba y el procedimiento de laboratorio.
Importe o configure el dispositivo bajo prueba y especifique los puntos de descarga, el tipo de punta, el ángulo y la secuencia.
Coloque el dispositivo bajo prueba y aplique la corrección de desplazamiento o la verificación de posición configuradas.
El robot mueve la pistola ESD compatible a través de la secuencia de prueba programada.
Aplique las acciones de fuga y carga configuradas entre las etapas de prueba cuando sea necesario.
Registrar los resultados y evaluar el rendimiento del dispositivo bajo prueba (DUT) en función de los criterios de aceptación aprobados.
| Configuración del robot | Robot colaborativo de 6 ejes; carga útil máxima de 5 kg. |
|---|---|
| Repetibilidad del robot | ±0.02 mm |
| Radio de trabajo | 886.5 mm |
| Posicionamiento de descarga del sistema | ±0.3 mm |
| Posicionamiento rotacional | ±0.5° |
| Suministro eléctrico | CA 220 V ±10 V, 50 Hz; máximo 10 A |
| El aire comprimido | Mayor que 0.5 MPa; 2 L/min |
| Entorno de prueba | 18–25 °C; 35–80 % HR |
| Ejemplos de dispositivos bajo prueba compatibles | Teléfonos móviles, tabletas de hasta 10 pulgadas, auriculares y relojes |
| Pistolas ESD compatibles | Configurado para pistolas ESD industriales, incluidos los modelos Noiseken y Lingse; se debe confirmar el modelo/interfaz exacto. |
| Conexión de control | Conexión LAN dedicada entre el ordenador anfitrión y el control del sistema. |
| Medidas de seguridad | Arranque mediante doble botón y monitorización de la cortina de luz a través del haz |
Publicación básica sobre compatibilidad electromagnética (CEM) que abarca los niveles de prueba de inmunidad a descargas electrostáticas (ESD), el equipo, la configuración, el procedimiento, la calibración y la incertidumbre de medición para equipos eléctricos y electrónicos.
Publicación oficial de la IEC †Métodos de prueba ESD para vehículos de carretera. La aplicabilidad, la severidad y la configuración de la prueba dependen del componente automotriz y del plan de prueba aprobado.
Catálogo oficial ISO †Norma china de ensayos y mediciones de compatibilidad electromagnética (CEM) que aborda los métodos de ensayo de inmunidad a las descargas electrostáticas.
Plataforma de estándares de China †Límite de cumplimiento: el sistema proporciona infraestructura de automatización para ejecutar un plan de prueba ESD. No determina por sí mismo el nivel de severidad correcto, el número de descargas, el modo de funcionamiento del dispositivo bajo prueba ni el criterio de aprobación/rechazo. Estos requisitos provienen de la norma del producto aplicable, la especificación del vehículo/fabricante de equipos originales (OEM) o el procedimiento del laboratorio.
Repita las pruebas alrededor de las pantallas, botones, puertos, carcasas e interfaces conductoras.
Se han definido comprobaciones posteriores a la descarga para las funciones de pantalla, táctiles, de sensor y de conectividad compatibles.
Posicionamiento programable para planes de prueba de componentes aprobados según la norma ISO 10605 o específicos del fabricante de equipos originales (OEM).
Mayor repetibilidad, secuencias de puntos documentadas y separación más segura de trabajos de descarga repetitivos.
Para tomar una decisión de compra justificada, solicite un plano de configuración, confirmación de compatibilidad del arma, método de verificación de posicionamiento, descripción del enclavamiento de seguridad, secuencia de prueba de muestra, alcance del software, requisitos de instalación y plan de pruebas de aceptación en fábrica. La calibración del generador ESD sigue siendo un requisito metrológico independiente y debe confirmarse para el arma suministrada.
No. El robot posiciona y opera un generador ESD compatible. El generador ESD produce la forma de onda de descarga y debe configurarse y calibrarse según el estándar de prueba aplicable.
La repetibilidad del robot se especifica en ±0.02 mm. El posicionamiento de descarga del sistema completo se especifica en ±0.3 mm, con un posicionamiento rotacional de ±0.5°. El valor del sistema es el más relevante a la hora de evaluar la colocación de los puntos de prueba.
Sí. La plataforma admite el funcionamiento por contacto y descarga de aire configurables, el cambio automático de punta y el control preciso de la distancia de aproximación. La compatibilidad exacta de la pistola y la punta debe confirmarse antes de solicitar un presupuesto.
No. Se encuentran disponibles comprobaciones automáticas de fallos graves para funciones definidas en dispositivos móviles compatibles, como pantalla, táctil, sensores e interfaces seleccionadas. Otros dispositivos bajo prueba pueden requerir supervisión externa o evaluación por parte del operador según los criterios de rendimiento aprobados.
El sistema está diseñado para cumplir con la norma IEC 61000-4-2, pero el cumplimiento depende del generador ESD, la calibración, la configuración de la prueba, el entorno, el plan de prueba y el procedimiento correcto. El comité de producto o la norma de producto aplicable determina los criterios de severidad y rendimiento.
Los datos de esta página identifican teléfonos móviles, auriculares, relojes y tabletas de hasta 10 pulgadas. Los dispositivos bajo prueba (DUT) de mayor tamaño o con formas inusuales requieren una revisión del espacio de trabajo, la carga útil, el alcance y los accesorios.
Los requisitos especificados son: alimentación de CA 220 V ±10 V, 50 Hz, máximo 10 A, además de aire comprimido con una presión superior a 0.5 MPa y un caudal de 2 L/min. El entorno de funcionamiento recomendado es de 18 a 25 °C y una humedad relativa del 35 al 80 %.
Envíe el plano del dispositivo bajo prueba (DUT), la norma y edición de la prueba, la lista de puntos de descarga, el modelo de pistola ESD, los modos de prueba requeridos, las necesidades de monitorización funcional, el volumen de ciclos y los servicios del sitio. Esto permite a KINGPO confirmar la configuración correcta del robot, el dispositivo de fijación, el software y la seguridad.
