6-Achsen-Roboterpositionierung
Der kollaborative Roboter bietet eine Wiederholgenauigkeit von ±0.02 mm. Das Gesamtsystem ist für eine Positioniergenauigkeit von ±0.3 mm beim Auswerfen und ±0.5° bei der Rotation spezifiziert.

Eine schlüsselfertige Roboterplattform für wiederholbare Kontakt- und Luftentladungspositionierung, grafische Testpunktprogrammierung, DUT-Offsetkorrektur und kontrollierte ESD-Testdurchführung.
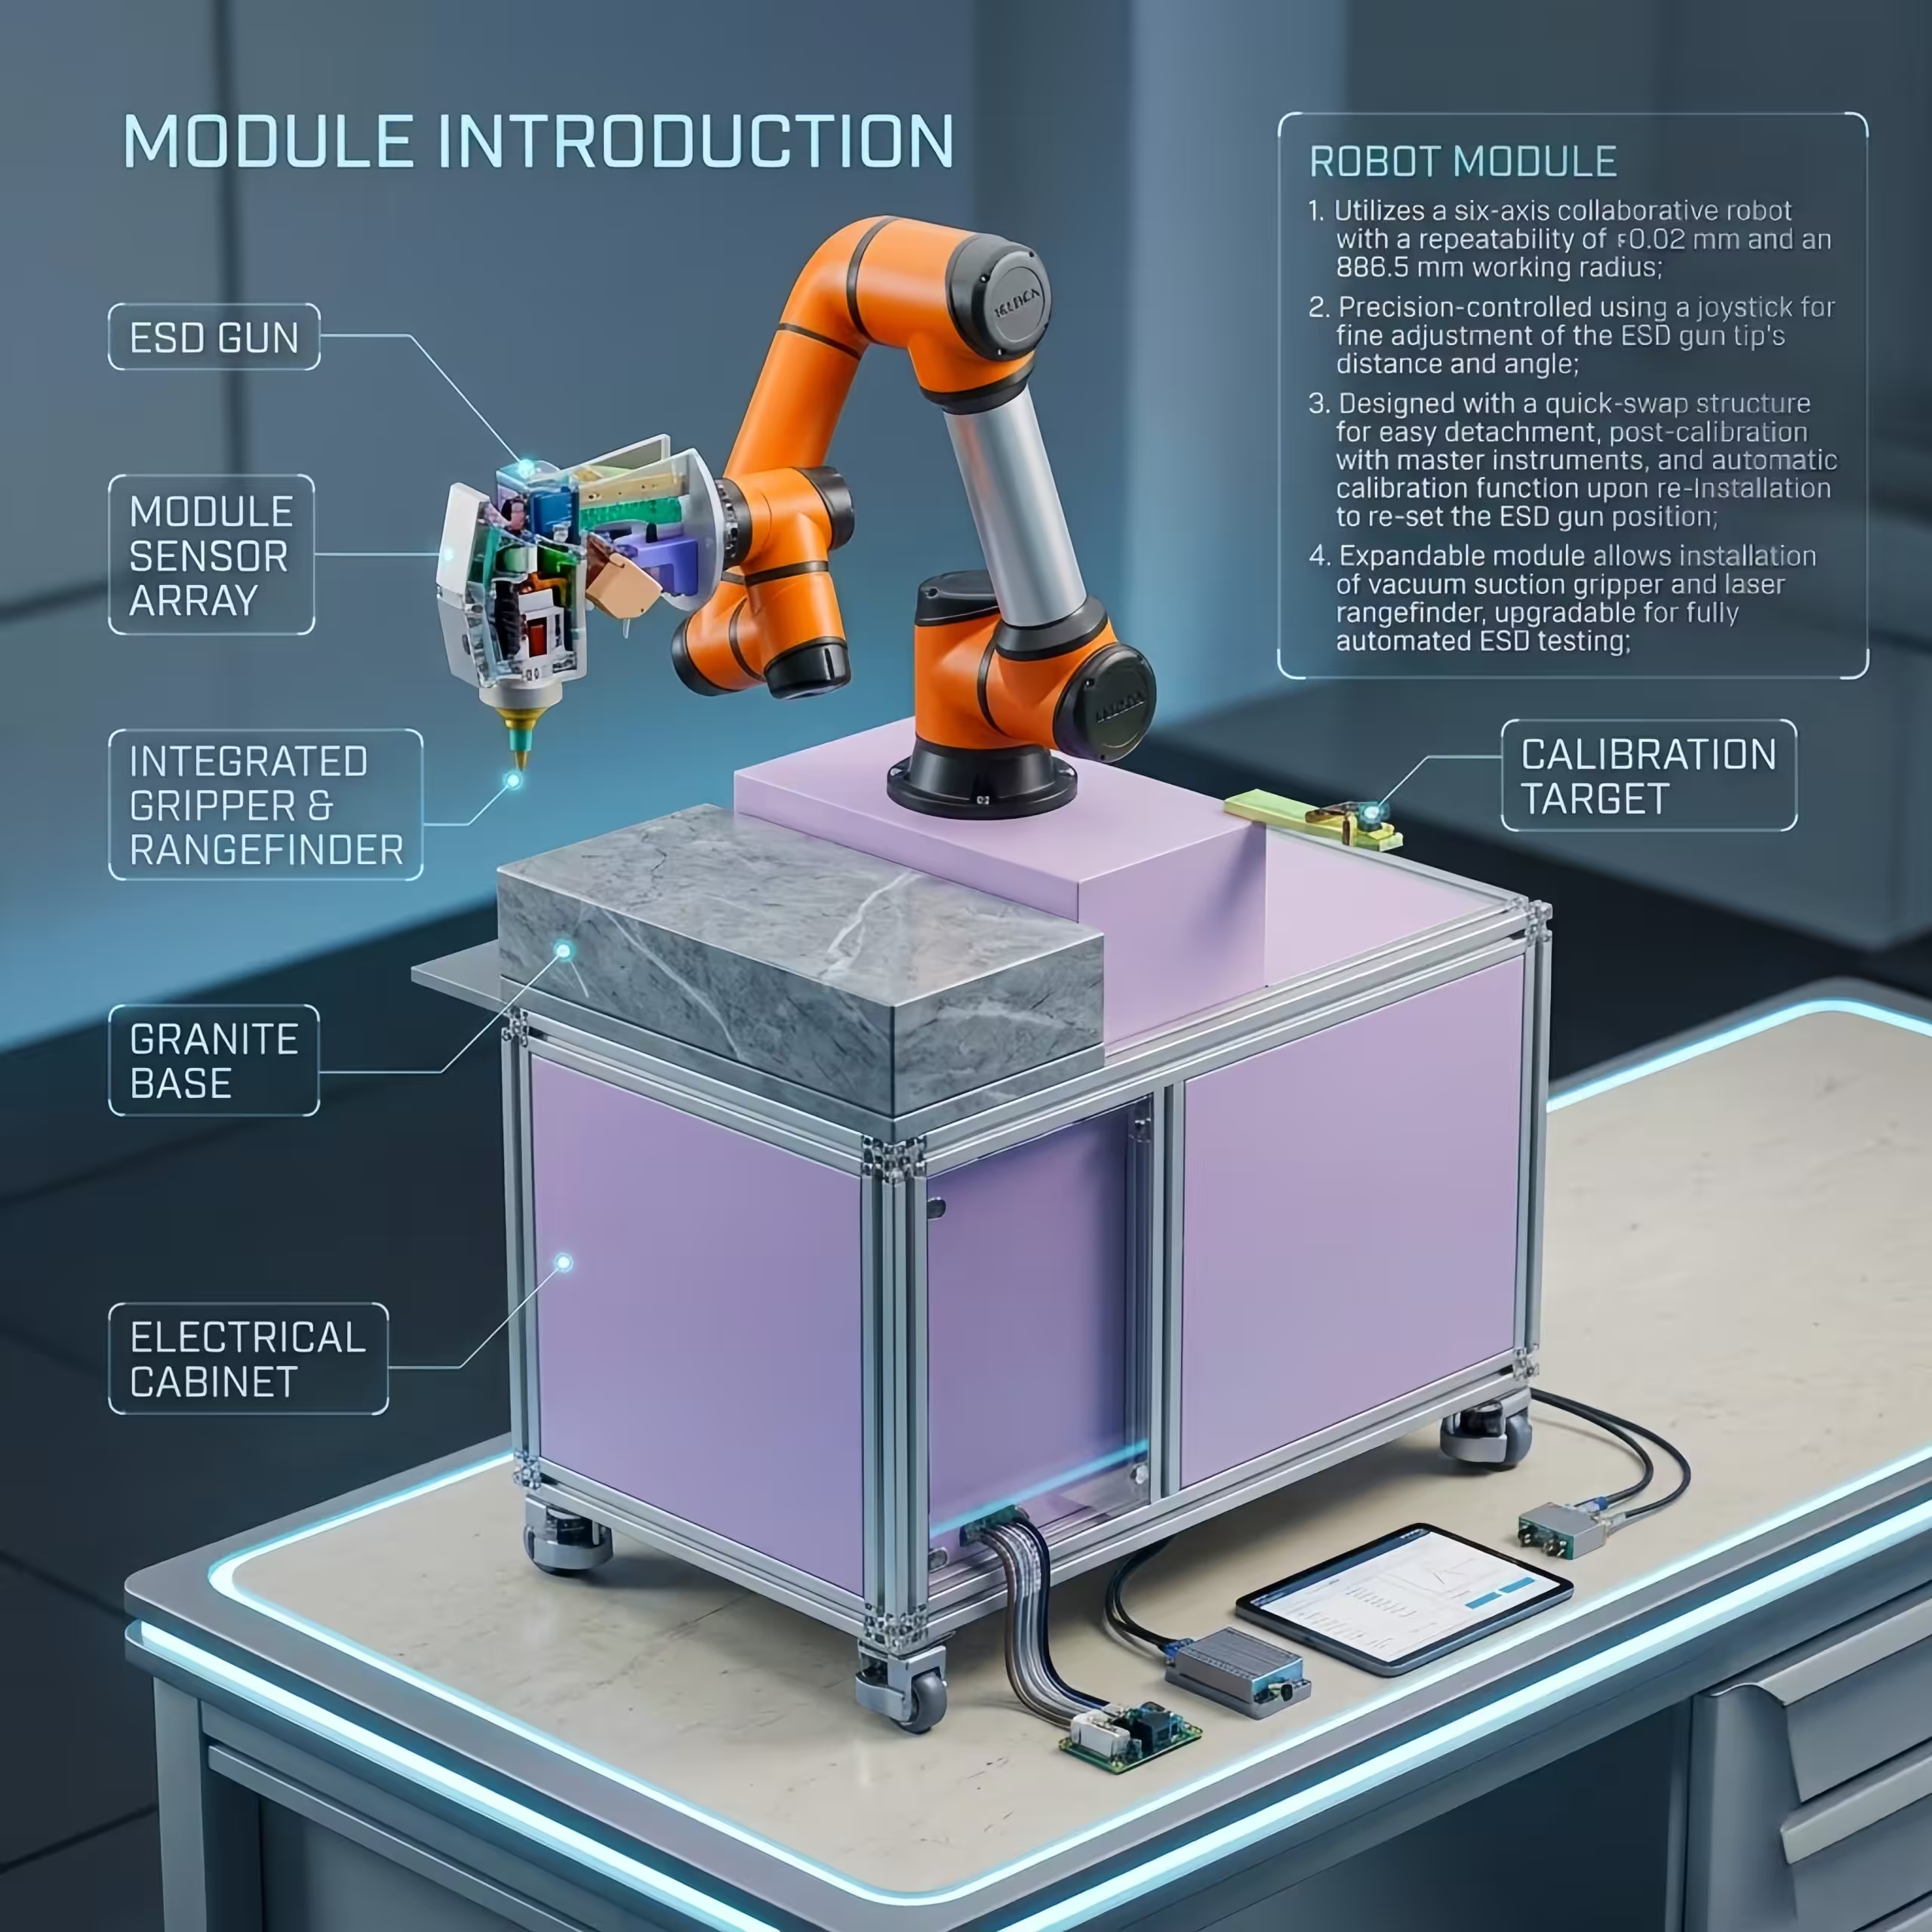
Ein automatisiertes ESD-Testsystem positioniert einen ESD-Generator mithilfe eines programmierbaren Roboters an definierten Punkten, Winkeln und Abständen um das Prüfobjekt. Im Vergleich zur manuellen Positionierung der ESD-Pistole verbessert es die Wiederholgenauigkeit und verringert die Bedienerfreundlichkeit. Diese KINGPO-Konfiguration kombiniert einen 6-Achs-Roboter, eine ESD-Pistole, eine grafische Testpunkt-Software, eine DUT-Offsetkorrektur, Leckstrom- und Aufladungskontrollen, Sicherheitsüberwachung und die Auswertung der Testergebnisse. Sie ist für kontrollierte Immunitätsprüfungen im Labor vorgesehen – nicht für die Charakterisierung der Empfindlichkeit von Halbleitern gegenüber der Handhabung.
Die Automatisierung behebt eine der größten Schwächen manueller ESD-Prüfungen: die Reproduktion von Entladungsort, Annäherungsrichtung und Abfolge bei verschiedenen Proben und Prüfern. Die Plattform standardisiert Bewegungsabläufe und die Testdurchführung, während Prüfniveau, Entladungsanzahl und Leistungskriterien weiterhin durch die jeweilige Produktnorm und den genehmigten Prüfplan vorgegeben werden.
Der kollaborative Roboter bietet eine Wiederholgenauigkeit von ±0.02 mm. Das Gesamtsystem ist für eine Positioniergenauigkeit von ±0.3 mm beim Auswerfen und ±0.5° bei der Rotation spezifiziert.
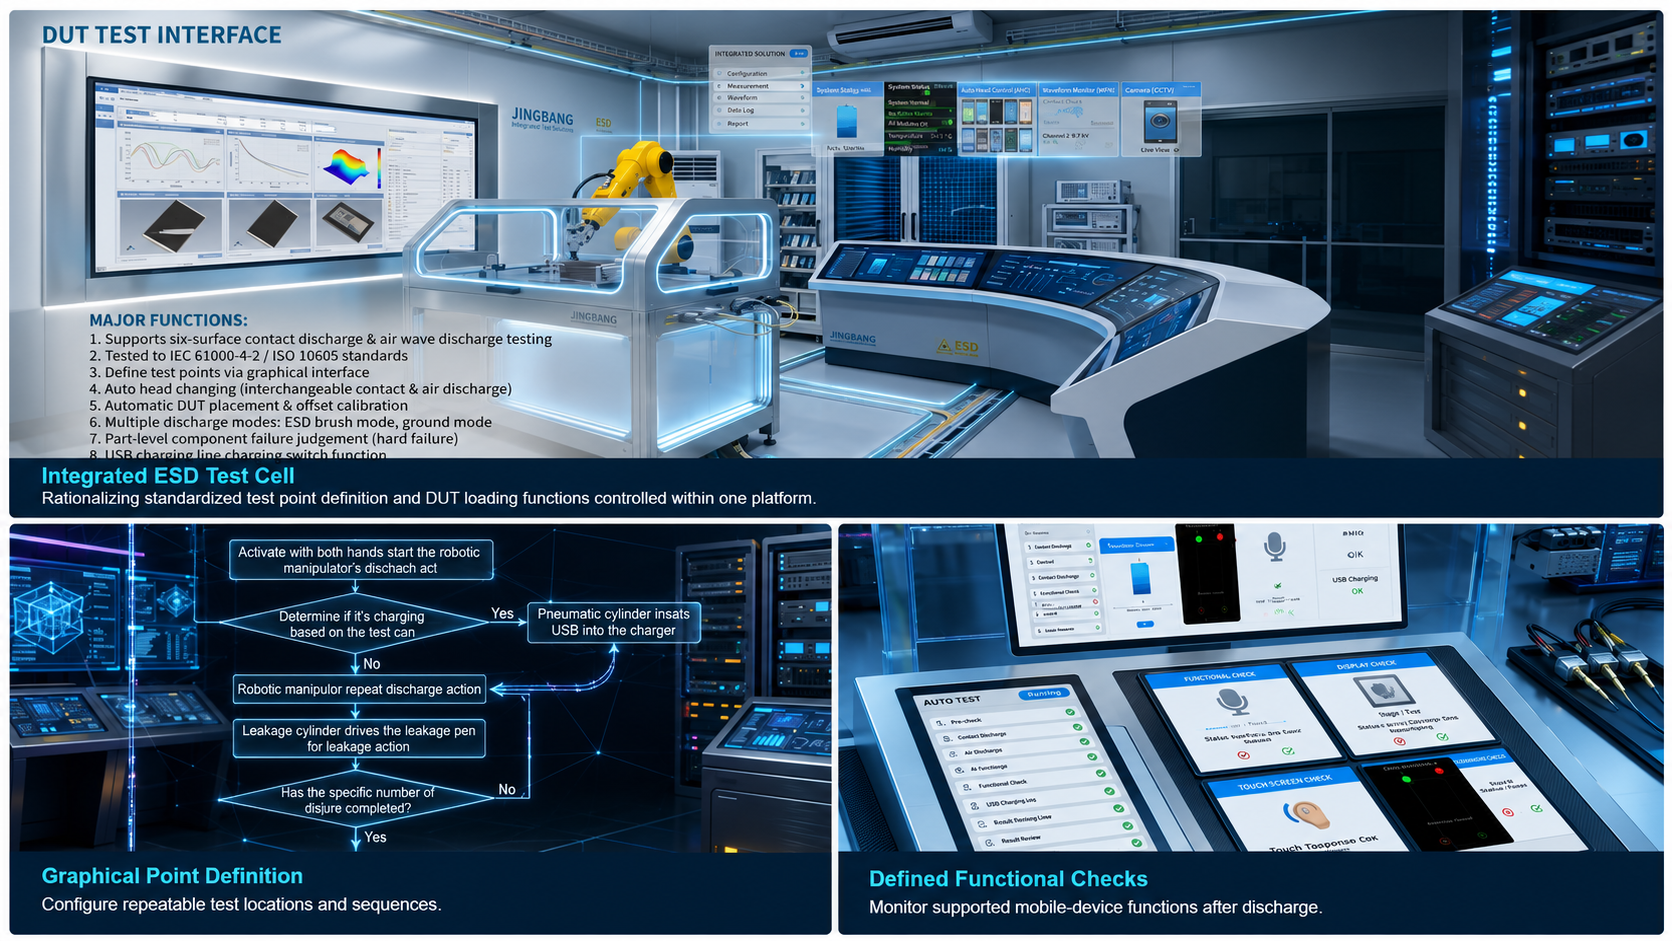
Das System unterstützt mehrere Prüflingsoberflächen und eine präzise Abstandsregelung für die Luftentladung mit automatischer Umschaltung zwischen konfigurierten Kontakt- und Luftentladungsspitzen.
Die Bediener definieren die Austrittspunkte über eine grafische Benutzeroberfläche, anstatt jeden Punkt wiederholt durch manuelle Roboterbewegungen anzulernen.
Die automatische Korrektur gleicht definierte Abweichungen bei der Platzierung des Prüflings aus, sodass die programmierten Entladungsorte mit der Testprobe übereinstimmen.
Ein automatischer 470 kΩ Leckstromstift und eine kontrollierte USB-Ladefunktion unterstützen wiederholbare Ladungsentfernungs- und Prüfsequenzen für das angeschlossene Prüfobjekt.
Die Auslösung per Zwei-Tasten-Bedienung und die Überwachung durch den Lichtvorhang hindurch helfen, unbeabsichtigte Roboterbewegungen beim Betreten des geschützten Testbereichs zu verhindern.
Eine kontrollierte, automatisierte Abfolge reduziert die Abweichungen zwischen den Bedienern. Die genaue Abfolge muss dennoch anhand der geltenden Norm, des Betriebsmodus des Prüflings und der Laborvorgaben überprüft werden.
Importieren oder konfigurieren Sie das Prüfobjekt und geben Sie Entladungspunkte, Spitzentyp, Winkel und Sequenz an.
Platzieren Sie das Prüfobjekt und wenden Sie die konfigurierte Offsetkorrektur oder Positionsprüfung an.
Der Roboter führt die kompatible ESD-Pistole durch die programmierte Testsequenz.
Wenden Sie die konfigurierten Leckage- und Lademaßnahmen bei Bedarf zwischen den Testphasen an.
Die Ergebnisse werden erfasst und die Leistung des Prüflings anhand der genehmigten Akzeptanzkriterien bewertet.
| Roboterkonfiguration | 6-achsiger kollaborativer Roboter; maximale Nutzlast 5 kg |
|---|---|
| Wiederholgenauigkeit des Roboters | ±0.02 mm |
| Arbeitsradius | 886.5mm |
| Systementladungspositionierung | ±0.3 mm |
| Rotationspositionierung | ±0.5° |
| Stromversorgung | Wechselstrom 220 V ±10 V, 50 Hz; maximal 10 A |
| Druckluft | Größer als 0.5 MPa; 2 l/min |
| Test Umgebung | 18–25 °C; 35–80 % relative Luftfeuchtigkeit |
| Unterstützte DUT-Beispiele | Mobiltelefone, Tablets bis zu 10 Zoll, Kopfhörer und Uhren |
| Kompatible ESD-Pistolen | Konfiguriert für industrielle ESD-Heizgeräte, einschließlich Noiseken- und Lingse-Modelle; genaues Modell/Schnittstelle muss bestätigt werden |
| Steueranschluss | Dedizierte LAN-Verbindung zwischen Host-Computer und Systemsteuerung |
| Sicherheitsvorkehrungen | Zweiknopfstart und Durchgangslichtvorhangüberwachung |
Grundlegende EMV-Veröffentlichung, die ESD-Störfestigkeitsprüfungen, Ausrüstung, Aufbau, Verfahren, Kalibrierung und Messunsicherheit für elektrische und elektronische Geräte abdeckt.
Offizielle IEC-Veröffentlichung →Prüfmethoden für elektrostatische Entladungen (ESD) an Straßenfahrzeugen. Anwendbarkeit, Schweregrad und Prüfkonfiguration hängen von der Fahrzeugkomponente und dem genehmigten Prüfplan ab.
Offizieller ISO-Katalog →Chinesischer EMV-Prüf- und Messstandard zur Prüfung der Störfestigkeit gegen elektrostatische Entladungen.
China-Standardplattform →Konformitätsgrenze: Das System stellt die Automatisierungsinfrastruktur zur Durchführung eines ESD-Testplans bereit. Es bestimmt jedoch nicht selbstständig den korrekten Schweregrad, die Anzahl der Entladungen, den Betriebsmodus des Prüflings oder das Kriterium für Bestehen/Nichtbestehen. Diese Anforderungen ergeben sich aus der jeweiligen Produktnorm, der Fahrzeug-/OEM-Spezifikation oder dem Laborverfahren.
Wiederholte Tests im Bereich von Displays, Tasten, Anschlüssen, Gehäusen und leitfähigen Schnittstellen.
Definierte Nachladeprüfungen für unterstützte Anzeige-, Touch-, Sensor- und Verbindungsfunktionen.
Programmierbare Positionierung für zugelassene ISO 10605- oder OEM-spezifische Komponententestpläne.
Verbesserte Wiederholgenauigkeit, dokumentierte Punktabläufe und sicherere Trennung von sich wiederholenden Entladungsarbeiten.
Für eine fundierte Beschaffungsentscheidung fordern Sie bitte eine Konfigurationszeichnung, eine Bestätigung der Kompatibilität der Pistole, eine Beschreibung des Positionierungsprüfverfahrens, eine Beschreibung der Sicherheitsverriegelung, eine Beispieltestsequenz, den Softwareumfang, die Installationsanforderungen und einen Werksabnahmetestplan an. Die Kalibrierung des ESD-Generators ist eine separate messtechnische Anforderung und sollte für die gelieferte Pistole bestätigt werden.
Nein. Der Roboter positioniert und bedient einen kompatiblen ESD-Generator. Die ESD-Pistole erzeugt die Entladungswellenform und muss für die jeweilige Prüfnorm konfiguriert und kalibriert werden.
Die Wiederholgenauigkeit des Roboters beträgt ±0.02 mm. Die Positioniergenauigkeit des Gesamtsystems beträgt ±0.3 mm, die Rotationsgenauigkeit ±0.5°. Für die Beurteilung der Testpunktplatzierung ist die Systemkennzahl aussagekräftiger.
Ja. Die Plattform unterstützt konfigurierten Kontakt- und Luftausstoßbetrieb, automatische Düsenumschaltung und präzise Annäherungsabstandskontrolle. Die genaue Kompatibilität von Pistole und Düse muss vor Angebotserstellung bestätigt werden.
Nein. Automatisierte Fehlerprüfungen sind für definierte Funktionen unterstützter Mobilgeräte verfügbar, z. B. für Display, Touchscreen, Sensoren und ausgewählte Schnittstellen. Andere Prüflinge erfordern möglicherweise eine externe Überwachung oder eine Bewertung durch einen Bediener anhand der genehmigten Leistungskriterien.
Das System ist für die Durchführung von Prüfungen nach IEC 61000-4-2 ausgelegt. Die Konformität hängt jedoch vom ESD-Generator, der Kalibrierung, dem Prüfaufbau, der Umgebung, dem Prüfplan und der korrekten Vorgehensweise ab. Die Kriterien für Schweregrad und Leistung werden vom zuständigen Produktausschuss oder der jeweiligen Produktnorm festgelegt.
Die aktuellen Seitendaten identifizieren Mobiltelefone, Kopfhörer, Smartwatches und Tablets bis zu 10 Zoll. Größere oder ungewöhnlich geformte Prüflinge erfordern eine Überprüfung von Arbeitsbereich, Nutzlast, Reichweite und Vorrichtung.
Die Anforderungen sind: Wechselstrom 220 V ±10 V, 50 Hz, maximal 10 A, Druckluft mit einem Druck von über 0.5 MPa und einer Durchflussrate von 2 l/min. Die empfohlene Betriebstemperatur liegt bei 18–25 °C und die relative Luftfeuchtigkeit bei 35–80 %.
Bitte senden Sie die Zeichnung des Prüflings, die Prüfnorm und -version, die Liste der Entladungspunkte, das Modell der ESD-Pistole, die benötigten Prüfmodi, die Anforderungen an die Funktionsüberwachung, das Zyklusvolumen und die Standortversorgung. So kann KINGPO die korrekte Konfiguration von Roboter, Vorrichtung, Software und Sicherheitseinrichtungen bestätigen.
