تحديد المواقع الروبوتية سداسية المحاور
يوفر الروبوت التعاوني دقة تكرار تبلغ ±0.02 مم. تم تصميم النظام الكامل لتحديد موضع التفريغ بدقة ±0.3 مم وتحديد الموضع الدوراني بدقة ±0.5 درجة.

منصة روبوتية جاهزة للاستخدام لتحديد موضع التلامس المتكرر وتفريغ الهواء، وبرمجة نقاط الاختبار الرسومية، وتصحيح إزاحة الجهاز قيد الاختبار، وتنفيذ اختبار ESD المتحكم فيه.
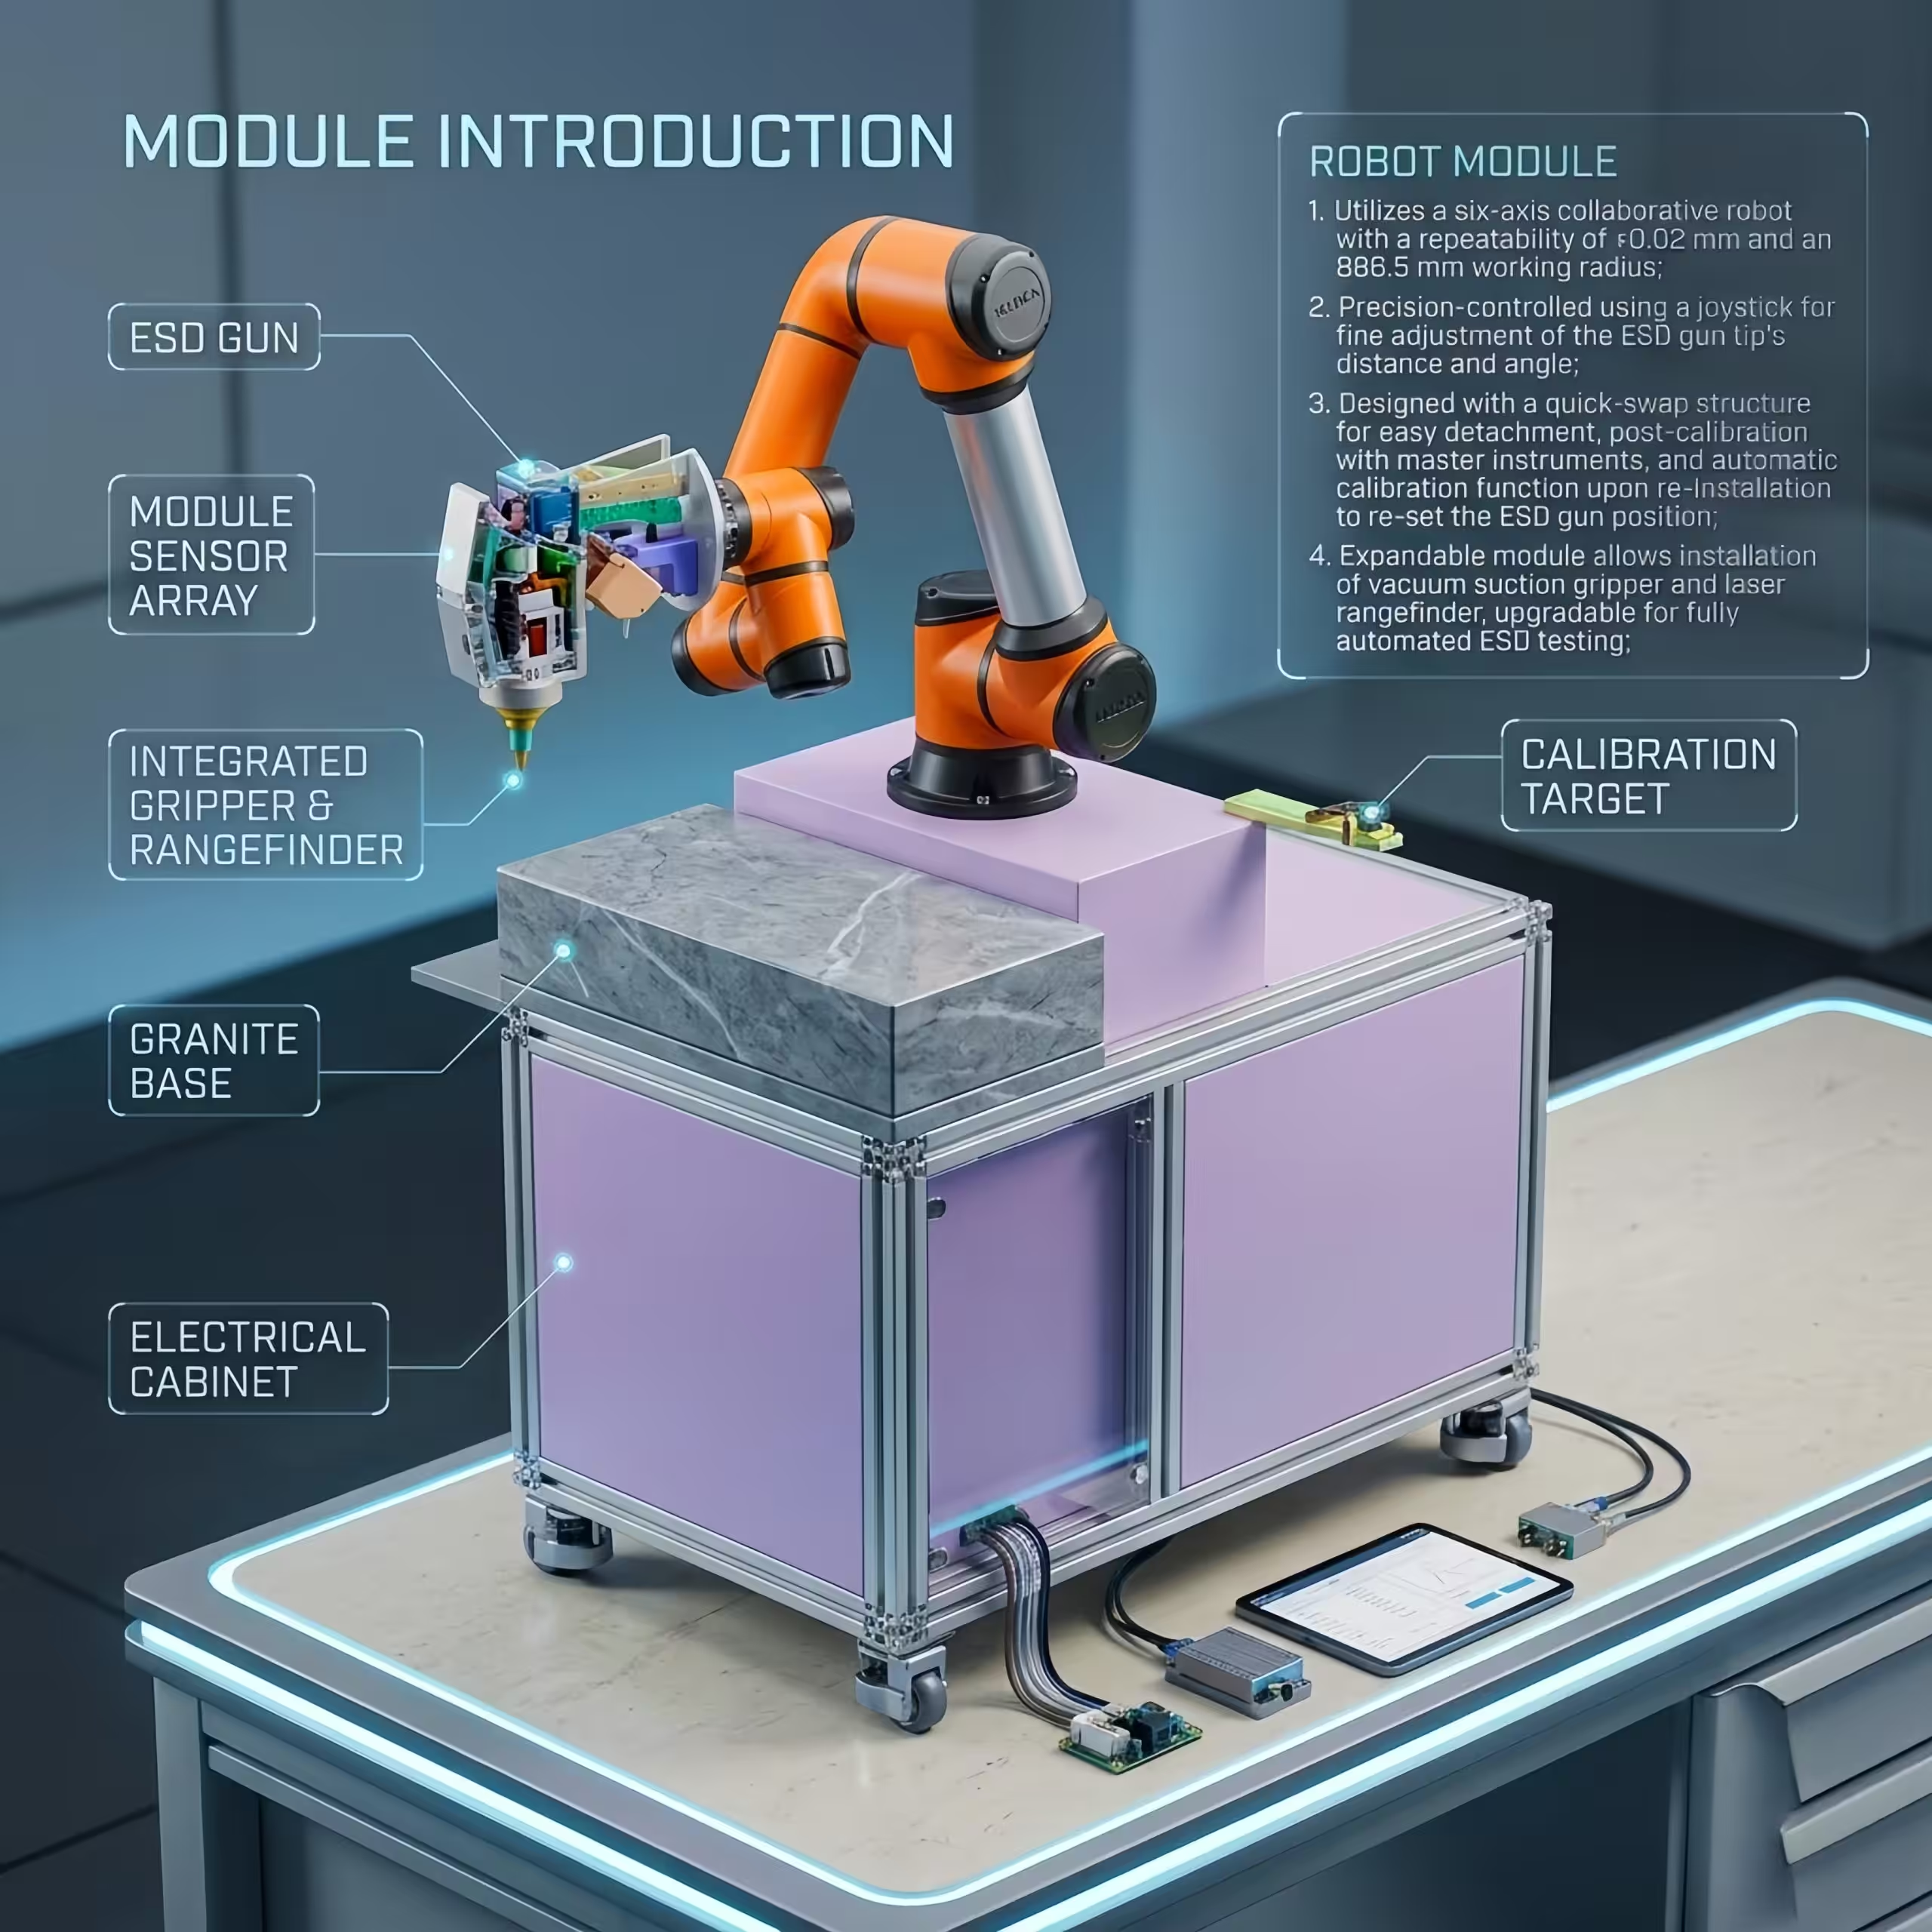
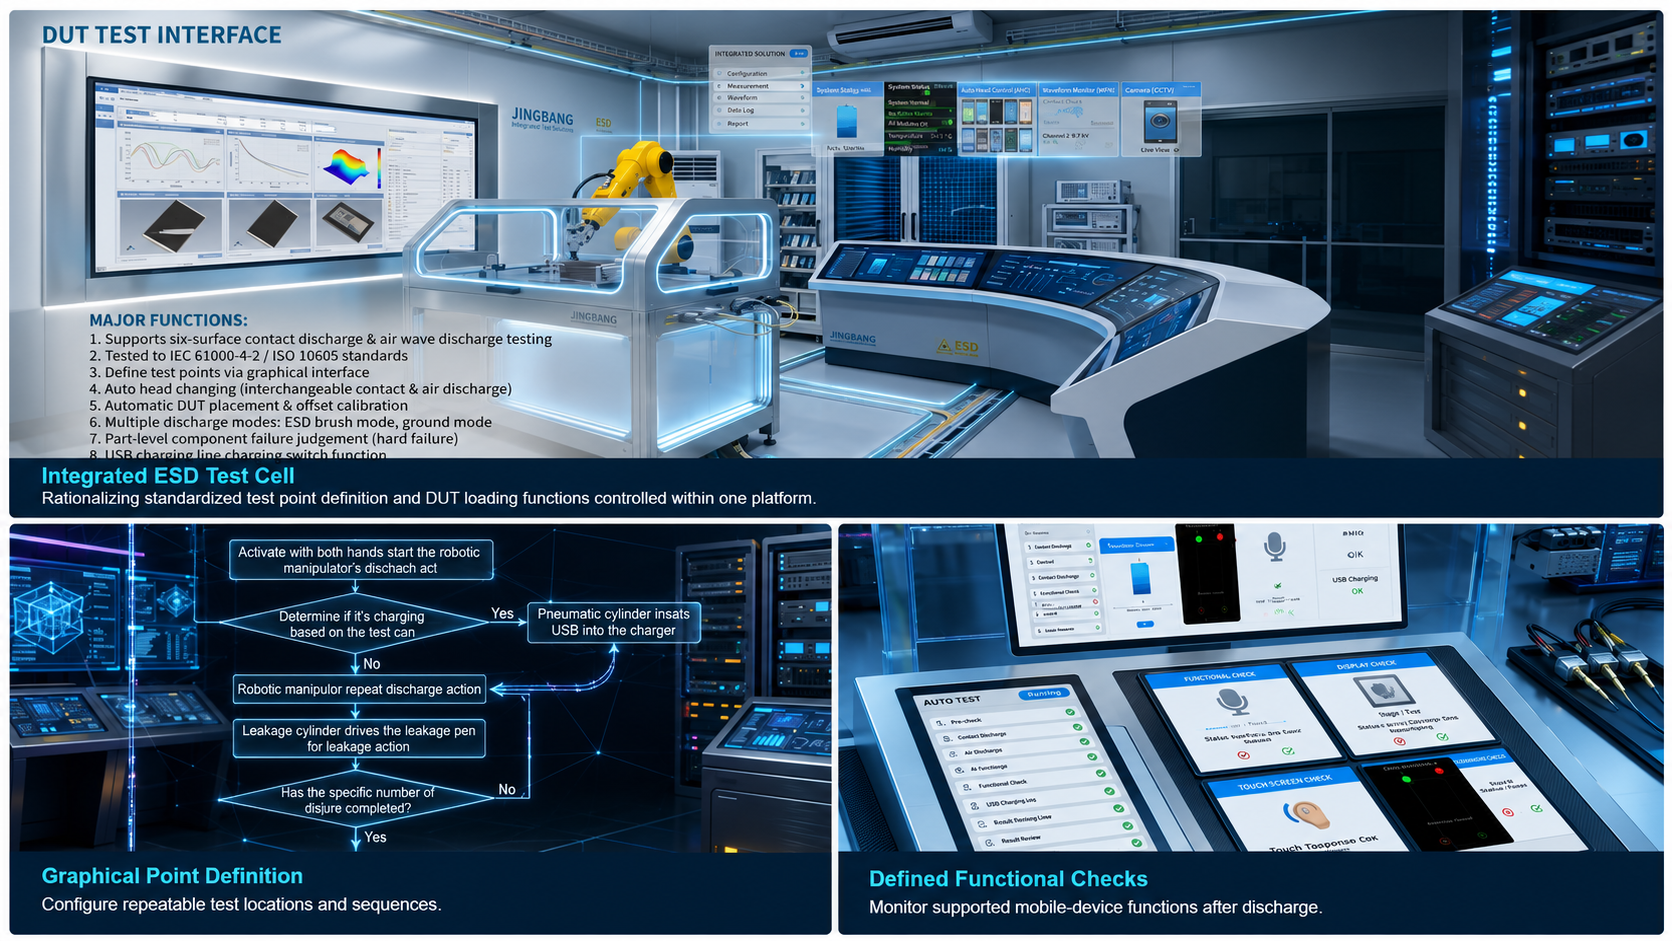
يستخدم نظام اختبار التفريغ الكهروستاتيكي الآلي روبوتًا قابلًا للبرمجة لتحديد موضع مولد التفريغ الكهروستاتيكي عند نقاط وزوايا ومسافات محددة حول الجهاز قيد الاختبار. يُحسّن هذا النظام من دقة التكرار ويُقلل من المسافة بين المشغلين مقارنةً بتحديد موضع المدفع يدويًا بالكامل. يجمع نظام KINGPO هذا بين روبوت تعاوني سداسي المحاور، وجهاز تثبيت مدفع التفريغ الكهروستاتيكي، وبرنامج رسومي لتحديد نقاط الاختبار، وتصحيح إزاحة الجهاز قيد الاختبار، وضوابط التسريب والشحن، ومراقبة السلامة، ومعالجة نتائج الاختبار. وهو مُصمم لاختبارات المناعة المخبرية المُحكمة، وليس لتوصيف حساسية أشباه الموصلات عند التعامل معها.
تُعالج الأتمتة إحدى نقاط الضعف الرئيسية في اختبارات الحماية من التفريغ الكهروستاتيكي اليدوية، ألا وهي تكرار نفس موقع التفريغ واتجاهه وتسلسله عبر العينات والمشغلين. تعمل المنصة على توحيد الحركة وتنفيذ الاختبار، مع إبقاء مستوى الاختبار وعدد التفريغات ومعايير الأداء خاضعة لسيطرة معيار المنتج ذي الصلة وخطة الاختبار المعتمدة.
يوفر الروبوت التعاوني دقة تكرار تبلغ ±0.02 مم. تم تصميم النظام الكامل لتحديد موضع التفريغ بدقة ±0.3 مم وتحديد الموضع الدوراني بدقة ±0.5 درجة.
يدعم النظام أسطحًا متعددة للأجهزة قيد الاختبار وتحكمًا دقيقًا في المسافة لتفريغ الهواء، مع التبديل التلقائي بين أطراف التلامس وتفريغ الهواء المُهيأة.
يقوم المشغلون بتحديد نقاط التفريغ من خلال واجهة رسومية بدلاً من تعليم كل نقطة بشكل متكرر من خلال حركة الروبوت اليدوية.
يقوم التصحيح التلقائي بتعويض انحرافات موضع الجهاز قيد الاختبار المحددة بحيث تظل مواقع التفريغ المبرمجة متوافقة مع عينة الاختبار.
يدعم قلم التسريب التلقائي 470 كيلوجول ووظيفة شحن USB المتحكم بها تسلسلات اختبار إزالة الشحنة المتكررة واختبار الجهاز قيد الاختبار الذي يعمل بالطاقة.
يساعد التشغيل بزرين ومراقبة ستارة الضوء عبر الشعاع على منع حركة الروبوت غير المقصودة عند الوصول إلى منطقة الاختبار المحمية.
يقلل التسلسل الآلي المُتحكم به من التباين بين المشغلين. ومع ذلك، يجب مراجعة التسلسل الدقيق وفقًا للمعايير المعمول بها، ووضع تشغيل الجهاز قيد الاختبار، وإجراءات المختبر.
قم باستيراد أو تكوين الجهاز قيد الاختبار وتحديد نقاط التفريغ ونوع الطرف والزاوية والتسلسل.
ضع الجهاز قيد الاختبار وقم بتطبيق تصحيح الإزاحة أو التحقق من الموضع المُكوّن.
يقوم الروبوت بتحريك مسدس ESD المتوافق خلال تسلسل الاختبار المبرمج.
قم بتطبيق إجراءات التسريب والشحن المُهيأة بين مراحل الاختبار عند الحاجة.
سجل النتائج وقم بتقييم أداء الجهاز قيد الاختبار وفقًا لمعايير القبول المعتمدة.
| تكوين الروبوت | روبوت تعاوني سداسي المحاور؛ أقصى حمولة 5 كجم |
|---|---|
| تكرارية الروبوت | ±0.02 مم |
| دائرة نصف قطرها العمل | سماكة 886.5 ملم |
| تحديد موضع تفريغ النظام | ±0.3 مم |
| تحديد المواقع الدوراني | ±0.5 درجة |
| التيار الكهربائي | تيار متردد 220 فولت ±10 فولت، 50 هرتز؛ بحد أقصى 10 أمبير |
| الهواء المضغوط | أكبر من 0.5 ميجا باسكال؛ 2 لتر/دقيقة |
| بيئة الاختبار | 18-25 درجة مئوية؛ 35-80% رطوبة نسبية |
| أمثلة الأجهزة قيد الاختبار المدعومة | الهواتف المحمولة، والأجهزة اللوحية حتى 10 بوصات، وسماعات الأذن، والساعات |
| مسدسات ESD متوافقة | مُهيأ للاستخدام مع مسدسات الحماية من التفريغ الكهروستاتيكي الصناعية، بما في ذلك طرازات Noiseken وLingse؛ يجب التأكد من الطراز/الواجهة الدقيقة. |
| اتصال التحكم | اتصال شبكة محلية مخصص بين الكمبيوتر المضيف ونظام التحكم |
| أحكام السلامة | تشغيل بزرين ومراقبة ستارة الضوء عبر الشعاع |
منشور أساسي حول التوافق الكهرومغناطيسي يغطي مستويات اختبار مناعة التفريغ الكهروستاتيكي، والمعدات، والإعداد، والإجراءات، والمعايرة، وعدم اليقين في القياس للمعدات الكهربائية والإلكترونية.
منشور رسمي صادر عن اللجنة الكهروتقنية الدولية ←طرق اختبار التفريغ الكهروستاتيكي للمركبات على الطرق. يعتمد مدى قابلية التطبيق والشدة وتكوين الاختبار على مكون السيارة وخطة الاختبار المعتمدة.
كتالوج المنظمة الدولية للمقاييس الرسمي ←معيار الاختبار والقياس الصيني للتوافق الكهرومغناطيسي الذي يتناول طرق اختبار مناعة التفريغ الكهروستاتيكي.
منصة المعايير الصينية ←حدود الامتثال: يوفر النظام بنية تحتية للأتمتة لتنفيذ خطة اختبار الحماية من التفريغ الكهروستاتيكي. ولا يحدد النظام تلقائيًا مستوى الخطورة الصحيح، أو عدد مرات التفريغ، أو وضع تشغيل الجهاز قيد الاختبار، أو معيار النجاح/الفشل. وتأتي هذه المتطلبات من معيار المنتج المعمول به، أو مواصفات المركبة/الشركة المصنعة الأصلية، أو إجراءات المختبر.
كرر الاختبار حول الشاشات والأزرار والمنافذ والعلب والوصلات الموصلة.
تم تحديد عمليات فحص ما بعد التفريغ لوظائف العرض واللمس والمستشعر والاتصال المدعومة.
تحديد المواقع القابل للبرمجة لخطط اختبار المكونات المعتمدة وفقًا لمعيار ISO 10605 أو خطط اختبار المكونات الخاصة بالشركة المصنعة الأصلية.
تحسين قابلية التكرار، وتوثيق تسلسل النقاط، وفصل أكثر أمانًا عن أعمال التفريغ المتكررة.
لضمان اتخاذ قرار شراء سليم، يُرجى طلب رسم تخطيطي للتكوين، وتأكيد توافق المسدس، وطريقة التحقق من تحديد الموقع، ووصف نظام التعشيق الآمن، وتسلسل اختبار العينات، ونطاق البرنامج، ومتطلبات التركيب، وخطة اختبار القبول في المصنع. يُعدّ معايرة مولد التفريغ الكهروستاتيكي متطلبًا قياسيًا منفصلاً، ويجب تأكيده للمسدس المُورّد.
لا. يقوم الروبوت بوضع وتشغيل مولد التفريغ الكهروستاتيكي المتوافق. ينتج مسدس التفريغ الكهروستاتيكي شكل موجة التفريغ، ويجب تهيئته ومعايرته وفقًا لمعيار الاختبار المطبق.
تُحدد دقة تكرار الروبوت بـ ±0.02 مم. ويُحدد موضع تفريغ النظام بالكامل بـ ±0.3 مم، مع تحديد موضع دوراني بـ ±0.5 درجة. وتُعد قيمة النظام هي القيمة الأكثر أهمية عند تقييم موضع نقطة الاختبار.
نعم. تدعم المنصة التشغيل المُهيأ عن طريق التلامس والتفريغ الهوائي، والتبديل التلقائي للفوهة، والتحكم الدقيق في مسافة الاقتراب. يجب التأكد من توافق المسدس والفوهة تمامًا قبل تقديم عرض السعر.
لا. تتوفر فحوصات تلقائية للكشف عن الأعطال الجسيمة لوظائف محددة على الأجهزة المحمولة المدعومة، مثل الشاشة، واللمس، والمستشعرات، وواجهات مختارة. قد تتطلب الأجهزة الأخرى قيد الاختبار مراقبة خارجية أو تقييمًا من قِبل المشغل وفقًا لمعايير الأداء المعتمدة.
صُمم النظام لدعم تنفيذ اختبارات معيار IEC 61000-4-2، ولكن الامتثال يعتمد على مولد التفريغ الكهروستاتيكي، والمعايرة، وإعداد الاختبار، والبيئة، وخطة الاختبار، والإجراءات الصحيحة. وتحدد لجنة المنتج أو معيار المنتج المعني معايير الشدة والأداء.
تحدد بيانات الصفحة الحالية الهواتف المحمولة وسماعات الأذن والساعات والأجهزة اللوحية التي يصل حجمها إلى 10 بوصات. أما الأجهزة الأكبر حجمًا أو ذات الأشكال غير المعتادة فتتطلب مراجعة مساحة العمل والحمولة ومدى الوصول والتجهيزات.
المتطلبات المذكورة هي تيار متردد 220 فولت ±10 فولت، 50 هرتز، بحد أقصى 10 أمبير، بالإضافة إلى هواء مضغوط بضغط يزيد عن 0.5 ميجا باسكال بمعدل تدفق 2 لتر/دقيقة. بيئة التشغيل الموصى بها هي درجة حرارة تتراوح بين 18 و25 درجة مئوية ورطوبة نسبية تتراوح بين 35 و80%.
أرسل رسم الجهاز قيد الاختبار، ومعيار الاختبار وإصداره، وقائمة نقاط التفريغ، ونموذج مسدس التفريغ الكهروستاتيكي، وأنماط الاختبار المطلوبة، واحتياجات المراقبة الوظيفية، وحجم الدورة، ومرافق الموقع. يُمكّن هذا شركة KINGPO من التأكد من صحة الروبوت، والتجهيزات، والبرمجيات، وإعدادات السلامة.
